
ロボットグリッパーにオーバーモールドが必要になるのは、構造本体にその役割を負わせることなく、接触面にコンプライアンス、摩擦、または部品保護を付加する必要がある場合です。オーバーモールドは、弱いフィンガーや不十分な力制御のための近道ではありません。剛性基材が依然として荷重を担い、より軟らかい層が接触を管理します。まず、対象物、動作、把持力、洗浄への曝露、許容される表面痕を定義します。これらの条件によって、接着された軟質層、機械的に保持されたインサート、交換可能なパッドのどれがより適切な方法かが決まります。.
オーバーモールドが果たすべきこと、果たすべきでないこと
軟質層は接触面積を増やし局所的な痕を減らすことができますが、誤った箇所に力を加えるグリッパー形状を補うことはできません。ピックアンドプレースの全サイクルを通じて接触パッチを把握します。ピックアップ時に安定している部品でも、加速中に回転したり、治具と衝突したり、埃や油のある表面でジョーが閉じると滑ったりする可能性があります。.
これらの観察を許容基準に落とし込みます。許容される滑り、離脱後の部品位置、目に見える痕、代表的なサイクル後の摩耗です。グリッパーが異なるサイズの部品を扱う場合は、カタログから1つのデュロメータを選ぶのではなく、各接触条件を評価します。軟らかい材料はより容易に適合する可能性がありますが、変形したり、エッジで巻き込んだり、離脱時の抵抗を増やしたりすることもあります。.
力の経路は剛体に保ちます。オーバーモールドはワークピースとの制御された界面を提供すべきであり、成形された基材とその取付機能がジョー荷重をアクチュエータに伝達すべきです。この区別により、よくある設計ミスを防げます。すなわち、接触面のみにコンプライアンスが必要なのに、フィンガー全体をより柔軟にしてしまうことです。.
荷重経路を中心に剛性基材を設計する
グリッパーの取付基準、ピボットまたはガイド機能、力の方向から始めます。ネジボスやヒンジ付近の薄肉部は、接触面が十分に見えても撓むことがあります。基材にはオーバーモールドの下に支持が必要で、サイクルごとにジョー位置を変える局所的な圧縮を避けます。.
材料選定は実際の使用環境に従うべきです。温度、洗浄剤、油への曝露、衝撃、摺動摩耗、保守時に部品が交換されるかどうかを考慮します。熱可塑性エラストマーはコンプライアントな接触面の候補となり得ますが、グレードの選定と接着性は剛性基材とサプライヤーの適合性データに依存します。使用条件を現場の 熱可塑性エラストマー材料の選択肢; と比較してください。「軟らかい」を完全な仕様として扱わないでください。.
オーバーモールドの厚さとエッジの遷移を設計し、材料が意図した領域を満たしつつ、薄く脆弱なリップを生じないようにします。軟質層が繰り返しの接触で剥がれる可能性がある急激な終端は避けます。モールドのシャットオフ用のクリアランスと、オーバーモールドが意図しない干渉機能にならずにグリッパーが部品に到達するためのクリアランスを確保します。.
界面を設計された機能として扱う
二つの材料が順番に成形できるという理由だけで、それらが接着すると仮定してはなりません。化学的接着はグレードとプロセスに依存します。接着が不確実な場合、または用途に剥離やせん断荷重がかかる場合は、軟質材料を保持する形状を追加してください:貫通穴、巻き込みエッジ、工具の離型が許す範囲でのアンダーカット、その他の機械的インターロックなどです。.
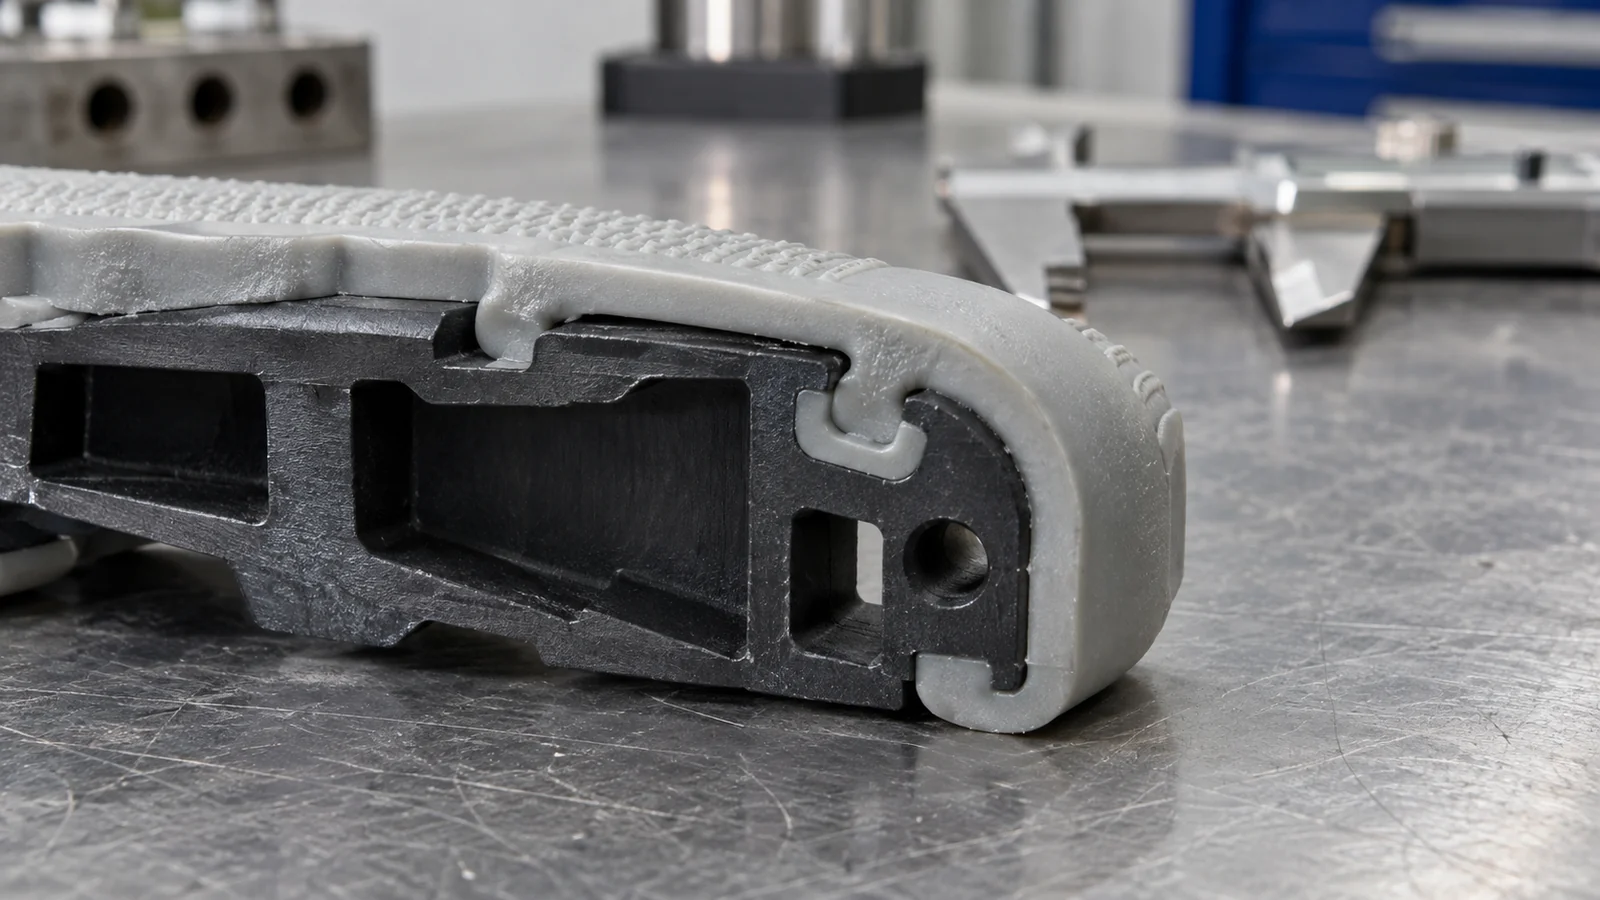
各保持機能にはトレードオフがあります。深いアンダーカットは工具や離型を複雑にする可能性があり、薄いブリッジは破断する可能性があり、広いポケットは空気を閉じ込めたり、目に見えるウェルドラインを残したりする可能性があります。ゲートとベントは、軟質材料が最高荷重エッジでの弱いニットラインなしに完全な接触面に到達するように配置してください。DFMレビューでは、第二の材料のために基材を再現可能に位置決めできるか、またバリがジョーの位置合わせを妨げる可能性があるかを確認すべきです。.
For プラスチックオーバーモールディング, 基材の材料とグレード、表面仕上げ、接触形状、予想荷重、環境曝露を提供してください。これらの入力は、接着依存の設計と機械的保持が必要な設計を区別するのに役立ちます。.
把持、摩耗、離脱をまとめて検証する
クーポン剥離試験は材料ペアの比較に役立ちますが、完成したグリッパーが機能することを証明するものではありません。実際の部品には、曲率、肉厚、ゲート位置、冷却履歴、荷重方向が含まれます。セルで使用されるのと同じ把持および解放シーケンスの下で、成形された形状を検証してください。.
- 接触を確認: オーバーモールドが意図した表面に到達し、ジーの移動を妨げていないことを確認してください。.
- 保持を測定: 代表的な部品、ペイロード、加速度プロファイルを用いて、滑りと回転を試験してください。.
- 界面を検査: 持ち上がり、エッジ剥離、バリ、繰り返しサイクル後の損傷を探してください。.
- 解放を試験: 部品が張り付いたり、引きずったり、位置がずれたりせず、きれいに分離することを確認してください。.
- 曝露後に繰り返し: 該当する場合は、実際の洗浄剤、油、温度、摩耗条件を含めてください。.
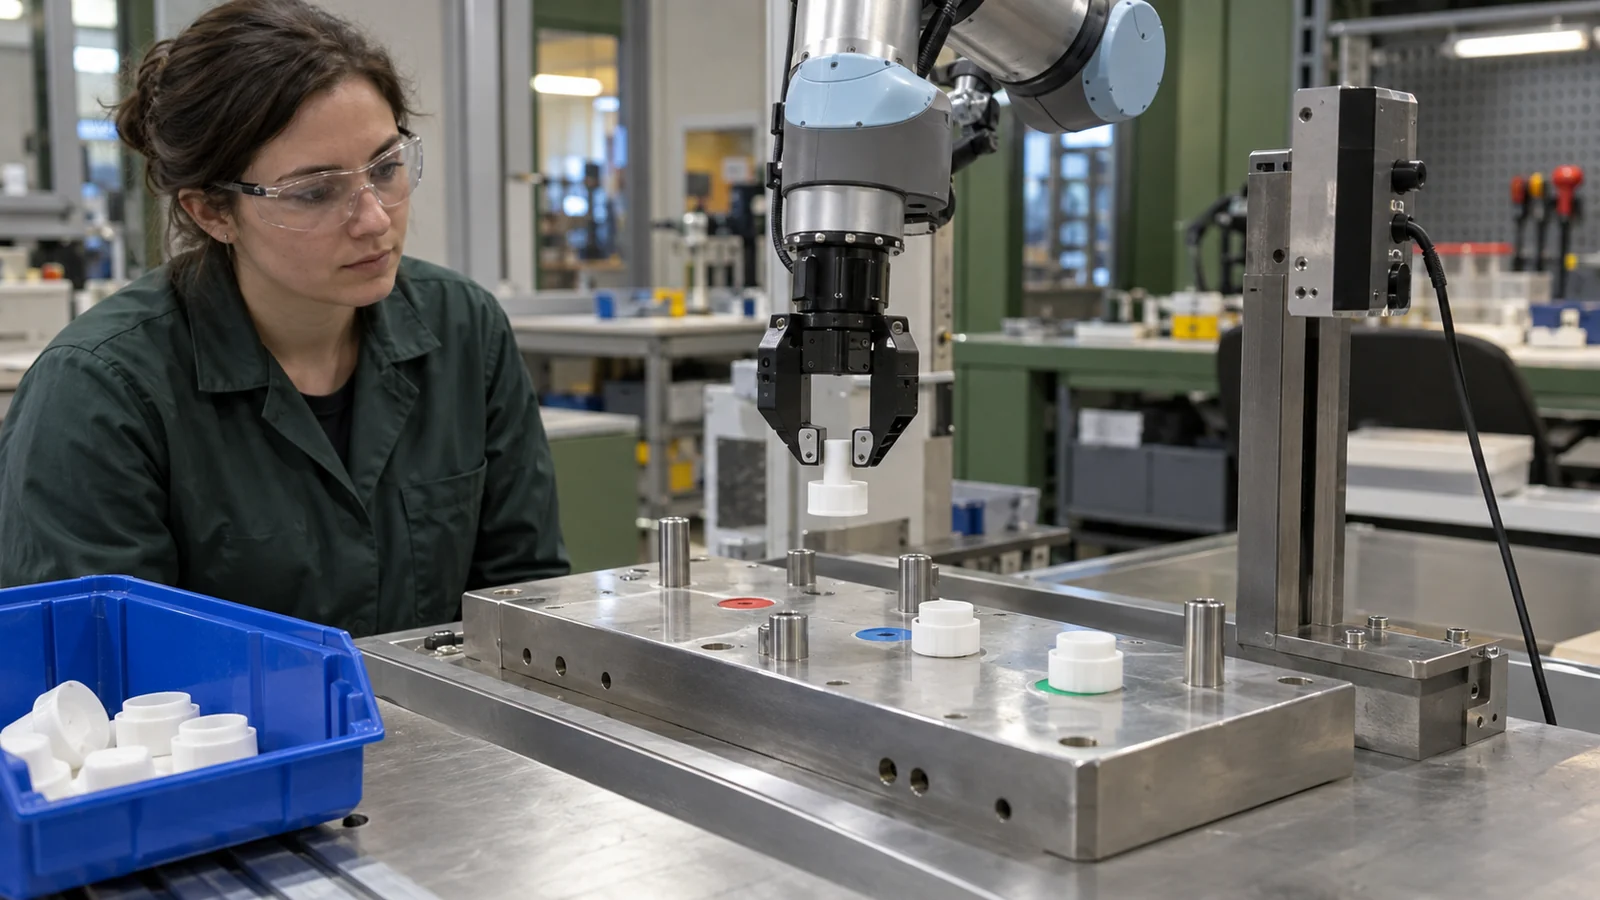
試験計画において故障モードを見える状態に保ってください。グリッパーが静的引張チェックに合格しても高速動作中に位置を失う場合、欠けている証拠は動的保持であり、単に材料硬度を高めることではありません。.
オーバーモールドと他の方法のどちらを選ぶか
ソフトインターフェースを剛性部品に取り付けたままにする必要がある場合、オーバーモールディングは有用です。ただし、自動的にリスクが最も低い選択肢になるわけではありません。交換可能なパッドはメンテナンスを簡素化できます。材料の交換が重要な場合は、別体のエラストマーインサートが適切です。二材成形のルートは、形状と適合する材料システムがそれを支える場合に、再現性を向上させることができます。.
| ルート | 有効な場合 | 解決すべき主な課題 |
|---|---|---|
| オーバーモールドされた接触面 | ソフト層は剛性本体と一体化したままであるべき | インターフェースは実際のピール、せん断、洗浄荷重に耐えられるか? |
| 交換可能なパッド | 摩耗部品は迅速な交換や異なる接触材料を必要とする | 保持方法はずれることなく確実に維持されるか? |
| 二材成形部品 | 連続したインターフェースと統合生産が優先事項である | 材料の適合性、形状、およびツーリングの順序は確立されているか? |
用途 ロボティクス射出成形 より広い用途の文脈として、次にグリッパー自体の荷重と接触要件を定義します。業界ページは部品レベルのDFMや材料検証に代わるものではありません。.
FAQ
より柔らかいオーバーモールドは常にグリップを向上させますか?
いいえ。摩擦、接触形状、表面状態、およびジョーフォースがすべて重要です。柔らかい層は離脱時に変形したり引きずったりする可能性があるため、代表的なワークピースを用いて完成品をテストしてください。.
オーバーモールドは任意の硬質プラスチックに接着できますか?
いいえ。接着性は正確な材料グレードと成形条件に依存します。サプライヤーのデータで互換性を確認し、接着が不確実な場合は機械的な保持力を評価してください。.
グリッパー成形のRFQには何を含めるべきですか?
CADモデル、基材の材料とグレード、接触面、ペイロードと動作プロファイル、使用環境、数量、および滑り、摩耗、部品マーキングに関する合格基準を送付してください。.