
射出成形されたロボットエンドエフェクタ部品は、部品の形状、荷重経路、使用条件が選択した樹脂と金型ルートに適合する場合に機能します。これは抽象的な「プラスチックか金属か」という判断ではありません。カメラシュラウド、ケーブルガイド、センサブラケット、グリッパフィンガー、ツールチェンジカバーはそれぞれ異なる荷重を受け、撓みや摩耗が生じた際の影響も異なります。まず機能によって部品を分類し、次にロボットの実際の動作中に安定を保つ必要がある寸法とインターフェースを特定します。.
エンドエフェクタを機能部品に分割する
エンドエフェクタはアセンブリであり、単一の材料選択ではありません。その部品には構造プレート、フィンガー、保護カバー、センサマウント、ケーブルガイド、接触パッドなどが含まれます。中には主に外観上のものもあれば、ツールの位置決めや加速度・把持力に反応するものもあります。アセンブリ全体を一つの画一的な「ロボットハンド」として評価すると、低リスクのカバーがレビューの大部分を占める一方で、小さな位置決め機能が十分に注目されない可能性があります。.
簡単な機能マップを作成します。部品が何に接触するか、何を位置決めするか、何を保護するか、どの荷重を伝達するかを整理します。ツールセンターポイント、センサの視野、再現性のあるピックアップ、または周辺機器とのクリアランスに影響する機能をすべてマークします。これらが金型と検査計画で保護すべき機能です。.
サイトの ロボティクス射出成形 このページはアプリケーションレベルの入口です。部品レベルのレビューでは、ロボティクスの一般的な概要を繰り返すのではなく、実際のエンドエフェクタ機能、アセンブリ、故障の影響に議論を絞り込むべきです。.
材料を変更する前に荷重経路を把握する
ワークピースからフィンガーまたはツールを通り、締結具とブラケットを経てロボットフランジに戻る力の流れを追跡します。次に加速度と停止を含めます。部品は把持中は軽荷重であっても、アームの方向転換時に異なる力を受けることがあります。荷重経路が薄肉壁、長い片持ち梁、または支持が限られたボスを横切る場合、より強度が高そうな樹脂に切り替えるだけでは設計上の問題を解決できないことがあります。.
成形部品では、壁の遷移、リブ、ボス、開口部が材料の分布と冷却の仕方を決定します。不均一な断面は異方収縮や変形を増大させ、取り付け面やセンサデータムを移動させる可能性があります。リブは荷重を支える壁に接続し、急激な肉厚変化を可能な限り避け、精度を保つ必要がある表面に対してパーティングラインとゲート位置を確認します。.
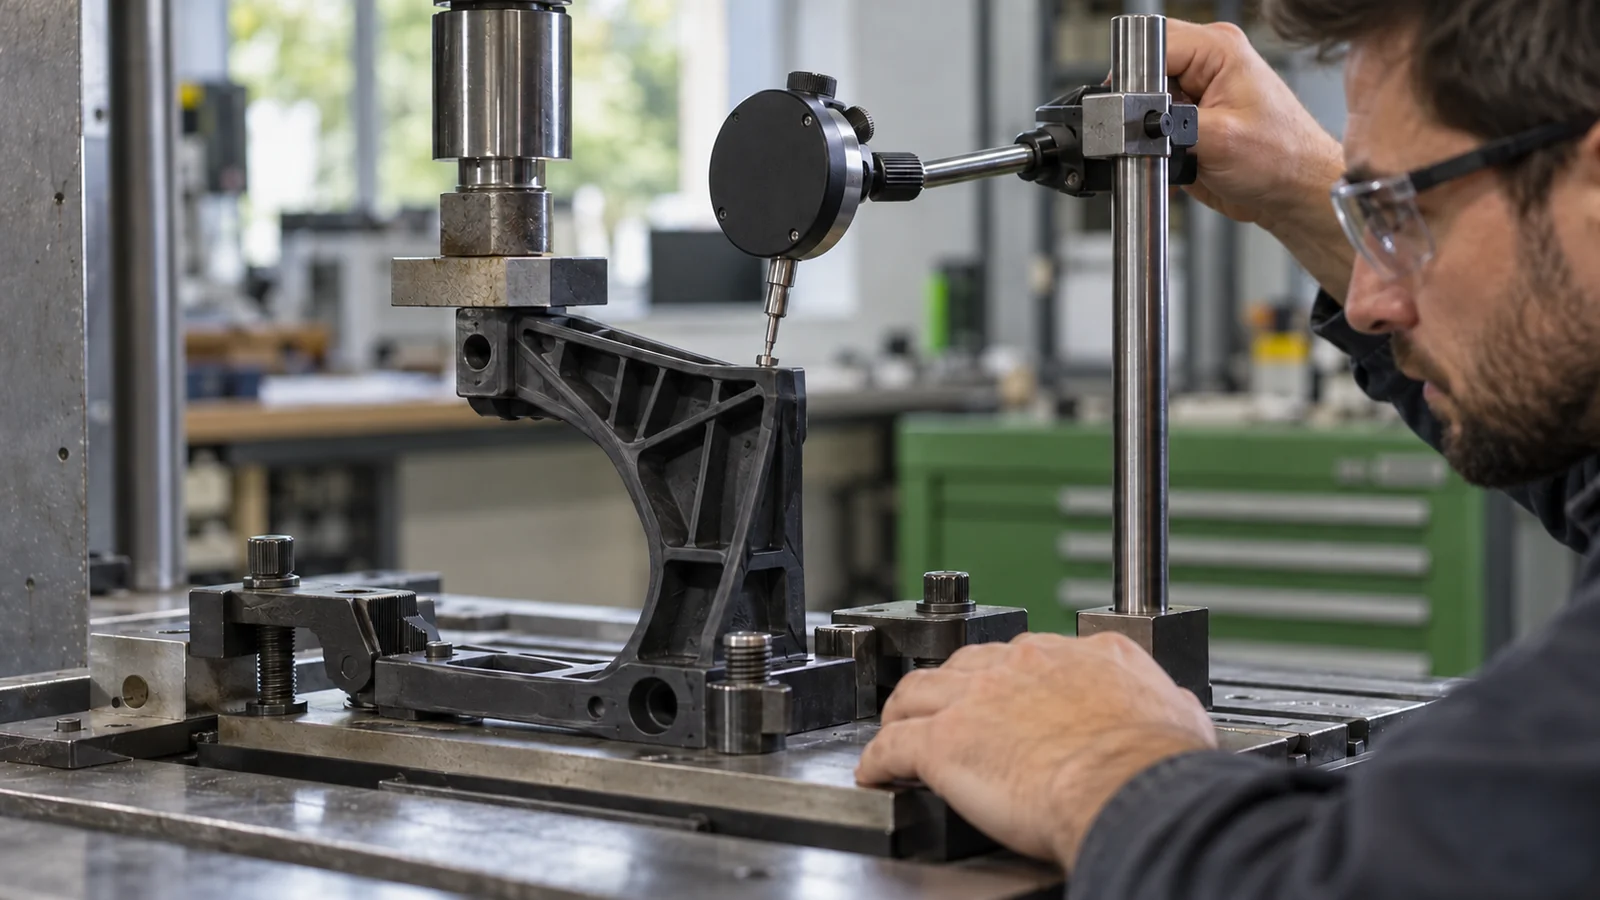
材料選定は、温度、薬品曝露、衝撃、剛性、持続荷重下のクリープ、摩耗を反映すべきです。 エンジニアリングプラスチックの選定 はグレードレベルのレビューの代替にはなりません。強化材、コンディショニング、配向、形状はいずれも完成部品の挙動を変化させ得ます。.
データム、締結具、センサの位置合わせを保護する
ロボット用ツーリングは、外形形状よりもいくつかの小さなインターフェースに依存することが少なくありません。成形ブラケットがフランジに適合しても、位置決め方式がねじのすき間にのみ依存している場合、センサーがずれる可能性があります。一次データム、締結順序、および組立品が着座すると想定される方向を定義してください。金属インサートを使用する場合は、それらのデータムに対する位置と回転を指定してください。制御された金型設計と検査方法なしに、インサートが完全に位置決めされたままであると仮定しないでください。.
ファスナーボスには、ヒケや薄い外観壁を生じさせることなく組立荷重に耐えるだけの周囲材料が必要です。繰り返しの保守を考慮する場合、ねじ、インサート、または交換可能な摩耗部品のどれがより合理的かを検討してください。各選択肢はツーリング、組立、および修理の要件を変えるため、試作形状が確定する前に決定してください。.
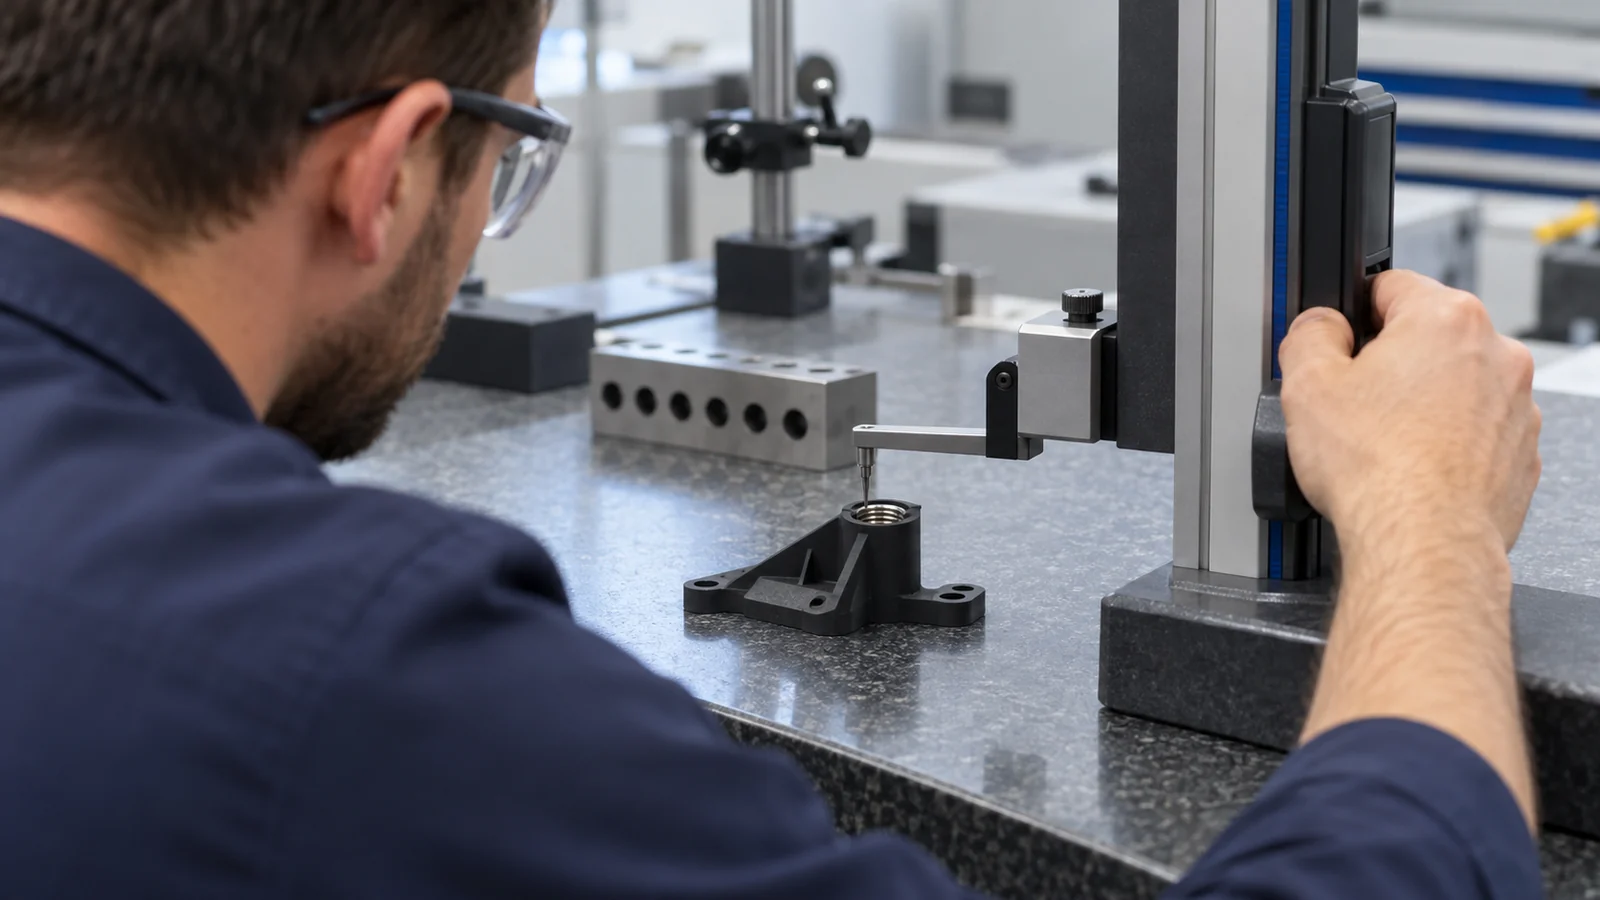
設計に電気またはセンシング用ハードウェアが含まれる場合、成形部品の包絡範囲の一部としてコネクタへのアクセスとケーブル引き出し経路を保護してください。プラスチックは、ワイヤを挟み込んだり保守を不必要に困難にしたりすることなく、部品を位置決めし保護する必要があります。.
成形形状を意図的に活用する
射出成形では、予測可能に充填、保圧、冷却、離型される形状が有利です。抜け勾配、リブ、ガセット、および局所的な肉厚は、部品が損傷なく離型できるようにしつつ、機能的な荷重経路を支える必要があります。高荷重がかかる根元の鋭い内角は応力を集中させる可能性があり、過度に厚いボスは冷却と外観の問題を引き起こす可能性があります。どちらの問題も、あらゆる箇所に材料を追加することでは解決されません。.
金属とプラスチックの一体化が必要な場合は、構造用インサートと装飾用または位置決め用インサートを区別してください。インサートはねじまたは軸受面を担うことができますが、周囲のポリマーには、引き抜き、回転、および局所的な割れに抵抗するための十分な長さと形状が依然として必要です。インサートが電気的に活性であるかセンサーに接続されている場合は、絶縁および絶縁分離の要件を機械的な保持とは別に定義してください。.
カスタム プラスチック射出成形 レビューの際は、可能であれば単独の部品だけでなく組立モデルを送付してください。隣接する部品は、ケーブル経路、衝突包絡範囲、および実際のデータムチェーンを明らかにします。.
図面だけでなく、タスクを検証する
寸法検査は、ある時点および条件下で測定された特徴を確認するものです。エンドエフェクタが作業サイクルを通じて位置を維持することを証明するものではありません。検証では、図面の重要特徴をロボットタスクおよびばらつきの影響に結び付ける必要があります。.
- タスク包絡範囲を定義してください: ペイロード、加速度、姿勢、サイクル頻度、環境、および保守間隔。.
- 重要なインターフェースを特定してください: フランジデータム、ツールセンターポイント、センサー位置、ケーブル引き出し部、およびクリアランス面。.
- 代表的な成形部品を検査してください: 把持またはセンシングを変化させ得る動きを持つ特徴を含めてください。.
- 機能試験を実施してください: 関連する箇所では、再現性、滑り、衝突、および温度や薬品曝露後の変化を測定する。.
- 故障の証拠を確認する: 成形部品の変形と、締結具の緩み、摩耗、ロボットプログラムの変更とを区別する。.
CADモデルだけから定格荷重を主張してはならない。結論は、樹脂グレード、強化材がある場合の繊維配向、形状、組立、温度、およびサイクル履歴に依存する。これらの入力が確定していない場合、結果は検証すべき設計仮説として扱う。.
| 部品の機能 | 管理の優先順位 | 有効な検証証拠 |
|---|---|---|
| 構造用フィンガーまたはブラケット | たわみ、根元応力、締結具の保持 | 機能荷重およびサイクル試験 |
| センサーまたはカメラマウント | データム位置、振動、視野 | 動作前後のアライメント確認 |
| 保護カバーまたはケーブルガイド | クリアランス、衝撃、ケーブル摩耗、サービスアクセス | フルアセンブリでの干渉および配線経路のレビュー |
FAQ
ロボットのエンドエフェクタ部品はすべてプラスチックで成形できますか?
いいえ。部品は、選択したグレードと形状において、構造、熱、摩耗、精度の要件を満たす必要があります。高負荷のかかるインターフェースにはインサートや別の構造が必要になる場合があります。.
部品のCADのみを送ればよいですか?
部品を送付し、可能であれば隣接するアセンブリも併せて送付してください。全体のコンテキストがあると、データム、ケーブル、ツールアクセス、干渉クリアランス、および部品が荷重をどのように伝達するかを評価しやすくなります。.
金属製エンドエフェクタ部品を置き換える際に最も重要なことは何ですか?
実際の荷重経路、剛性要件、取り付けデータム、温度、動作サイクルから始めてください。材料データシートだけでなく、完成部品の挙動を比較し、ロボットタスクにおいて成形設計を検証してください。.