
Las piezas de efector final de robot moldeadas por inyección pueden funcionar cuando la geometría del componente, la trayectoria de carga y las condiciones de servicio se ajustan a la resina seleccionada y a la ruta de utillaje. La decisión no es “plástico o metal” en abstracto. Una cubierta de cámara, una guía de cables, un soporte de sensor, un dedo de pinza y una tapa de cambio de herramienta soportan cargas diferentes y tienen consecuencias distintas cuando se flexionan o se desgastan. Clasifique la pieza primero por función y luego identifique qué dimensiones e interfaces deben permanecer estables durante el movimiento real del robot.
Separe el efector final en partes funcionales
Un efector final es un ensamblaje, no una única elección de material. Sus piezas pueden incluir una placa estructural, un dedo, una cubierta protectora, un montaje de sensor, una guía de cables o una almohadilla de contacto. Algunas son principalmente cosméticas; otras posicionan una herramienta o reaccionan a la aceleración y a la fuerza de agarre. Si todo el ensamblaje se evalúa como una “mano de robot” indiferenciada, una cubierta de bajo riesgo puede dominar la revisión mientras que una pequeña característica de posicionamiento recibe muy poca atención.
Elabore un mapa de funciones sencillo: qué toca el componente, qué posiciona, qué protege y qué carga transfiere. Marque cualquier característica que afecte al punto central de la herramienta, al campo de visión del sensor, a la recogida repetible o al espacio libre con equipos cercanos. Esas son las características que hay que proteger en el molde y en el plan de inspección.
La página del sitio moldeo por inyección para robótica la página es el punto de entrada a nivel de aplicación. Una revisión a nivel de componente debería acotar la discusión a la función real del efector final, al ensamblaje y a la consecuencia de fallo, en lugar de repetir una visión general de robótica.
Trace la trayectoria de carga antes de cambiar el material
Trace la fuerza desde la pieza de trabajo a través del dedo o la herramienta, a través de los sujetadores y soportes, y de vuelta a la brida del robot. Luego incluya la aceleración y la parada: una pieza puede estar ligeramente cargada durante el agarre pero experimentar una fuerza diferente cuando el brazo cambia de dirección. Si la trayectoria de carga atraviesa paredes delgadas, voladizos largos o un jefe con soporte limitado, simplemente cambiar a una resina que suene más resistente puede no resolver el problema de diseño.
En las piezas moldeadas, las transiciones de pared, las nervaduras, los jefes y las aberturas determinan cómo se distribuye el material y cómo se enfría la pieza. Las secciones desiguales pueden aumentar la contracción diferencial o la distorsión, lo que puede desplazar las caras de montaje o los datums de los sensores. Mantenga las nervaduras conectadas a las paredes portantes, evite los saltos bruscos de espesor cuando sea posible y revise la línea de partición y la ubicación de la compuerta frente a las superficies que deben mantenerse precisas.
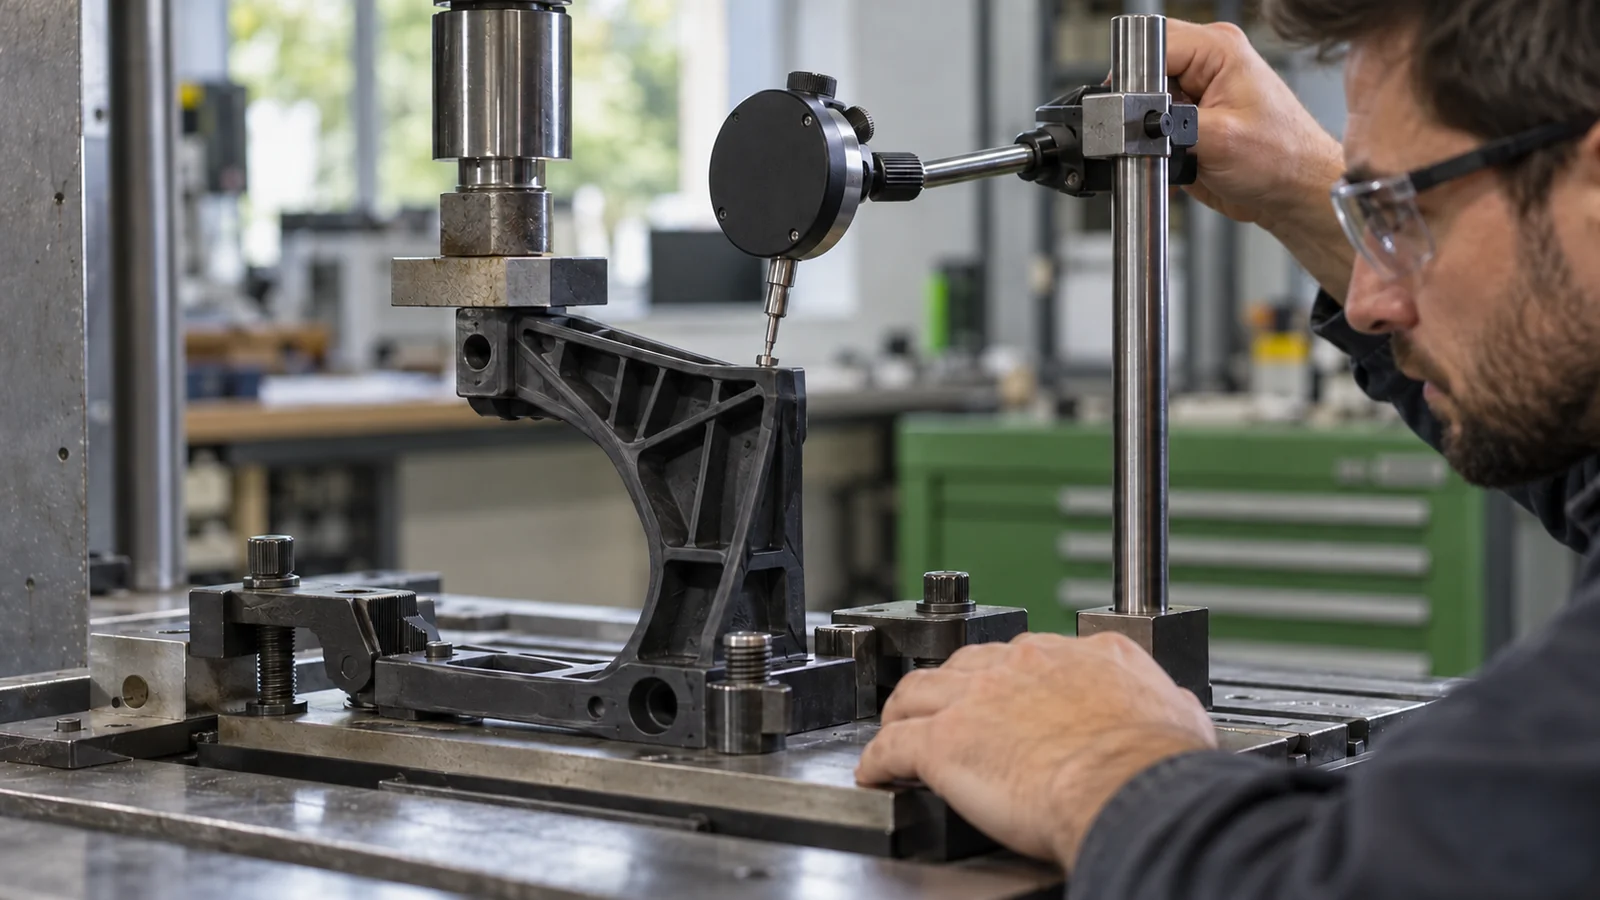
La selección de material debe reflejar la temperatura, la exposición química, el impacto, la rigidez, la fluencia bajo carga sostenida y el desgaste. La selección de plásticos de ingeniería no sustituye a una revisión a nivel de grado: el refuerzo, el acondicionamiento, la orientación y la geometría pueden cambiar el comportamiento de la pieza terminada.
Proteja los datums, los sujetadores y la alineación de los sensores
Robot tooling often depends on a few small interfaces more than on the outside shape. A molded bracket may fit the flange but still shift a sensor if the locating scheme relies on screw clearance alone. Define primary datums, fastening sequence, and the direction in which the assembly is expected to seat. If a metal insert is used, specify its position and rotation relative to those datums; do not assume the insert will remain perfectly located without a controlled mold design and inspection method.
Fastener bosses need enough surrounding material to resist the assembly load without creating a sink mark or a thin cosmetic wall. For repeated service, consider whether threads, inserts, or a replaceable wear component make more sense. Each choice changes tooling, assembly, and repair requirements, so decide before the prototype geometry becomes frozen.
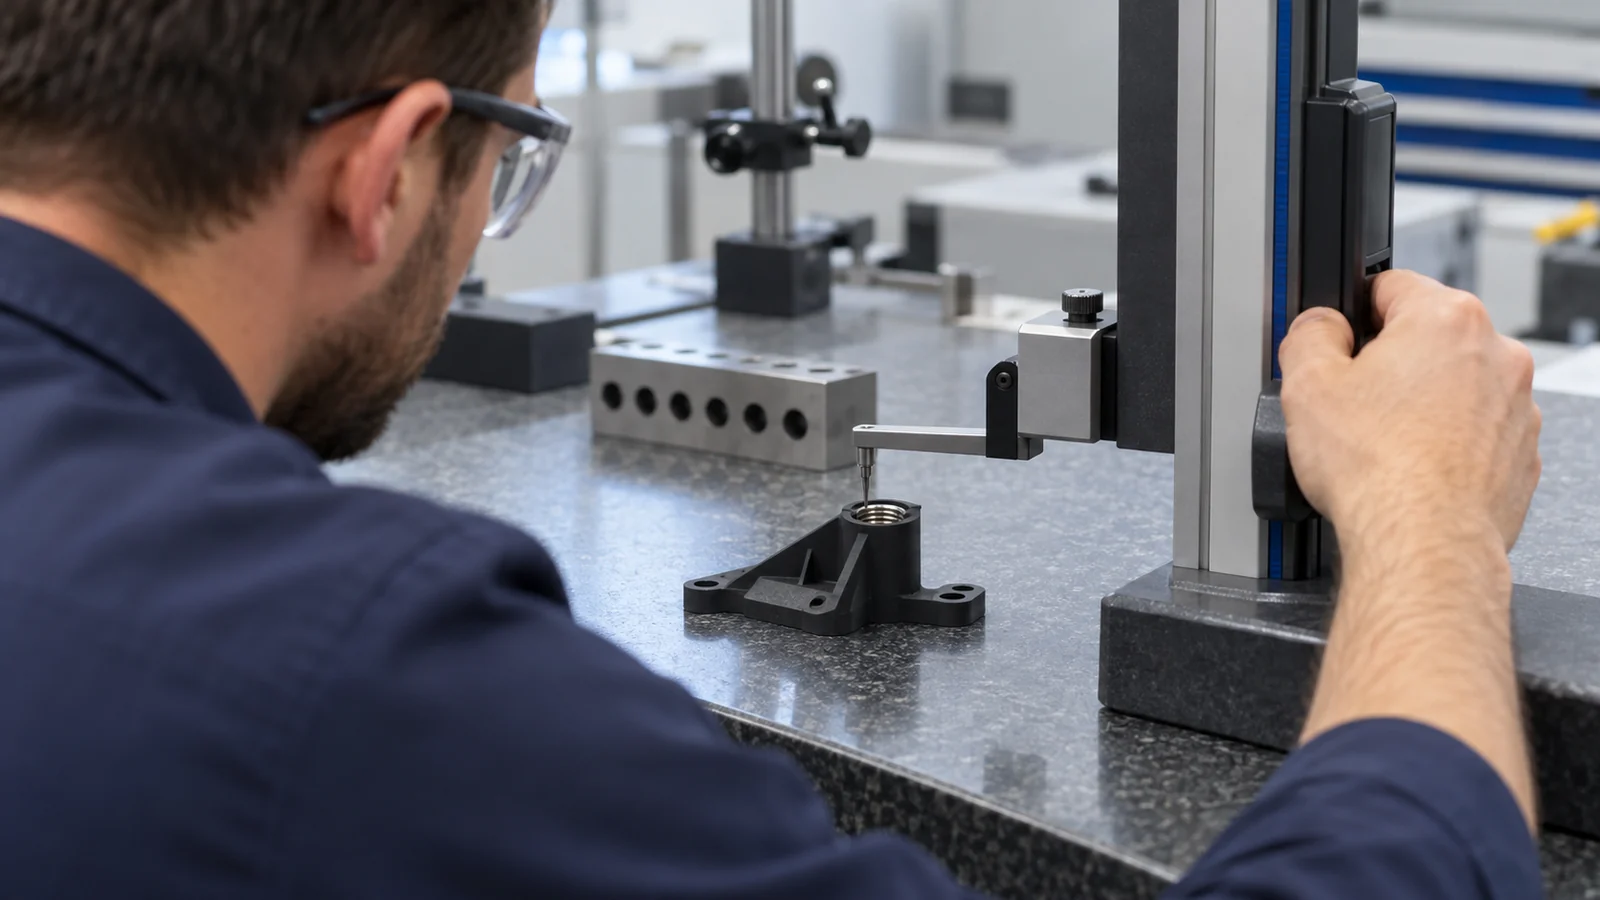
Where the design includes electrical or sensing hardware, protect connector access and cable exit paths as part of the molded-part envelope. The plastic should locate and protect components without pinching wires or making maintenance unnecessarily difficult.
Utilice la geometría moldeada de forma deliberada
Injection molding rewards geometry that fills, packs, cools, and releases predictably. Draft, ribs, gussets, and local thickness should support the functional load path while allowing the part to eject without damage. A sharp internal corner at a highly loaded root can concentrate stress; an overly thick boss can create a cooling and appearance problem. Neither issue is solved by adding material everywhere.
When metal-to-plastic integration is needed, distinguish a structural insert from a decorative or locating insert. The insert can carry a thread or bearing surface, but the surrounding polymer still needs enough length and geometry to resist pullout, rotation, and local cracking. If the insert is electrically active or connected to a sensor, define insulation and isolation requirements separately from mechanical retention.
For a custom moldeo por inyección de plástico review, send the assembly model where possible, not only the isolated part. Neighboring components reveal cable paths, collision envelopes, and the actual datum chain.
Valide la tarea, no solo el plano
Dimensional inspection confirms measured features at one time and condition. It does not prove the end effector will maintain position through a working cycle. Validation should link the drawing’s critical features to the robot task and the consequences of variation.
- Define the task envelope: payload, acceleration, orientation, cycle frequency, environment, and maintenance interval.
- Identify critical interfaces: flange datums, tool center point, sensor position, cable exits, and clearance surfaces.
- Inspect representative molded parts: include the features whose movement could change grip or sensing.
- Run functional trials: medir la repetibilidad, el deslizamiento, la colisión y el cambio tras la exposición a temperatura o productos químicos cuando sea relevante.
- Revisar la evidencia de fallo: distinguir la deformación de la pieza moldeada del aflojamiento de los sujetadores, el desgaste y los cambios en el programa del robot.
No afirmar una capacidad de carga basándose únicamente en un modelo CAD. La conclusión depende del grado de resina, la orientación de las fibras si está reforzada, la geometría, el ensamblaje, la temperatura y el historial de ciclos. Cuando esas entradas no están fijadas, tratar el resultado como una hipótesis de diseño a verificar.
| Función de la pieza | Prioridad de control | Evidencia de validación útil |
|---|---|---|
| Dedo o soporte estructural | Deflexión, tensión en la raíz, retención de sujetadores | Ensayo de carga funcional y de ciclos |
| Soporte de sensor o cámara | Posición de referencia, vibración, campo de visión | Verificación de alineación antes y después del movimiento |
| Cubierta protectora o guía de cables | Holgura, impacto, desgaste de cables, acceso para mantenimiento | Revisión de colisiones y rutas en el ensamblaje completo |
Preguntas frecuentes
¿Se puede moldear en plástico cada pieza del efector final del robot?
No. La pieza debe cumplir sus requisitos estructurales, térmicos, de desgaste y de precisión en la calidad y geometría elegidas. Las interfaces con cargas elevadas pueden necesitar insertos u otra construcción.
¿Debo enviar solo el CAD del componente?
Envíe el componente y, cuando esté disponible, el ensamblaje vecino. El contexto completo ayuda a evaluar los datums, los cables, el acceso de la herramienta, la holgura de colisión y cómo transfiere la carga la pieza.
¿Qué es lo más importante al sustituir una pieza metálica del efector final?
Comience por la trayectoria real de la carga, el requisito de rigidez, los datums de montaje, la temperatura y el ciclo de movimiento. Compare el comportamiento de la pieza terminada —no solo las hojas de datos del material— y valide el diseño moldeado en la tarea del robot.