
Le parti di end-effector per robot stampate a iniezione possono funzionare quando la geometria del componente, il percorso di carico e le condizioni di servizio sono adatti alla resina e al percorso di attrezzaggio selezionati. La decisione non è “plastica o metallo” in astratto. Un carter per telecamera, una guida per cavi, una staffa per sensore, un dito di presa e un coperchio per cambio utensile sopportano carichi diversi e hanno conseguenze diverse quando si flettono o si usurano. Classificare prima il pezzo per funzione, poi identificare quali dimensioni e interfacce devono rimanere stabili durante il movimento effettivo del robot.
Separare l'end-effector in parti funzionali
Un end-effector è un assieme, non una singola scelta di materiale. Le sue parti possono includere una piastra strutturale, un dito, un coperchio protettivo, un supporto per sensore, una guida per cavi o un cuscinetto di contatto. Alcune sono prevalentemente estetiche; altre posizionano un utensile o reagiscono all'accelerazione e alla forza di presa. Se l'intero assieme viene valutato come una “mano robotica” indifferenziata, un coperchio a basso rischio può dominare la revisione mentre una piccola caratteristica di posizionamento riceve troppo poca attenzione.
Creare una semplice mappa funzionale: cosa tocca il componente, cosa posiziona, cosa protegge e quale carico trasferisce. Contrassegnare qualsiasi caratteristica che influenzi il punto centrale dell'utensile, il campo visivo del sensore, la presa ripetibile o la distanza dalle attrezzature vicine. Queste sono le caratteristiche da proteggere nello stampo e nel piano di ispezione.
La panoramica sulle stampaggio a iniezione per robotica la pagina è il punto di ingresso a livello applicativo. Una revisione a livello di componente dovrebbe restringere la discussione alla funzione effettiva dell'end-effector, all'assieme e alla conseguenza del guasto, anziché ripetere una panoramica generale della robotica.
Mappare il percorso di carico prima di cambiare materiale
Tracciare la forza dal pezzo in lavorazione attraverso il dito o l'utensile, attraverso gli elementi di fissaggio e le staffe, e di nuovo verso la flangia del robot. Poi includere accelerazione e arresto: un pezzo può essere leggermente caricato durante la presa ma subire una forza diversa quando il braccio cambia direzione. Se il percorso di carico attraversa pareti sottili, lunghi sbalzi o un boss con supporto limitato, passare semplicemente a una resina che sembra più resistente potrebbe non risolvere il problema di progettazione.
Per le parti stampate, le transizioni di parete, le nervature, i boss e le aperture determinano come il materiale è distribuito e come il pezzo si raffredda. Le sezioni irregolari possono aumentare il ritiro differenziale o la distorsione, che può spostare le facce di montaggio o i datum dei sensori. Mantenere le nervature collegate alle pareti portanti, evitare salti di spessore bruschi ove possibile e rivedere la linea di divisione e la posizione del punto di iniezione rispetto alle superfici che devono rimanere accurate.
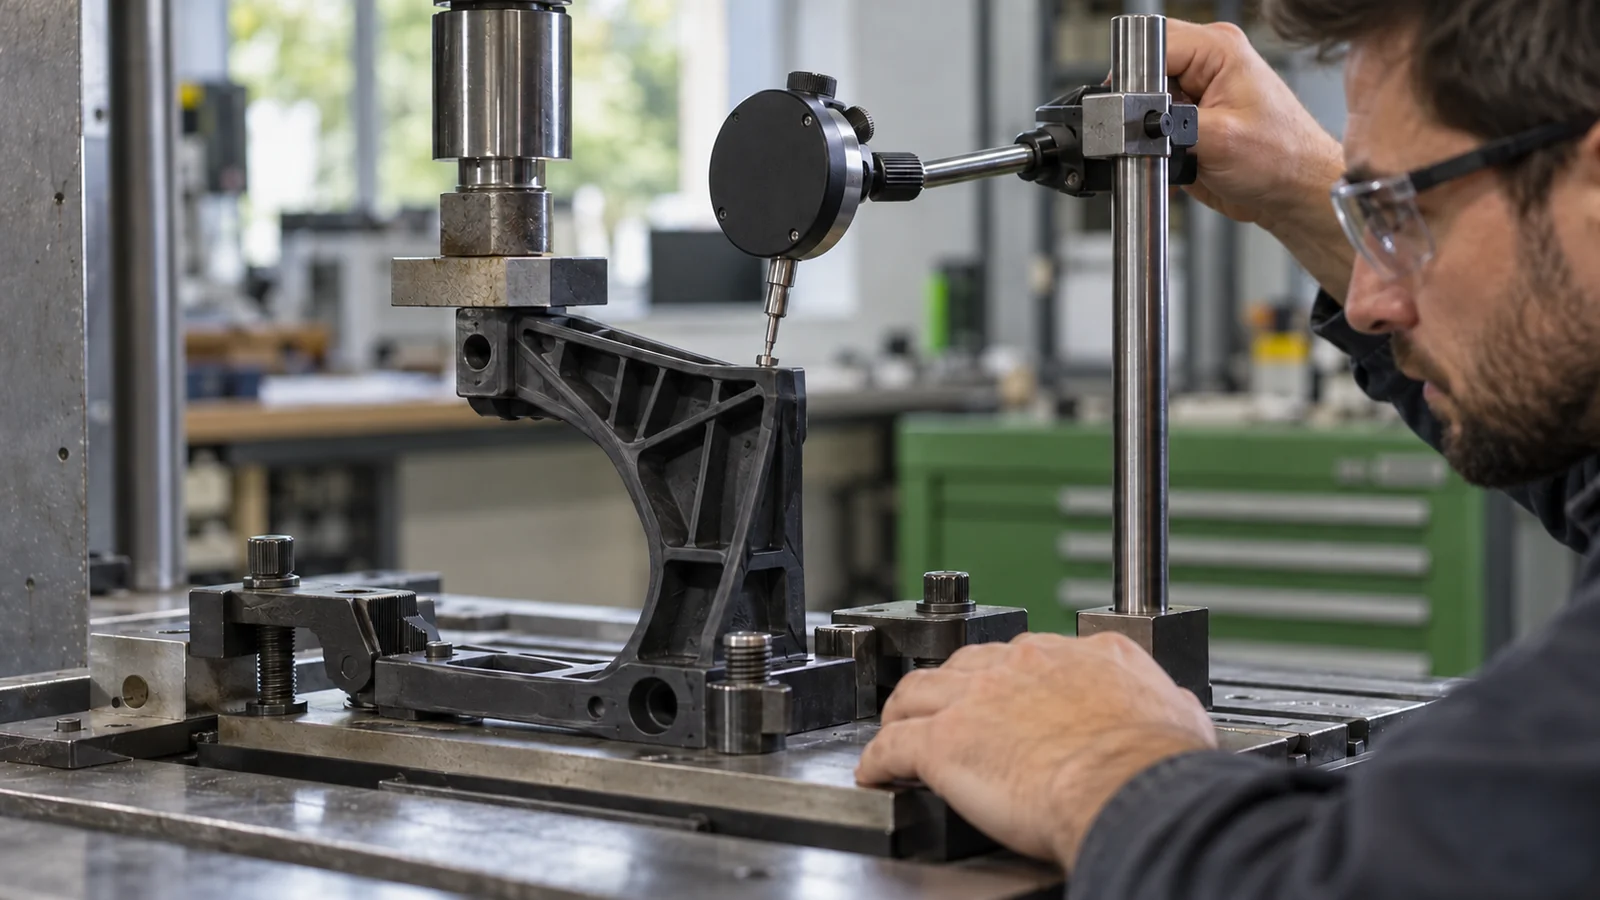
La selezione del materiale dovrebbe riflettere temperatura, esposizione chimica, impatto, rigidità, scorrimento sotto carico sostenuto e usura. La selezione delle materie plastiche ingegneristiche non sostituisce una revisione a livello di grado: rinforzo, condizionamento, orientamento e geometria possono tutti cambiare il comportamento del pezzo finito.
Proteggere datum, elementi di fissaggio e allineamento dei sensori
Robot tooling often depends on a few small interfaces more than on the outside shape. A molded bracket may fit the flange but still shift a sensor if the locating scheme relies on screw clearance alone. Define primary datums, fastening sequence, and the direction in which the assembly is expected to seat. If a metal insert is used, specify its position and rotation relative to those datums; do not assume the insert will remain perfectly located without a controlled mold design and inspection method.
Fastener bosses need enough surrounding material to resist the assembly load without creating a sink mark or a thin cosmetic wall. For repeated service, consider whether threads, inserts, or a replaceable wear component make more sense. Each choice changes tooling, assembly, and repair requirements, so decide before the prototype geometry becomes frozen.
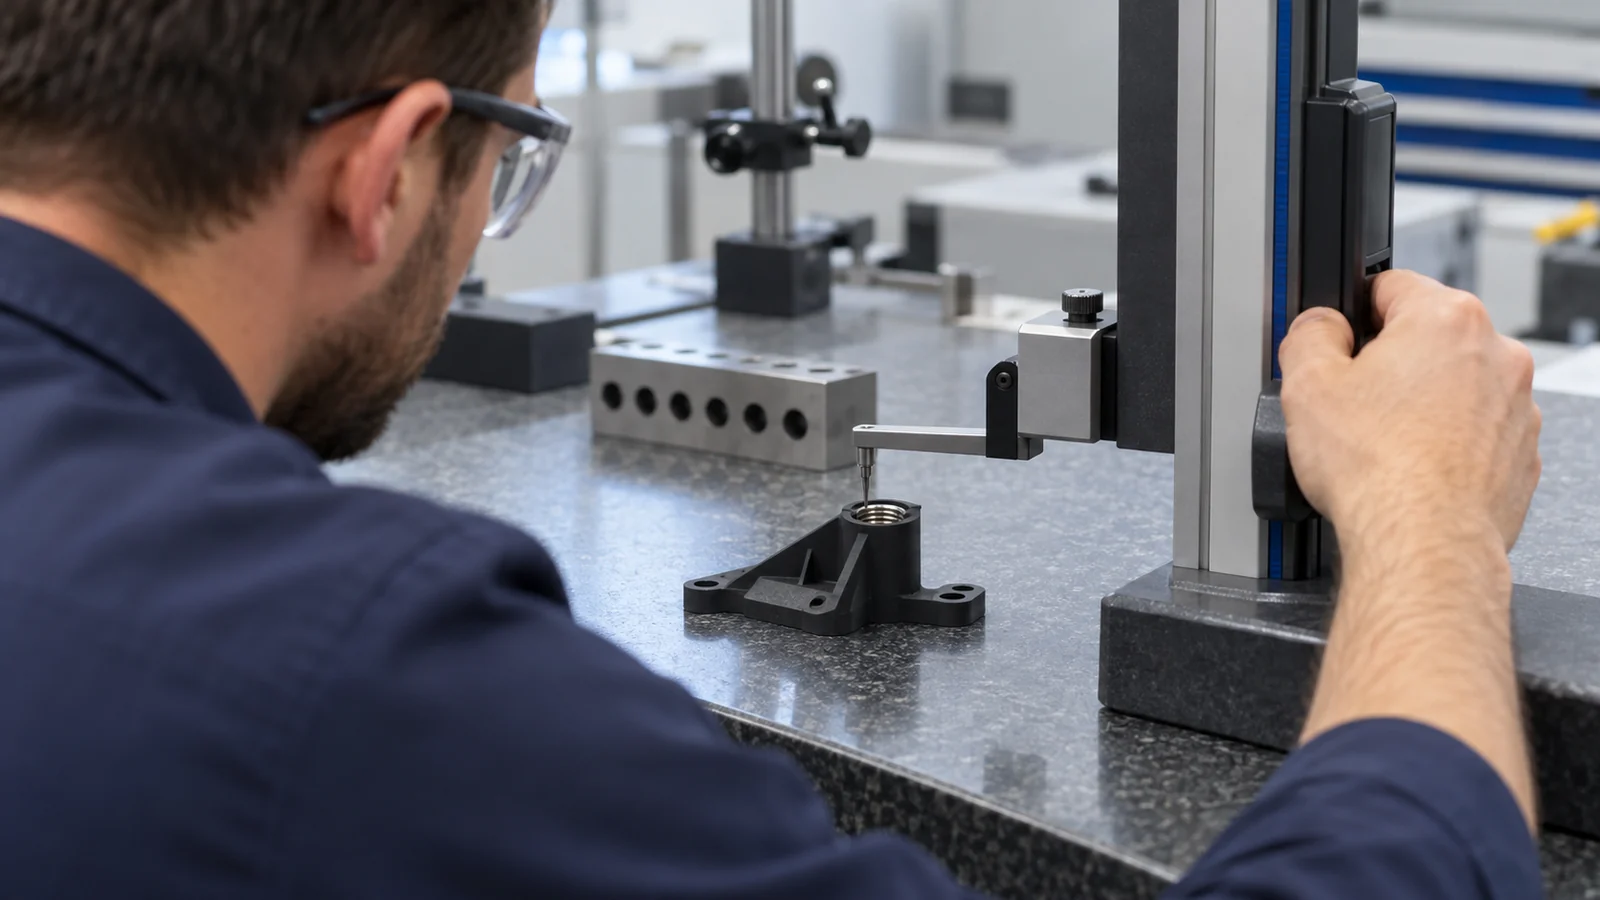
Where the design includes electrical or sensing hardware, protect connector access and cable exit paths as part of the molded-part envelope. The plastic should locate and protect components without pinching wires or making maintenance unnecessarily difficult.
Usare la geometria stampata in modo deliberato
Injection molding rewards geometry that fills, packs, cools, and releases predictably. Draft, ribs, gussets, and local thickness should support the functional load path while allowing the part to eject without damage. A sharp internal corner at a highly loaded root can concentrate stress; an overly thick boss can create a cooling and appearance problem. Neither issue is solved by adding material everywhere.
When metal-to-plastic integration is needed, distinguish a structural insert from a decorative or locating insert. The insert can carry a thread or bearing surface, but the surrounding polymer still needs enough length and geometry to resist pullout, rotation, and local cracking. If the insert is electrically active or connected to a sensor, define insulation and isolation requirements separately from mechanical retention.
For a custom stampaggio a iniezione di materie plastiche review, send the assembly model where possible, not only the isolated part. Neighboring components reveal cable paths, collision envelopes, and the actual datum chain.
Validare il compito, non solo il disegno
Dimensional inspection confirms measured features at one time and condition. It does not prove the end effector will maintain position through a working cycle. Validation should link the drawing’s critical features to the robot task and the consequences of variation.
- Define the task envelope: payload, acceleration, orientation, cycle frequency, environment, and maintenance interval.
- Identify critical interfaces: flange datums, tool center point, sensor position, cable exits, and clearance surfaces.
- Inspect representative molded parts: include the features whose movement could change grip or sensing.
- Run functional trials: misurare la ripetibilità, lo slittamento, la collisione e la variazione dopo l'esposizione a temperatura o agenti chimici, ove pertinente.
- Esaminare le prove di guasto: distinguere la deformazione del pezzo stampato dall'allentamento degli elementi di fissaggio, dall'usura e dalle modifiche al programma del robot.
Non dichiarare una capacità di carico basandosi solo su un modello CAD. La conclusione dipende dal grado di resina, dall'orientamento delle fibre se rinforzata, dalla geometria, dal montaggio, dalla temperatura e dalla storia dei cicli. Quando tali input non sono fissati, trattare il risultato come un'ipotesi progettuale da verificare.
| Funzione del componente | Priorità di controllo | Prove di validazione utili |
|---|---|---|
| Dito o staffa strutturale | Flessione, sollecitazione alla radice, ritenzione degli elementi di fissaggio | Prova di carico funzionale e a cicli |
| Supporto per sensore o telecamera | Posizione del datum, vibrazione, campo visivo | Verifica dell'allineamento prima e dopo il movimento |
| Coperchio di protezione o guida per cavi | Gioco, impatto, usura dei cavi, accesso per la manutenzione | Revisione di collisioni e routing nell'assemblaggio completo |
FAQ
Ogni parte dell'end-effector del robot può essere stampata in plastica?
No. Il componente deve soddisfare i requisiti strutturali, termici, di usura e di precisione nella classe e geometria scelte. Le interfacce ad alto carico possono richiedere inserti o una costruzione diversa.
Devo inviare solo il CAD del componente?
Invia il componente e, quando disponibile, l'assemblaggio circostante. Il contesto completo aiuta a valutare i datum, i cavi, l'accesso agli utensili, il gioco di collisione e come il componente trasferisce il carico.
Cosa conta di più quando si sostituisce una parte metallica dell'end-effector?
Parti dal percorso di carico effettivo, dal requisito di rigidità, dai datum di montaggio, dalla temperatura e dal ciclo di movimento. Confronta il comportamento del pezzo finito—non solo le schede tecniche dei materiali—e convalida il design stampato nell'attività del robot.