
Les pièces d'effecteur terminal de robot moulées par injection peuvent fonctionner lorsque la géométrie du composant, le chemin de charge et les conditions de service correspondent à la résine et à la voie d'outillage sélectionnées. La décision n'est pas “ plastique ou métal ” dans l'abstrait. Un carénage de caméra, un guide-câble, un support de capteur, un doigt de préhenseur et un capot de changement d'outil supportent des charges différentes et ont des conséquences différentes lorsqu'ils fléchissent ou s'usent. Classez d'abord la pièce par fonction, puis identifiez quelles dimensions et interfaces doivent rester stables pendant le mouvement réel du robot.
Séparez l'effecteur terminal en parties fonctionnelles
Un effecteur terminal est un assemblage, pas un choix de matériau unique. Ses pièces peuvent inclure une plaque structurelle, un doigt, un capot de protection, un support de capteur, un guide-câble ou un patin de contact. Certaines sont essentiellement cosmétiques ; d'autres positionnent un outil ou réagissent à l'accélération et à la force de préhension. Si l'assemblage entier est évalué comme une “ main de robot ” indifférenciée, un capot à faible risque peut dominer l'examen tandis qu'une petite caractéristique de positionnement reçoit trop peu d'attention.
Établissez une carte fonctionnelle simple : ce que le composant touche, ce qu'il positionne, ce qu'il protège et quelle charge il transmet. Marquez toute caractéristique qui affecte le point central de l'outil, le champ de vision du capteur, la prise reproductible ou le dégagement avec l'équipement voisin. Ce sont les caractéristiques à protéger dans le moule et le plan d'inspection.
Le site moulage par injection pour la robotique la page est le point d'entrée au niveau de l'application. Un examen au niveau du composant devrait restreindre la discussion à la fonction réelle de l'effecteur terminal, à l'assemblage et à la conséquence d'une défaillance plutôt que de répéter un aperçu général de la robotique.
Cartographiez le chemin de charge avant de changer de matériau
Tracez la force depuis la pièce à usiner à travers le doigt ou l'outil, à travers les fixations et les supports, puis jusqu'à la bride du robot. Incluez ensuite l'accélération et l'arrêt : une pièce peut être légèrement chargée pendant la préhension mais subir une force différente lorsque le bras change de direction. Si le chemin de charge traverse des parois minces, de longs porte-à-faux ou un bossage à support limité, le simple passage à une résine au nom plus résistant ne résoudra peut-être pas le problème de conception.
Pour les pièces moulées, les transitions de paroi, les nervures, les bossages et les ouvertures déterminent la répartition du matériau et le refroidissement de la pièce. Les sections inégales peuvent augmenter le retrait différentiel ou la déformation, ce qui peut déplacer les faces de montage ou les références de capteur. Maintenez les nervures reliées aux parois porteuses, évitez les sauts d'épaisseur brusques lorsque possible, et examinez la ligne de joint et la position d'injection par rapport aux surfaces qui doivent rester précises.
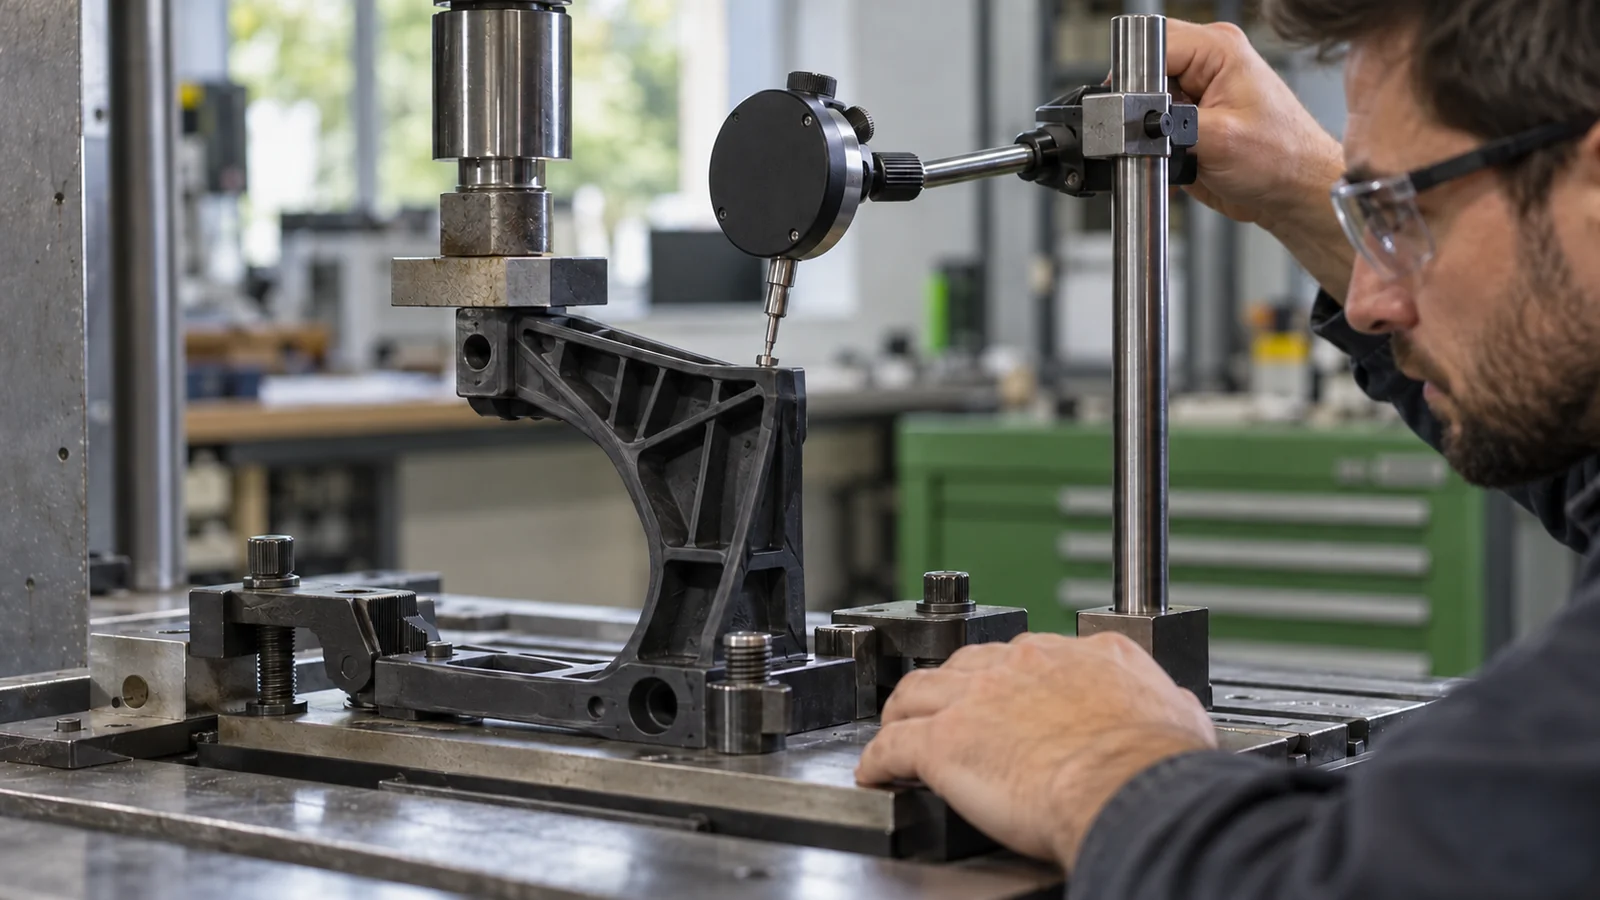
La sélection du matériau doit refléter la température, l'exposition chimique, l'impact, la rigidité, le fluage sous charge soutenue et l'usure. La sélection des plastiques techniques ne remplace pas un examen au niveau de la nuance : le renforcement, le conditionnement, l'orientation et la géométrie peuvent tous modifier le comportement de la pièce finie.
Protégez les références, les fixations et l'alignement des capteurs
L'outillage robotisé dépend souvent de quelques petites interfaces plus que de la forme extérieure. Un support moulé peut s'adapter au flasque mais décaler tout de même un capteur si le schéma de localisation repose uniquement sur le jeu des vis. Définissez les datums primaires, la séquence de fixation et la direction dans laquelle l'assemblage est censé se mettre en place. Si un insert métallique est utilisé, précisez sa position et sa rotation par rapport à ces datums ; ne supposez pas que l'insert restera parfaitement positionné sans une conception de moule contrôlée et une méthode d'inspection.
Les bossages de fixation ont besoin de suffisamment de matière environnante pour résister à la charge d'assemblage sans créer de retassure ni de paroi cosmétique mince. Pour un entretien répété, déterminez s'il est plus judicieux d'utiliser des filetages, des inserts ou un composant d'usure remplaçable. Chaque choix modifie les exigences d'outillage, d'assemblage et de réparation ; décidez donc avant que la géométrie du prototype ne soit figée.
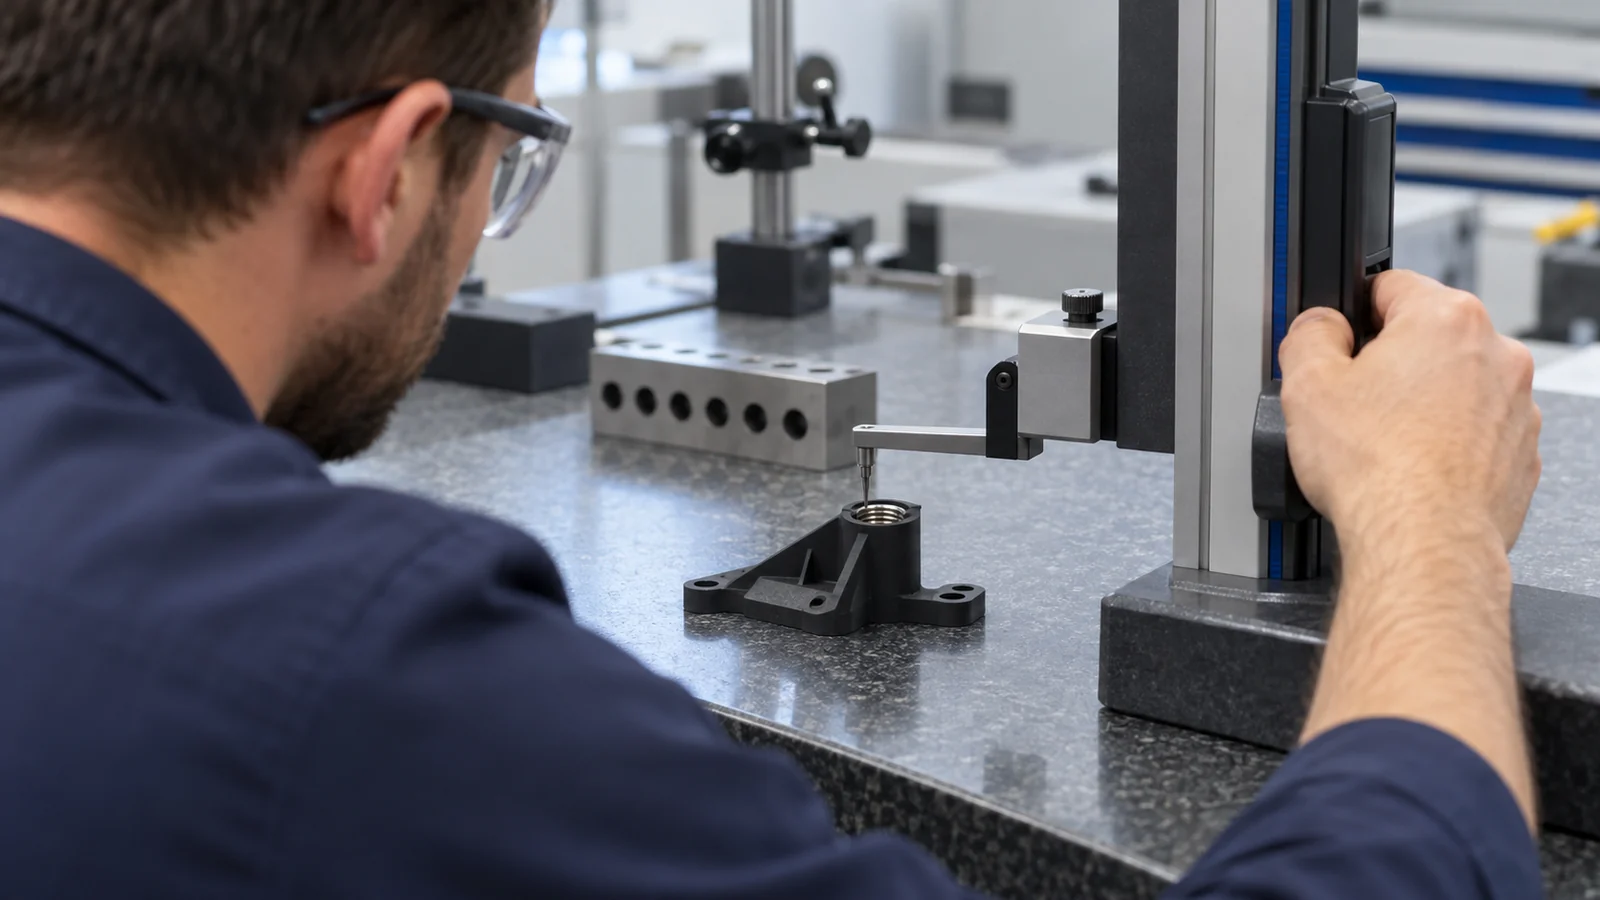
Lorsque la conception inclut du matériel électrique ou de détection, protégez l'accès aux connecteurs et les chemins de sortie des câbles dans l'enveloppe de la pièce moulée. Le plastique doit positionner et protéger les composants sans pincer les fils ni rendre la maintenance inutilement difficile.
Utilisez la géométrie moulée à dessein
Le moulage par injection valorise une géométrie qui remplit, compacte, refroidit et démoule de manière prévisible. La dépouille, les nervures, les goussets et l'épaisseur locale doivent soutenir le chemin de charge fonctionnel tout en permettant à la pièce d'être éjectée sans dommage. Un angle interne vif à une racine fortement sollicitée peut concentrer les contraintes ; un bossage trop épais peut créer un problème de refroidissement et d'aspect. Aucun de ces problèmes n'est résolu en ajoutant de la matière partout.
Lorsqu'une intégration métal-plastique est nécessaire, distinguez un insert structurel d'un insert décoratif ou de localisation. L'insert peut porter un filetage ou une surface de roulement, mais le polymère environnant a toujours besoin de suffisamment de longueur et de géométrie pour résister à l'arrachement, à la rotation et à la fissuration locale. Si l'insert est électriquement actif ou relié à un capteur, définissez les exigences d'isolation et de séparation indépendamment de la rétention mécanique.
Pour une moulage par injection plastique revue personnalisée, envoyez si possible le modèle d'assemblage, et pas seulement la pièce isolée. Les composants voisins révèlent les chemins de câbles, les enveloppes de collision et la chaîne de datums réelle.
Validez la tâche, pas seulement le plan
L'inspection dimensionnelle confirme les caractéristiques mesurées à un instant et dans une condition donnés. Elle ne prouve pas que l'effecteur terminal maintiendra sa position tout au long d'un cycle de travail. La validation doit relier les caractéristiques critiques du plan à la tâche du robot et aux conséquences de la variation.
- Définissez l'enveloppe de la tâche : charge utile, accélération, orientation, fréquence de cycle, environnement et intervalle de maintenance.
- Identifiez les interfaces critiques : datums du flasque, point central de l'outil, position du capteur, sorties de câbles et surfaces de dégagement.
- Inspectez des pièces moulées représentatives : incluez les caractéristiques dont le mouvement pourrait modifier la préhension ou la détection.
- Réalisez des essais fonctionnels : mesurer la répétabilité, le glissement, la collision et la variation après exposition à la température ou aux produits chimiques, le cas échéant.
- Examiner les preuves de défaillance : distinguer la déformation de la pièce moulée du desserrage des fixations, de l'usure et des modifications du programme du robot.
Ne pas déclarer une capacité de charge à partir d'un modèle CAO seul. La conclusion dépend de la nuance de résine, de l'orientation des fibres si renforcée, de la géométrie, de l'assemblage, de la température et de l'historique des cycles. Lorsque ces données ne sont pas fixées, traiter le résultat comme une hypothèse de conception à vérifier.
| Fonction de la pièce | Priorité de contrôle | Preuves de validation utiles |
|---|---|---|
| Doigt ou support structurel | Déflexion, contrainte à l'encastrement, rétention des fixations | Essai de charge fonctionnelle et de cycles |
| Support de capteur ou de caméra | Position du repère, vibration, champ de vision | Contrôle d'alignement avant et après mouvement |
| Couvercle de protection ou guide-câble | Jeu, impact, usure des câbles, accès pour maintenance | Revue des collisions et du routage dans l'assemblage complet |
FAQ
Chaque pièce de l'effecteur du robot peut-elle être moulée en plastique ?
Non. La pièce doit satisfaire à ses exigences structurelles, thermiques, d'usure et de précision dans la nuance et la géométrie choisies. Les interfaces fortement sollicitées peuvent nécessiter des inserts ou une autre construction.
Dois-je envoyer uniquement la CAO du composant ?
Envoyez le composant et, lorsque disponible, l'assemblage voisin. Le contexte complet aide à évaluer les références, les câbles, l'accès des outils, le dégagement de collision et la manière dont la pièce transmet la charge.
Qu'est-ce qui importe le plus lors du remplacement d'une pièce métallique d'effecteur ?
Commencez par le chemin de charge réel, l'exigence de rigidité, les références de montage, la température et le cycle de mouvement. Comparez le comportement de la pièce finie — pas seulement les fiches techniques des matériaux — et validez la conception moulée dans la tâche du robot.