
成形バンパーはロボット筐体を擦り傷から保護し、接触エネルギーの一部を吸収できますが、柔らかい表面だけでは移動ロボットを安全にはできません。ロボット衝突バンパーのオーバーモールドは、剛性キャリアに柔軟な接触層が必要な場合の設計選択肢です。これはセンシング、停止挙動、取り付け、およびロボットの危険制御と併せて評価する必要があります。重要な判断は、バンパーに何を期待するか、そして何と誤認してはならないかです。.
バンパーの機能とその限界を定義する
“「バンパー」とは、外観上のエッジガード、交換可能な摩耗ストリップ、柔軟な接触面、または接触を検知するシステムの一部を意味する場合があります。これらの機能を一つの曖昧な要件に混ぜ合わせるべきではありません。外観ガードは外観と耐擦傷性で評価される場合があります。柔軟層は偶発的な接触時にロボットや周辺機器を損傷しないことが必要となる場合があります。センシングバンパーには、電気的、機械的、およびシステムレベルの追加要件があります。.
接触箇所、想定される衝撃方向、物体の種類、動作速度範囲、環境曝露、および車両がどのように応答すべきかを書き留めてください。バンパーが安全機能の一部である場合、その性能は該当するリスク分析および検証プロセスの下で、ロボットシステム全体において評価されなければなりません。オーバーモールド自体は安全格付けを確立するものでも、安全な停止距離を保証するものでもありません。.
用途の文脈については、サイトの ロボティクス業界ページ ではロボットシステム周辺で使用される成形部品を扱っています。ここでは焦点をより絞り、柔軟なスキンとその剛性キャリアがどのように協働するかを扱います。.
検査可能なキャリアとスキンのアーキテクチャを選択する
剛性キャリアはバンパーをシャシー上に位置決めし、取付機能を提供できます。一方、より軟らかい成形層が接触面を形成します。2つの材料は化学的接着、機械的ロック、またはその両方で接合できます。界面戦略は、正確な基材とエラストマーグレード、予想される荷重、および検査時に故障がどのように現れるかに基づいて選択してください。.
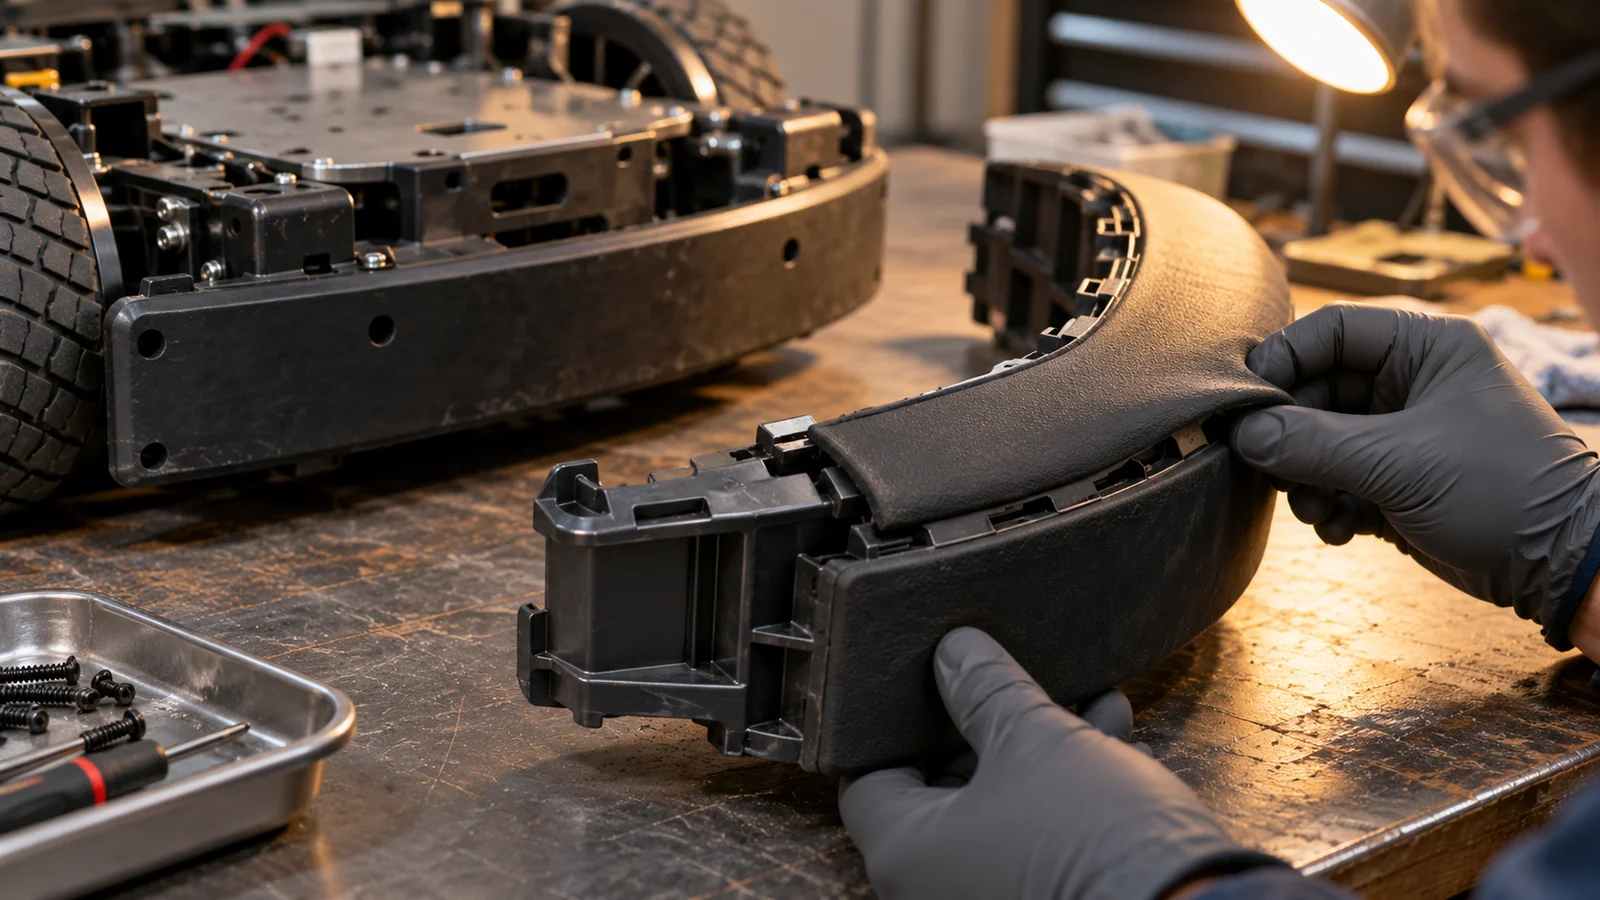
軟らかい材料がキャリアを包み込むからといって、それが取り付いたままになると仮定してはいけません。エッジでの剥離、基材周りの回転、または経時劣化後の分離により、設計が覆うことを意図した硬いエッジが露出する可能性があります。貫通穴やアンダーカットは機械的保持を改善できますが、それらはモールド充填、ベント、材料流動、離型、およびキャリア強度に影響します。適切な形状は成形品で検証する必要があります。.
2材料の経路が検討されている場合、基材の位置決め、シャットオフ、界面の前処理、およびプロセスの再現性を含む完全な オーバーモールド設計, としてレビューしてください。現場交換が優先される場合、または材料の組み合わせが堅牢な成形界面を支持しない場合には、機械的に組み立てられた交換可能なパッドの方が好ましいことがあります。.
接触ゾーンを予想される衝撃に合わせて形作る
バンパーの厚さとプロファイルはその変形の仕方に影響しますが、「より厚くする」ことは完全な設計ルールではありません。広い平坦面は接触をより大きな面積に分散させる可能性があります。突出したリップは継ぎ目を保護できますが、その根元にひずみを集中させます。コーナー、締結具開口部、および急激な厚さの変化は、特にバンパーが繰り返し圧縮または擦過される場合に、破断開始点となる可能性があります。.
バンパーの静的形状だけでなく、その動きもレビューしてください。軟らかい層がキャリアに底付きする可能性があるか、キャリアが対象物に先に接触する可能性があるか、および圧縮されたバンパーがセンサーやドアを妨げる可能性があるかを確認してください。取付剛性も含めてください。柔軟なブラケット上のコンプライアントスキンは予想以上に大きく動き、他の場所で干渉を生じる可能性があります。.
- CADモデル上で、最初に接触する可能性が高いゾーンと方向をマークしてください。.
- 可能な場合、軟質と剛質の境界を最も剥離に敏感な接触エッジから離してください。.
- センサー、ホイール、またはサービスアクセスを妨げることなく、変形のためのクリアランスを設けてください。.
- 部分的な分離を検出できるように、保持機能と検査機能を設計してください。.
センシングと柔軟性が互いに干渉しないようにする
一部のロボットバンパーは、近接センサー、接触スイッチ、または感圧素子と併用されます。成形スキンは、感知経路を意図せず遮蔽したり、スイッチを予荷重したり、配線を挟んだり、材料の経時劣化に伴ってトリガーポイントを変化させたりしてはいけません。電子機器がアセンブリに統合されている場合、モールドレイアウトを確定する前にコネクタの配線経路とストレインリリーフを定義してください。.
要件において、物理的保護と検出ロジックを分離してください。コンプライアントバンパーは軽い接触時の表面損傷を低減できますが、ロボットのシステム設計で要求される感知、制御、制動、またはリスク低減措置を置き換えることはできません。センサーの視野と接触に対するロボットの応答を含め、実際の取付位置で完全なアセンブリを検証してください。.
材料サンプルだけでなく、取り付けられたバンパーを試験してください
材料クーポンは候補材料の比較には役立ちますが、キャリア界面、成形エッジ形状、締結具、取り付け後の変形までは再現できません。代表的な成形アセンブリを実際の取り付け方法で検証してください。システムのエンジニアリングおよび安全プロセスを通じて接触エネルギーまたは接触力の条件を定義し、その後、変形、反発、取り付け状態、センサー応答、およびキャリアと外部物体との接触の有無を観察してください。.
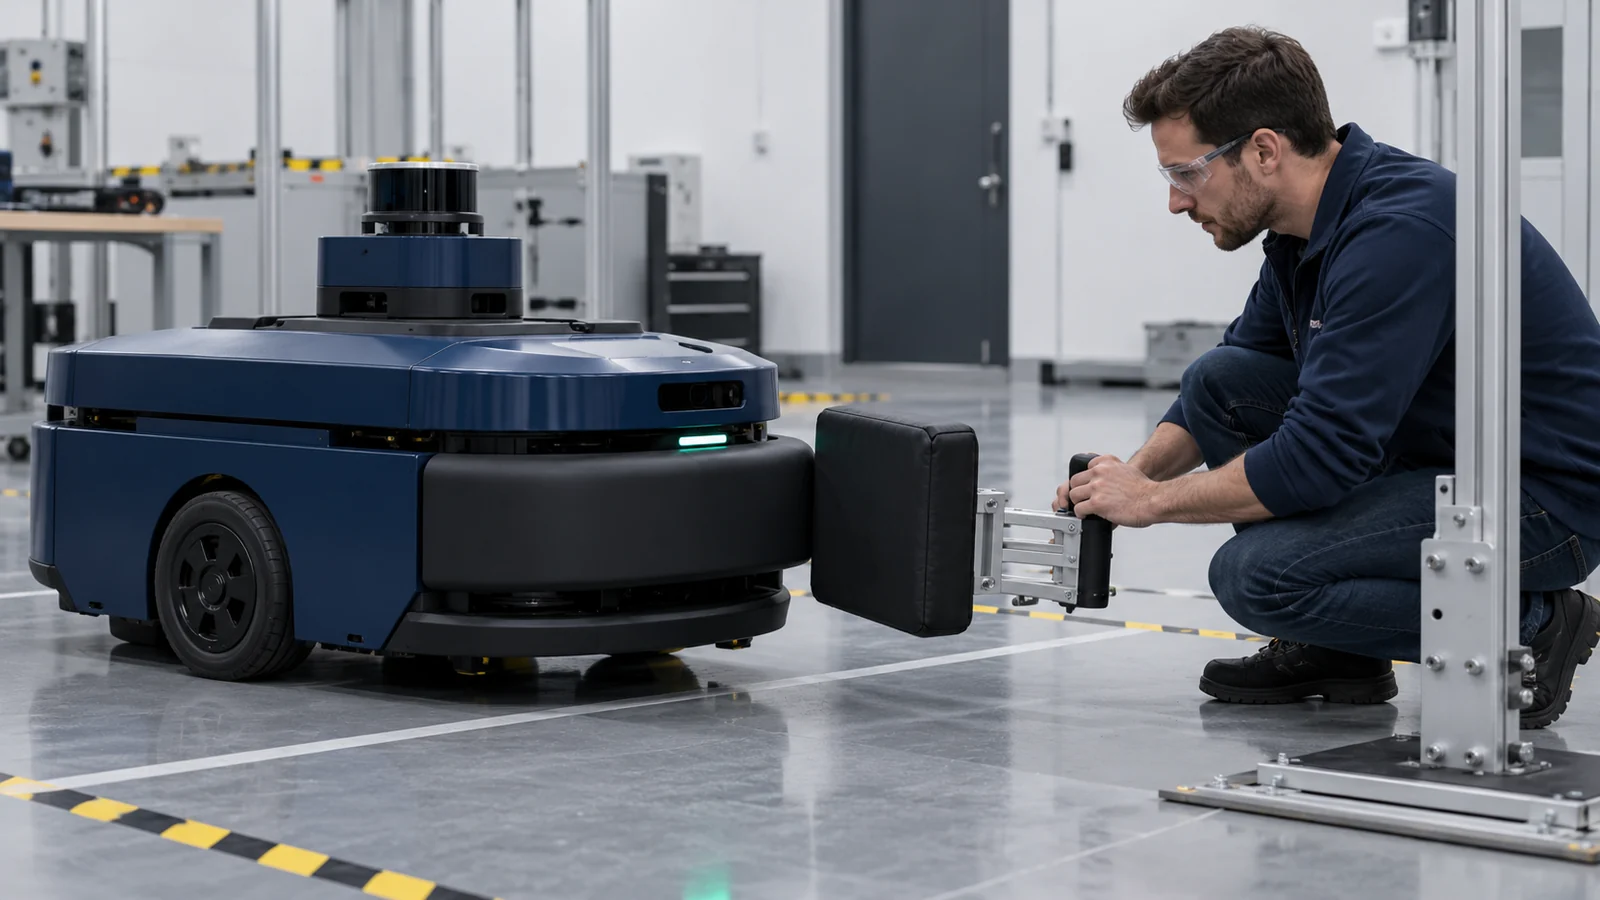
経年劣化と環境は重要です。温度、洗浄薬品、油、紫外線曝露、繰り返し圧縮によってポリマーの挙動は変化し得ます。ロボットの使用環境に適合する曝露条件を用い、その後に関連する接触およびセンサーの確認を繰り返してください。検査基準では、エッジの浮き、亀裂、永久ひずみ、締結具の緩み、スイッチング挙動の変化を特定できるようにする必要があります。.
| 検証項目 | 明らかになること | コンディショニング後の確認? |
|---|---|---|
| 界面保持 | 剥離、回転、または局部的な分離 | はい、関連するエージングおよびサイクリング後 |
| 接触変形 | 底突きまたは硬質キャリアの露出 | はい、代表温度にて |
| センサー応答 | 経路の遮断、プリロード、またはトリガーの変化 | はい、使用サイクリングの前後 |
| 取り付け耐久性 | 締結具の緩みまたはブラケットの移動 | はい、振動や繰り返しの接触の後で |
ツーリング前にエンジニアリングが指定すべきこと
キャリアとバンパーのCAD、既知であれば正確な候補材料、取り付けの詳細、想定される接触領域、ロボットの速度と動作環境、洗浄への曝露、必要なセンサー動作、年間数量、および保守または交換戦略を共有してください。その部品が外観ガード、摩耗部品、コンプライアントインターフェース、または安全関連機能の部品のいずれであるかを特定してください。.
この区別が、形状、材料スクリーニング、金型インターフェース、検査計画、および検証範囲を決定します。合格基準がまだ未決定である場合は、成形業者に「柔らかさ」だけに基づいて材料を選ばせるのではなく、まずシステムレベルの接触シナリオを定義することから始めてください。“
購入者が尋ねる質問
柔らかいオーバーモールドバンパーは移動ロボットをより安全にしますか?
それだけでは安全になりません。表面を保護したり、コンプライアンスを提供したりする可能性はありますが、システムの安全性はロボットのセンシング、制御、停止応答、使用環境、および検証済みのリスク低減措置に依存します。.
バンパーはキャリアに恒久的に成形されるべきですか?
材料インターフェースと使用寿命が適切であれば、恒久的なオーバーモールドは別個の組立工程を削減できます。摩耗が予想される場合、現場修理が重要である場合、または材料の組み合わせについて耐久性のある接着を検証できない場合は、交換可能なパッドの方が適している可能性があります。.
バンパーに接触センサーを含めることはできますか?
可能性はありますが、センサー、配線、成形スキン、および制御応答を1つのアセンブリとして設計および試験する必要があります。オーバーモールドは、意図する応答を変化させる方法で感知素子に予荷重をかけたり、妨害したり、隔離したりしてはなりません。.