
Un pare-chocs moulé peut protéger le carter d'un robot contre les rayures et absorber une partie de l'énergie de contact, mais une surface souple seule ne rend pas un robot mobile sûr. Le surmoulage de pare-chocs de collision de robot est une option de conception lorsqu'un support rigide nécessite une couche de contact conforme ; il doit être évalué parallèlement à la détection, au comportement d'arrêt, au montage et aux contrôles des dangers du robot. La décision clé est ce que le pare-chocs est censé faire—et ce pour quoi il ne doit jamais être confondu.
Définir la fonction du pare-chocs—et ses limites
“ Pare-chocs ” peut désigner un garde-bord esthétique, une bande d'usure remplaçable, une surface de contact conforme ou une partie d'un système qui détecte le contact. Ces fonctions ne doivent pas être fusionnées en une seule exigence vague. Un garde esthétique peut être jugé sur l'apparence et la résistance aux rayures. Une couche conforme peut devoir éviter d'endommager le robot ou l'équipement à proximité lors d'un contact fortuit. Un pare-chocs à détection a des exigences supplémentaires au niveau électrique, mécanique et système.
Notez les emplacements de contact, les directions d'impact probables, les types d'objets, la plage de vitesse de fonctionnement, l'exposition environnementale et la manière dont le véhicule est censé réagir. Si le pare-chocs fait partie d'une fonction de sécurité, ses performances doivent être évaluées dans le système robotique complet selon l'analyse des risques et le processus de validation applicables. Le surmoulage à lui seul n'établit pas une classification de sécurité ni ne garantit une distance d'arrêt sûre.
Pour le contexte d'application, la page du secteur de la robotique du site couvre les composants moulés utilisés autour des systèmes robotiques. Ici, l'accent est plus étroit : comment une peau conforme et son support rigide se comportent ensemble.
Choisir une architecture support-et-peau qui peut être inspectée
Un support rigide peut positionner le pare-chocs sur le châssis et fournir des fonctions de fixation, tandis qu'une couche moulée plus souple crée la surface de contact. Les deux matériaux peuvent être assemblés par adhérence chimique, par verrouillage mécanique, ou les deux. Choisissez la stratégie d'interface en fonction des nuances exactes de substrat et d'élastomère, des charges prévues et de la manière dont une défaillance se manifesterait lors de l'inspection.
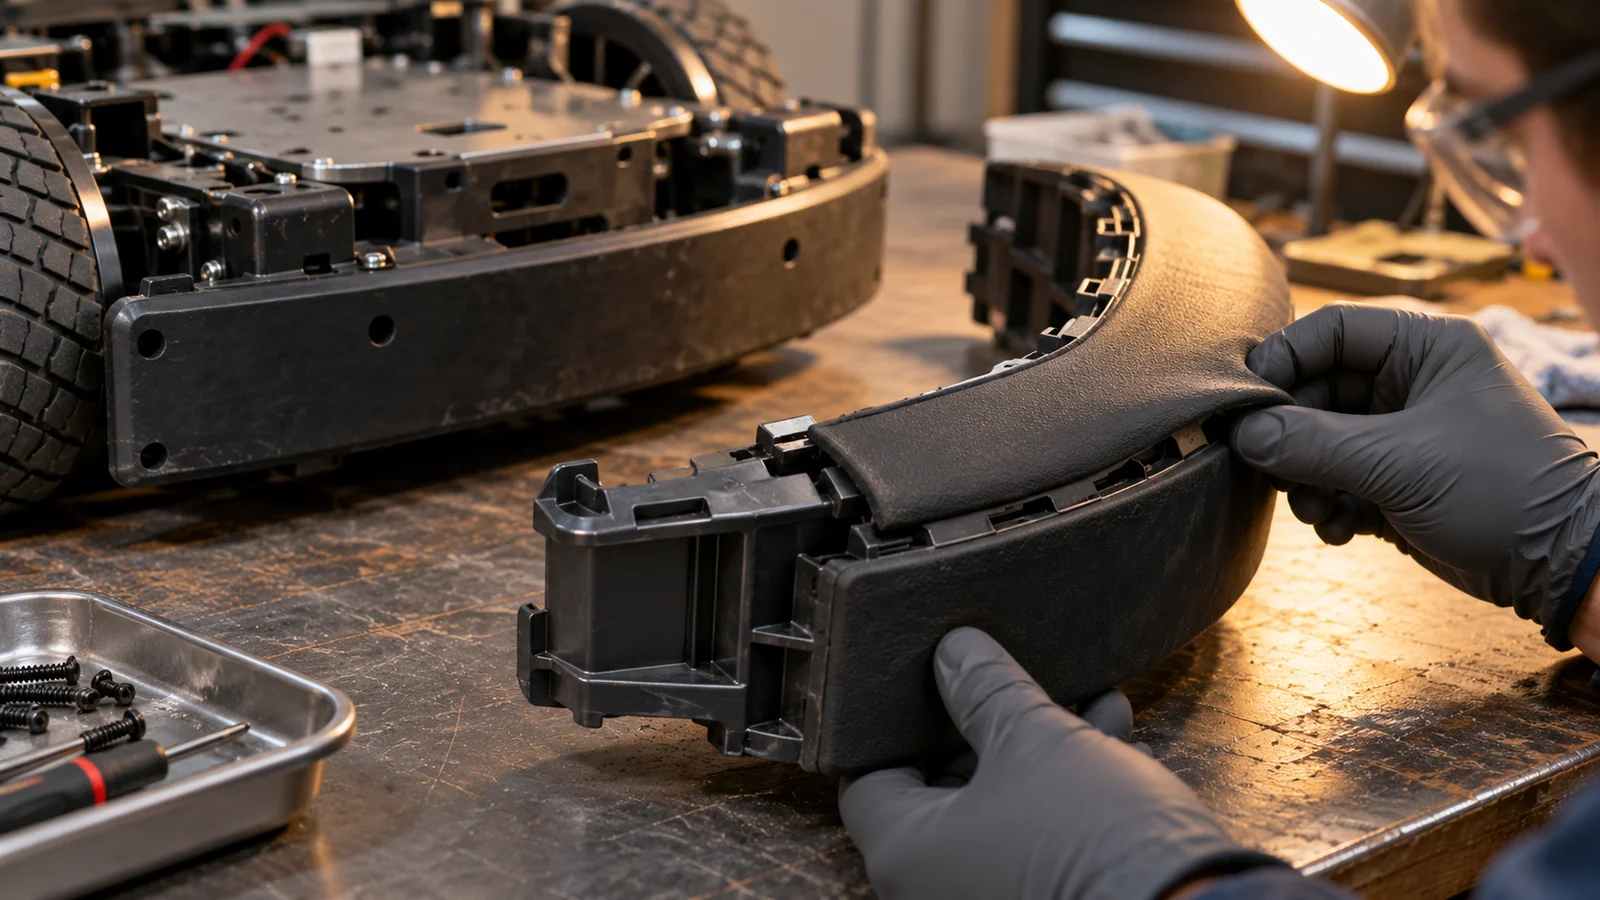
Ne partez pas du principe qu'un matériau souple restera attaché parce qu'il enveloppe le support. Un décollement au bord, une rotation autour du substrat ou une séparation après vieillissement peuvent exposer un bord dur que la conception visait à couvrir. Les trous traversants et les contre-dépouilles peuvent améliorer la rétention mécanique, mais ils affectent le remplissage du moule, l'éventage, l'écoulement de la matière, l'éjection et la résistance du support. La géométrie appropriée doit être validée sur la pièce moulée.
Lorsqu'une solution à deux matériaux est envisagée, examinez-la comme une conception complète de surmoulage, incluant le positionnement du substrat, les plans de joint, la préparation de l'interface et la répétabilité du procédé. Un patin remplaçable assemblé mécaniquement peut être préférable lorsque le remplacement sur site est prioritaire ou lorsque le couple de matériaux ne permet pas une interface moulée robuste.
Adaptez la zone de contact à l'impact prévu
L'épaisseur et le profil d'un pare-chocs influencent sa déformation, mais “ le rendre plus épais ” n'est pas une règle de conception complète. Une face plate large peut répartir le contact sur une plus grande surface ; une lèvre saillante peut protéger un joint mais concentrer la déformation à sa racine. Les angles, les ouvertures de fixation et les transitions brusques d'épaisseur peuvent devenir des points d'amorçage de déchirure, surtout lorsque le pare-chocs est comprimé ou raclé de façon répétée.
Examinez le mouvement du pare-chocs ainsi que sa forme statique. Vérifiez si la couche souple peut venir en butée contre le support, si le support peut entrer en contact le premier avec l'objet, et si un pare-chocs comprimé peut bloquer un capteur ou une porte. Tenez compte de la rigidité de fixation : une peau souple sur une patte flexible peut se déplacer plus loin que prévu et créer une interférence ailleurs.
- Marquez sur le modèle CAO les zones et directions de premier contact probables.
- Maintenez la frontière souple-rigide à l'écart du bord de contact le plus sensible au pelage lorsque cela est possible.
- Prévoyez un dégagement pour la déformation sans obstruer les capteurs, les roues ou l'accès pour l'entretien.
- Concevez les fonctions de rétention et d'inspection de sorte qu'une séparation partielle puisse être détectée.
Empêcher la détection et la conformité de se contrarier
Certains pare-chocs de robots fonctionnent avec des capteurs de proximité, des interrupteurs de contact ou des éléments sensibles à la pression. La peau moulée ne doit pas masquer involontairement le trajet de détection, précharger un interrupteur, pincer un fil ou modifier le point de déclenchement avec le vieillissement du matériau. Si l'électronique est intégrée à l'assemblage, définissez le cheminement des connecteurs et la décharge de traction avant de finaliser la conception du moule.
Séparez la protection physique de la logique de détection dans les exigences. Un pare-chocs souple peut réduire les dommages de surface lors d'un contact léger, mais il ne peut pas remplacer les mesures de détection, de commande, de freinage ou de réduction des risques exigées par la conception du système du robot. Vérifiez l'assemblage complet dans sa position de montage réelle, y compris le champ de vision du capteur et la réponse du robot au contact.
Testez le pare-chocs installé, pas seulement un échantillon de matériau
Les éprouvettes de matériau peuvent aider à comparer les candidats, mais elles ne reproduisent pas l'interface du support, la géométrie des bords moulés, les fixations ni la déformation installée. Validez des assemblages moulés représentatifs avec la méthode de montage réelle. Définissez les conditions d'énergie ou de force de contact via le processus d'ingénierie et de sécurité du système, puis observez la déformation, le rebond, la fixation, la réponse du capteur et tout contact entre le support et l'objet externe.
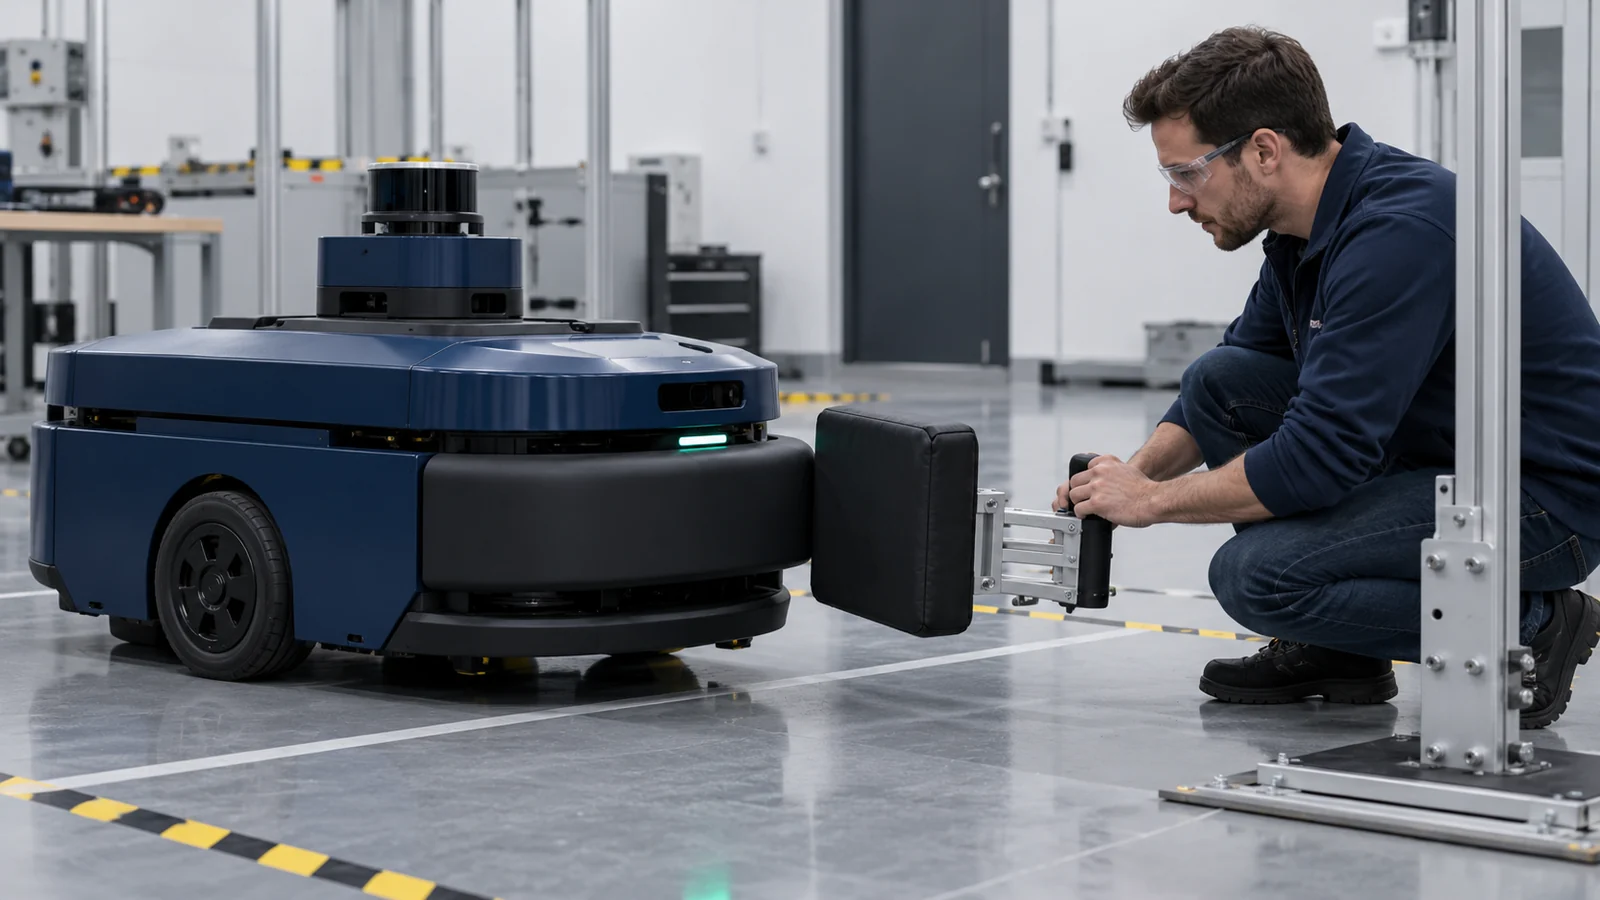
L'âge et l'environnement comptent. La température, les produits chimiques de nettoyage, les huiles, l'exposition aux UV et la compression répétée peuvent modifier le comportement d'un polymère. Utilisez les expositions correspondant à l'environnement de service du robot, puis répétez les vérifications pertinentes de contact et de capteur. Les critères d'inspection doivent identifier le soulèvement des bords, les fissures, la déformation permanente, le desserrage des fixations et les changements de comportement de commutation.
| Élément de validation | Ce qu'elle révèle | Vérification après conditionnement ? |
|---|---|---|
| Rétention de l'interface | Décollement, rotation ou séparation locale | Oui, après vieillissement et cyclage pertinents |
| Déformation au contact | Mise en butée ou exposition au support rigide | Oui, à température représentative |
| Réponse du capteur | Trajet bloqué, précharge ou déclenchement modifié | Oui, avant et après cyclage de service |
| Durabilité du montage | Desserrage des fixations ou mouvement du support | Oui, après vibration ou contact répété |
Ce que l'ingénierie doit spécifier avant l'outillage
Partagez les CAO du support et du pare-chocs, les matériaux candidats exacts si connus, les détails de montage, les zones de contact prévues, la vitesse du robot et l'environnement d'exploitation, l'exposition au nettoyage, le comportement requis des capteurs, la quantité annuelle et la stratégie de maintenance ou de remplacement. Précisez si la pièce est un carter esthétique, un composant d'usure, une interface souple ou un composant intervenant dans une fonction liée à la sécurité.
Cette distinction détermine la géométrie, la sélection des matériaux, l'interface du moule, le plan d'inspection et le périmètre de validation. Si les critères d'acceptation ne sont pas encore fixés, commencez par définir les scénarios de contact au niveau du système plutôt que de demander à un mouleur de choisir un matériau sur la seule base de la “ souplesse ”.”
Questions que posent les acheteurs
Un pare-chocs souple surmoulé rend-il un robot mobile plus sûr ?
Pas à lui seul. Il peut protéger les surfaces ou apporter de la souplesse, mais la sécurité du système dépend de la détection, des commandes, de la réponse d'arrêt, de l'environnement d'utilisation et des mesures de réduction des risques validées du robot.
Le pare-chocs doit-il être moulé de façon permanente sur le support ?
Le surmoulage permanent peut réduire les étapes d'assemblage distinctes lorsque l'interface des matériaux et la durée de vie en service sont adaptées. Un patin remplaçable peut être préférable lorsque l'usure est attendue, que la réparation sur site importe ou que l'association de matériaux ne peut pas être validée pour une liaison durable.
Le pare-chocs peut-il intégrer un capteur de contact ?
Potentiellement, mais le capteur, le câblage, la peau moulée et la réponse de commande doivent être conçus et testés comme un seul ensemble. Le surmoulage ne doit pas précontraindre, obstruer ou isoler l'élément de détection d'une manière qui modifierait sa réponse prévue.