
Ein formgepresster Bumper kann ein Robotergehäuse vor Kratzern schützen und einen Teil der Aufprallenergie absorbieren, aber eine weiche Oberfläche allein macht einen mobilen Roboter nicht sicher. Das Umspritzen von Roboter-Kollisionsbumpern ist eine Designoption, wenn ein starrer Träger eine nachgiebige Kontaktschicht benötigt; es muss zusammen mit Sensorik, Stoppverhalten, Montage und den Gefahrenschutzkonzepten des Roboters bewertet werden. Die entscheidende Frage ist, was der Bumper leisten soll – und womit er niemals verwechselt werden darf.
Definieren Sie die Funktion des Bumpers – und seine Grenzen
“Bumper” kann einen kosmetischen Kantenschutz, eine austauschbare Verschleißleiste, eine nachgiebige Kontaktfläche oder einen Teil eines Systems zur Kontakterkennung bedeuten. Diese Funktionen sollten nicht zu einer vagen Anforderung vermischt werden. Ein kosmetischer Schutz kann nach Aussehen und Kratzfestigkeit beurteilt werden. Eine nachgiebige Schicht muss möglicherweise verhindern, dass der Roboter oder nahe Geräte bei unbeabsichtigtem Kontakt beschädigt werden. Ein Sensor-Bumper hat zusätzliche elektrische, mechanische und systemweite Anforderungen.
Halten Sie Kontaktstellen, wahrscheinliche Aufprallrichtungen, Objekttypen, den Betriebsgeschwindigkeitsbereich, Umgebungseinflüsse und die erwartete Reaktion des Fahrzeugs schriftlich fest. Wenn der Bumper Teil einer Sicherheitsfunktion ist, muss seine Leistung im vollständigen Robotersystem im Rahmen der geltenden Risikoanalyse und des Validierungsprozesses bewertet werden. Das Umspritzen allein begründet keine Sicherheitsbewertung und garantiert keinen sicheren Anhalteweg.
Für den Anwendungskontext deckt die Roboterindustrie-Seite der Website formgepresste Komponenten ab, die rund um Robotersysteme verwendet werden. Hier liegt der Fokus enger: wie sich eine nachgiebige Haut und ihr starrer Träger gemeinsam verhalten.
Wählen Sie eine Träger-und-Haut-Architektur, die inspiziert werden kann
Ein starrer Träger kann den Stoßfänger am Chassis positionieren und Befestigungsmerkmale bereitstellen, während eine weichere formgepresste Schicht die Kontaktfläche bildet. Die beiden Materialien können durch chemische Haftung, mechanische Verriegelungen oder beides verbunden werden. Wählen Sie die Grenzflächenstrategie basierend auf den genauen Substrat- und Elastomerqualitäten, den erwarteten Belastungen und der Art und Weise, wie sich ein Versagen bei der Prüfung zeigen würde.
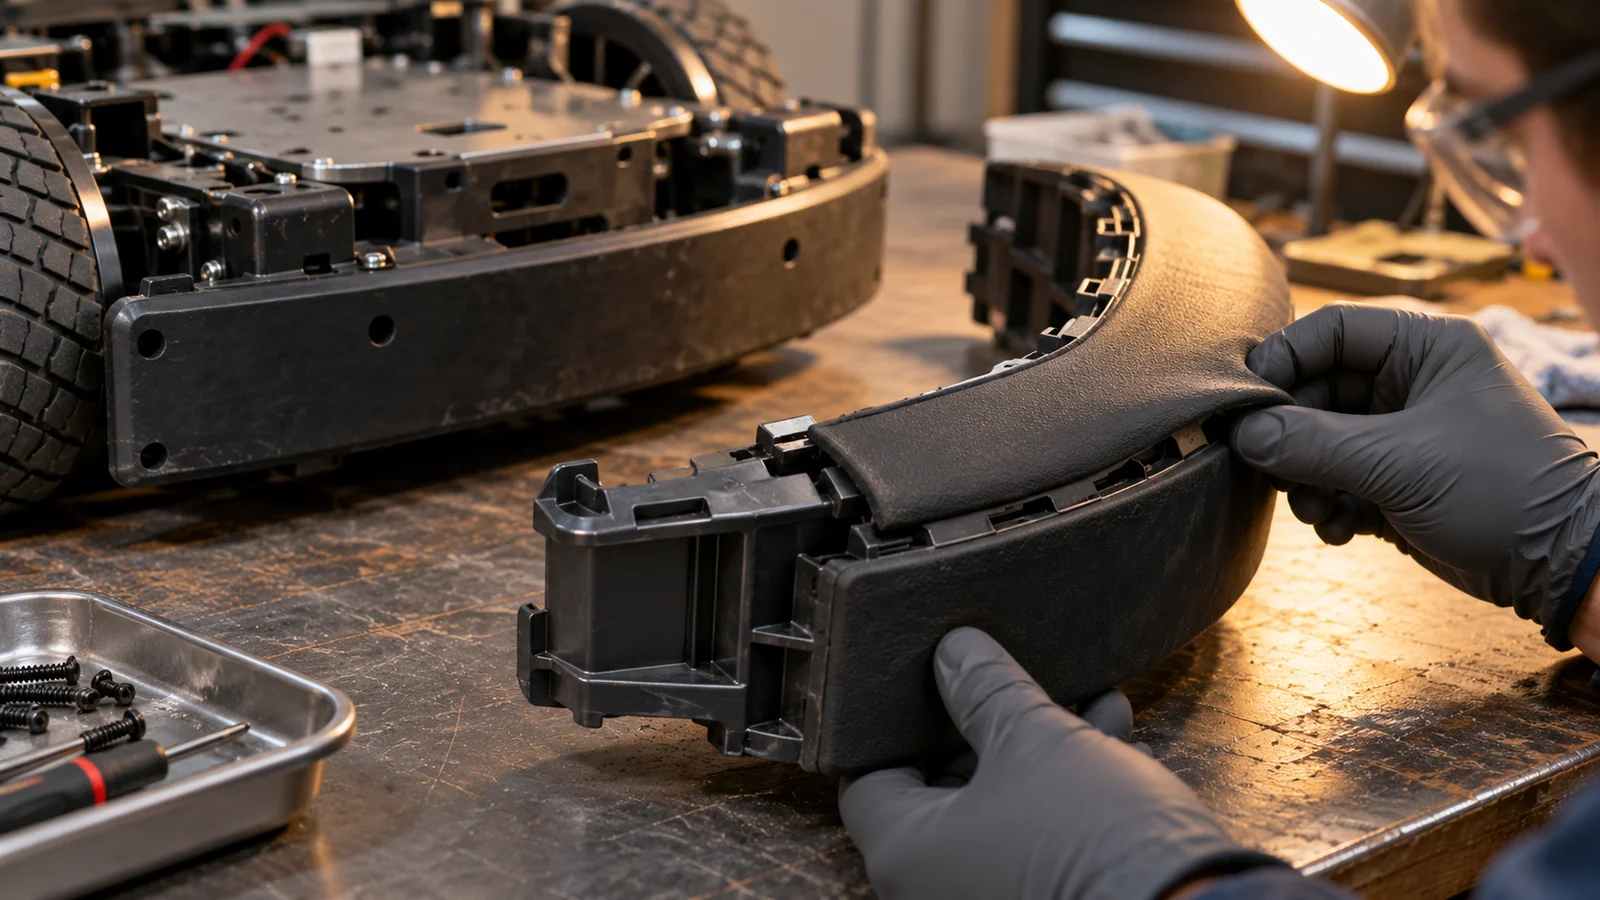
Verlassen Sie sich nicht auf die Annahme, dass ein weiches Material haften bleibt, weil es den Träger umschließt. Ablösung an der Kante, Rotation um das Substrat oder Trennung nach Alterung können eine harte Kante freilegen, die das Design eigentlich abdecken sollte. Durchgangslöcher und Hinterschnitte können die mechanische Rückhaltung verbessern, beeinflussen jedoch Formfüllung, Entlüftung, Materialfluss, Auswerfen und Trägerfestigkeit. Die geeignete Geometrie muss am formgepressten Teil validiert werden.
Wenn eine Zweimaterial-Lösung in Betracht gezogen wird, prüfen Sie sie als vollständiges Umspritzungsdesign, einschließlich Substratpositionierung, Trennflächen, Grenzflächenvorbereitung und Prozessreproduzierbarkeit. Ein mechanisch montiertes austauschbares Polster kann vorzuziehen sein, wenn der Austausch im Feld Priorität hat oder wenn das Materialpaar keine robuste formgepresste Grenzfläche unterstützt.
Gestalten Sie die Kontaktzone um den erwarteten Aufprall herum
Die Dicke und das Profil eines Stoßfängers beeinflussen seine Verformung, aber “dicker machen” ist keine vollständige Designregel. Eine breite flache Fläche kann den Kontakt über einen größeren Bereich verteilen; eine vorstehende Lippe kann eine Naht schützen, aber die Dehnung an ihrer Wurzel konzentrieren. Ecken, Befestigungsöffnungen und abrupte Dickenübergänge können zu Ausgangspunkten für Risse werden, insbesondere wenn der Stoßfänger wiederholt komprimiert oder abgeschabt wird.
Prüfen Sie die Bewegung des Stoßfängers ebenso wie seine statische Form. Prüfen Sie, ob die weiche Schicht am Träger aufsetzen kann, ob der Träger das Objekt zuerst berühren kann und ob ein komprimierter Stoßfänger einen Sensor oder eine Tür blockieren kann. Berücksichtigen Sie die Montagesteifigkeit: Eine nachgiebige Haut auf einem flexiblen Halter kann sich weiter bewegen als erwartet und an anderer Stelle Kollisionen verursachen.
- Markieren Sie die wahrscheinlichen Erstkontaktzonen und -richtungen im CAD-Modell.
- Halten Sie die Grenze zwischen weich und starr nach Möglichkeit von der peel-empfindlichsten Kontaktkante fern.
- Schaffen Sie Freiraum für Verformung, ohne Sensoren, Räder oder Servicezugang zu behindern.
- Gestalten Sie Rückhalte- und Prüfmerkmale so, dass eine teilweise Trennung erkannt werden kann.
Verhindern Sie, dass Sensorik und Nachgiebigkeit gegeneinander arbeiten
Einige Roboterstoßfänger arbeiten mit Näherungssensoren, Kontaktschaltern oder druckempfindlichen Elementen zusammen. Die formgepresste Haut darf den Erfassungspfad nicht unbeabsichtigt abschirmen, einen Schalter nicht vorbelasten, kein Kabel einklemmen oder den Auslösepunkt mit der Alterung des Materials verändern. Wenn Elektronik in die Baugruppe integriert wird, definieren Sie die Steckerverlegung und Zugentlastung, bevor das Formlayout finalisiert wird.
Trennen Sie in den Anforderungen den physischen Schutz von der Erkennungslogik. Ein nachgiebiger Stoßfänger kann Oberflächenschäden bei leichtem Kontakt reduzieren, aber er kann nicht die Sensierungs-, Steuerungs-, Brems- oder Risikominderungsmaßnahmen ersetzen, die das Systemdesign des Roboters erfordert. Verifizieren Sie die vollständige Baugruppe in der tatsächlichen Montageposition, einschließlich des Sichtfelds des Sensors und der Reaktion des Roboters auf Kontakt.
Testen Sie den installierten Stoßfänger, nicht nur eine Materialprobe
Materialmuster können helfen, Kandidaten zu vergleichen, aber sie bilden weder die Trägerschnittstelle, die geformte Kantengeometrie, die Befestigungselemente noch die Verformung im eingebauten Zustand nach. Validieren Sie repräsentative umspritzte Baugruppen mit der tatsächlichen Befestigungsmethode. Definieren Sie Kontaktenergie- oder Kraftbedingungen über den Engineering- und Sicherheitsprozess des Systems und beobachten Sie anschließend Verformung, Rückfederung, Befestigung, Sensorreaktion und jeglichen Kontakt zwischen dem Träger und dem externen Objekt.
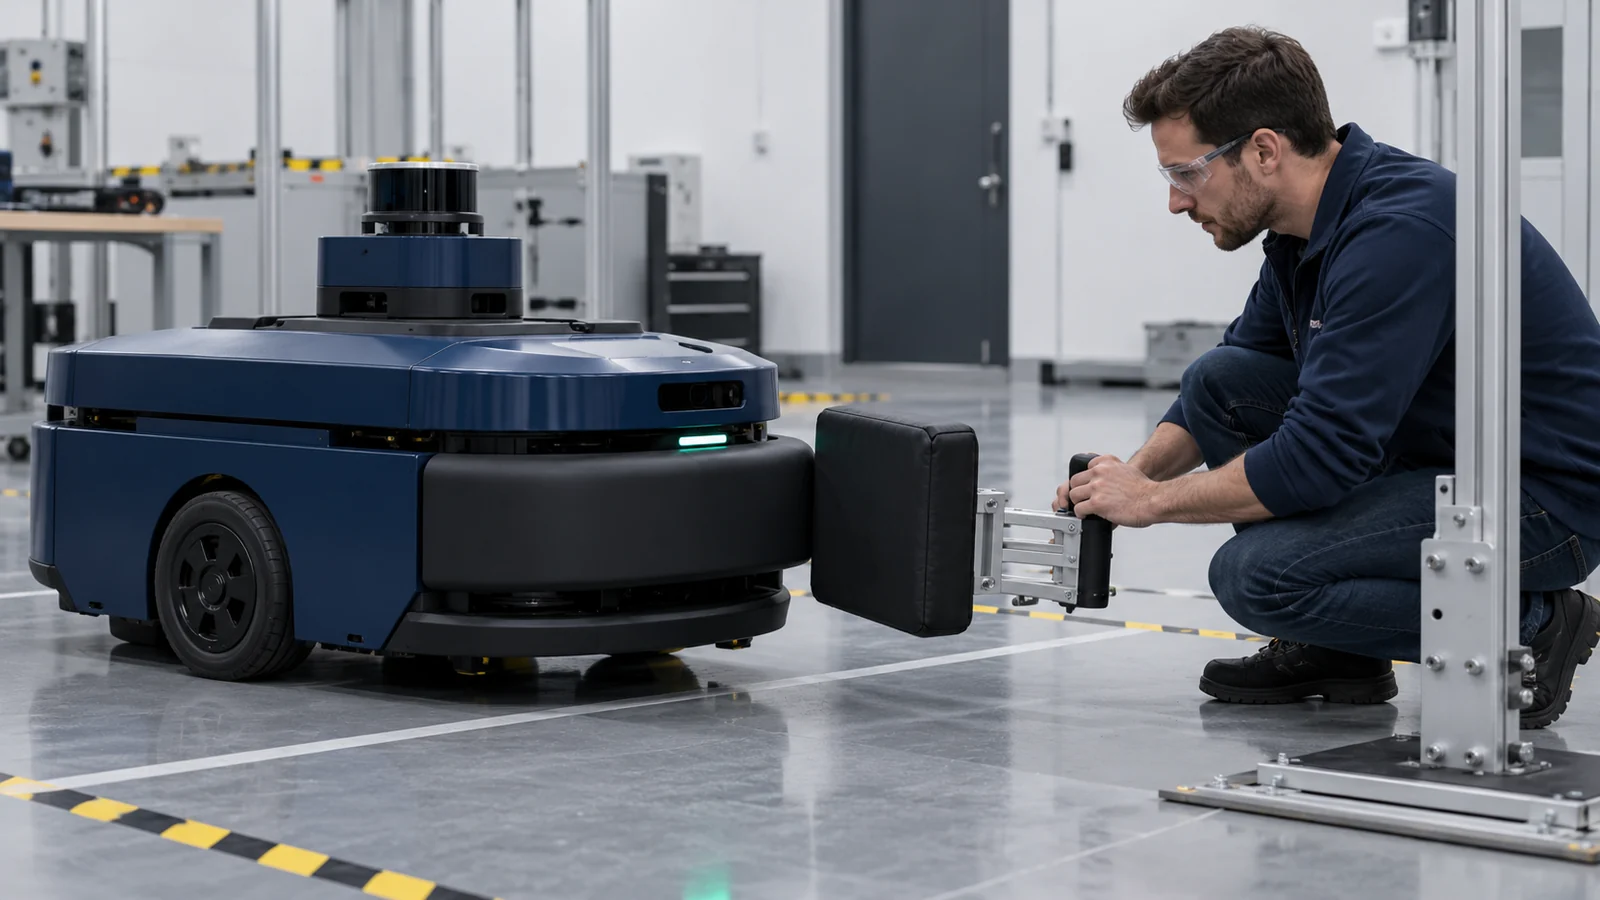
Alter und Umgebung spielen eine Rolle. Temperatur, Reinigungschemikalien, Öle, UV-Exposition und wiederholte Kompression können das Verhalten eines Polymers verändern. Verwenden Sie die Expositionen, die der Einsatzumgebung des Roboters entsprechen, und wiederholen Sie danach die relevanten Kontakt- und Sensorprüfungen. Die Inspektionskriterien sollten Kantenablösung, Risse, bleibende Verformung, gelockerte Befestigungselemente und Änderungen im Schaltverhalten erfassen.
| Prüfpunkt | Was sie aufzeigt | Prüfung nach Konditionierung? |
|---|---|---|
| Schnittstellenhalt | Ablösen, Verdrehen oder lokale Trennung | Ja, nach relevanter Alterung und Zyklisierung |
| Kontaktverformung | Durchschlagen oder Freilegen des harten Trägers | Ja, bei repräsentativer Temperatur |
| Sensorreaktion | Blockierter Weg, Vorspannung oder verändertes Auslösen | Ja, vor und nach Einsatzzyklisierung |
| Befestigungshaltbarkeit | Lockerung von Befestigungselementen oder Bewegung des Halters | Ja, nach Vibration oder wiederholtem Kontakt |
Was die Konstruktion vor der Werkzeugerstellung festlegen sollte
Übermitteln Sie die CAD-Daten von Träger und Stoßfänger, die genauen Kandidatenwerkstoffe, falls bekannt, die Befestigungsdetails, die erwarteten Kontaktzonen, die Robotergeschwindigkeit und die Betriebsumgebung, die Reinigungsbelastung, das erforderliche Sensorverhalten, die Jahresstückzahl sowie die Service- oder Austauschstrategie. Geben Sie an, ob es sich bei dem Teil um eine Sichtabdeckung, ein Verschleißteil, eine nachgiebige Schnittstelle oder eine Komponente in einer sicherheitsrelevanten Funktion handelt.
Diese Unterscheidung bestimmt die Geometrie, die Werkstoffauswahl, die Formteil-Schnittstelle, den Prüfplan und den Validierungsumfang. Wenn die Abnahmekriterien noch nicht feststehen, beginnen Sie mit der Definition der systemweiten Kontaktszenarien, anstatt einen Spritzgießer zu bitten, einen Werkstoff allein anhand von “Weichheit” auszuwählen.”
Fragen, die Käufer stellen
Macht ein weich umspritzter Stoßfänger einen mobilen Roboter sicherer?
Nicht für sich genommen. Er kann Oberflächen schützen oder Nachgiebigkeit bieten, aber die Systemsicherheit hängt von der Sensorik, der Steuerung, dem Anhalteverhalten, der Einsatzumgebung und validierten Maßnahmen zur Risikominderung des Roboters ab.
Sollte der Stoßfänger dauerhaft auf den Träger aufgespritzt werden?
Dauerhaftes Umspritzen kann separate Montageschritte reduzieren, wenn die Werkstoff-Schnittstelle und die Nutzungsdauer geeignet sind. Ein austauschbares Polster kann besser sein, wenn Verschleiß zu erwarten ist, die Reparatur im Feld wichtig ist oder die Werkstoffpaarung nicht für eine dauerhafte Haftung validiert werden kann.
Kann der Stoßfänger einen Kontaktsensor enthalten?
Potenziell ja, aber Sensor, Verkabelung, umspritzte Haut und Steuerungsreaktion müssen als eine Baugruppe konstruiert und geprüft werden. Die Umspritzung darf das Sensorelement nicht vorlasten, behindern oder so isolieren, dass sich sein vorgesehenes Ansprechverhalten ändert.