
Un paraurti stampato può proteggere l'involucro di un robot da graffi e assorbire parte dell'energia d'urto, ma una superficie morbida da sola non rende sicuro un robot mobile. La sovrastampaggio del paraurti anti-collisione per robot è un'opzione progettuale quando un supporto rigido necessita di uno strato di contatto cedevole; deve essere valutata insieme al rilevamento, al comportamento di arresto, al montaggio e ai controlli dei pericoli del robot. La decisione chiave è cosa ci si aspetta che faccia il paraurti—e con cosa non deve mai essere confuso.
Definire la funzione del paraurti—e i suoi limiti
“Paraurti” può significare una protezione estetica del bordo, una striscia di usura sostituibile, una superficie di contatto cedevole o parte di un sistema che rileva il contatto. Queste funzioni non dovrebbero essere fuse in un unico requisito vago. Una protezione estetica può essere valutata in base all'aspetto e alla resistenza ai graffi. Uno strato cedevole può dover evitare di danneggiare il robot o le attrezzature vicine durante un contatto accidentale. Un paraurti sensorizzato ha requisiti aggiuntivi di natura elettrica, meccanica e a livello di sistema.
Annotare le posizioni di contatto, le probabili direzioni d'impatto, i tipi di oggetti, l'intervallo di velocità operativa, l'esposizione ambientale e come ci si aspetta che risponda il veicolo. Se il paraurti fa parte di una funzione di sicurezza, le sue prestazioni devono essere valutate nel sistema robot completo secondo l'analisi dei rischi e il processo di validazione applicabili. La sovrastampaggio di per sé non stabilisce una classificazione di sicurezza né garantisce una distanza di arresto sicura.
Per il contesto applicativo, la pagina del settore robotica del sito copre i componenti stampati utilizzati attorno ai sistemi robotici. Qui l'attenzione è più ristretta: come una pelle cedevole e il suo supporto rigido si comportano insieme.
Scegliere un'architettura supporto-e-pelle che possa essere ispezionata
Un supporto rigido può posizionare il paraurti sul telaio e fornire elementi di montaggio, mentre uno strato stampato più morbido crea la superficie di contatto. I due materiali possono essere uniti mediante adesione chimica, blocchi meccanici o entrambi. Selezionare la strategia di interfaccia in base ai gradi esatti di substrato ed elastomero, ai carichi previsti e a come si manifesterebbe un cedimento durante l'ispezione.
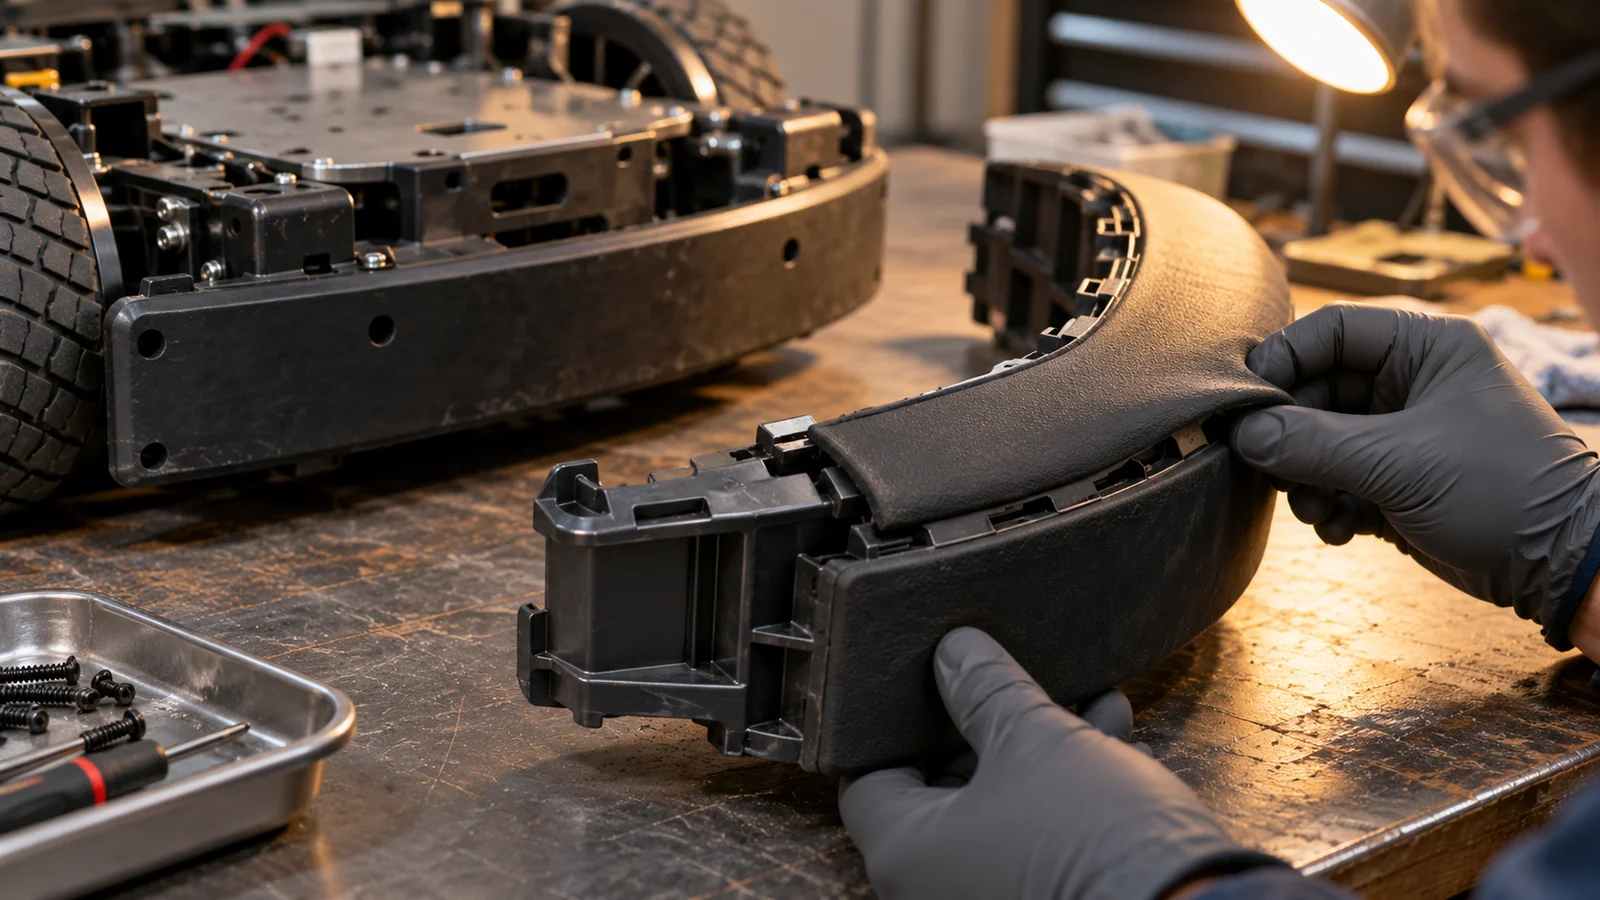
Non fare affidamento sul presupposto che un materiale morbido rimanga attaccato perché avvolge il supporto. Il distacco sul bordo, la rotazione attorno al substrato o la separazione dopo l'invecchiamento possono esporre un bordo duro che il progetto intendeva coprire. Fori passanti e sottosquadri possono migliorare la ritenzione meccanica, ma influenzano il riempimento dello stampo, lo sfiato, il flusso del materiale, l'estrazione e la resistenza del supporto. La geometria appropriata deve essere validata nel pezzo stampato.
Quando si considera una soluzione a due materiali, esaminarla come un progetto completo di sovrastampaggio, includendo il posizionamento del substrato, le chiusure, la preparazione dell'interfaccia e la ripetibilità del processo. Un cuscinetto sostituibile assemblato meccanicamente può essere preferibile quando la sostituzione sul campo è una priorità o quando la coppia di materiali non supporta un'interfaccia stampata robusta.
Modellare la zona di contatto in base all'impatto previsto
Lo spessore e il profilo di un paraurti influenzano la sua deformazione, ma “renderlo più spesso” non è una regola di progettazione completa. Una faccia ampia e piatta può distribuire il contatto su un'area maggiore; un labbro sporgente può proteggere una giunzione ma concentrare la sollecitazione alla sua radice. Angoli, aperture per elementi di fissaggio e brusche variazioni di spessore possono diventare punti di innesco della lacerazione, soprattutto quando il paraurti viene ripetutamente compresso o raschiato.
Esaminare il movimento del paraurti oltre alla sua forma statica. Verificare se lo strato morbido può andare a fondo contro il supporto, se il supporto può entrare in contatto per primo con l'oggetto e se un paraurti compresso può bloccare un sensore o una porta. Includere la rigidità di montaggio: una pelle cedevole su una staffa flessibile può spostarsi più del previsto e creare interferenze altrove.
- Contrassegnare sul modello CAD le probabili zone e direzioni di primo contatto.
- Mantenere il confine morbido-rigido lontano dal bordo di contatto più sensibile al distacco, quando possibile.
- Prevedere gioco per la deformazione senza ostruire sensori, ruote o accesso alla manutenzione.
- Progettare elementi di ritenzione e ispezione in modo che una separazione parziale possa essere rilevata.
Evitare che rilevamento e cedevolezza si ostacolino a vicenda
Alcuni paraurti per robot funzionano insieme a sensori di prossimità, interruttori di contatto o elementi sensibili alla pressione. La pelle stampata non deve schermare involontariamente il percorso di rilevamento, precaricare un interruttore, schiacciare un cavo o modificare il punto di attivazione con l'invecchiamento del materiale. Se l'elettronica è integrata nell'assemblaggio, definire il percorso dei connettori e lo scarico della trazione prima di finalizzare il layout dello stampo.
Separare la protezione fisica dalla logica di rilevamento nei requisiti. Un paraurti cedevole può ridurre i danni superficiali durante un contatto leggero, ma non può sostituire le misure di rilevamento, controllo, frenata o riduzione del rischio richieste dalla progettazione del sistema del robot. Verificare l'assemblaggio completo nella posizione di montaggio effettiva, incluso il campo visivo del sensore e la risposta del robot al contatto.
Collaudare il paraurti installato, non solo un campione di materiale
I provini di materiale possono aiutare a confrontare i candidati, ma non riproducono l'interfaccia del supporto, la geometria del bordo stampato, gli elementi di fissaggio o la deformazione installata. Convalidare assemblaggi stampati rappresentativi con il metodo di montaggio effettivo. Definire le condizioni di energia o forza di contatto attraverso il processo di ingegneria e sicurezza del sistema, quindi osservare deformazione, rimbalzo, fissaggio, risposta del sensore e qualsiasi contatto tra il supporto e l'oggetto esterno.
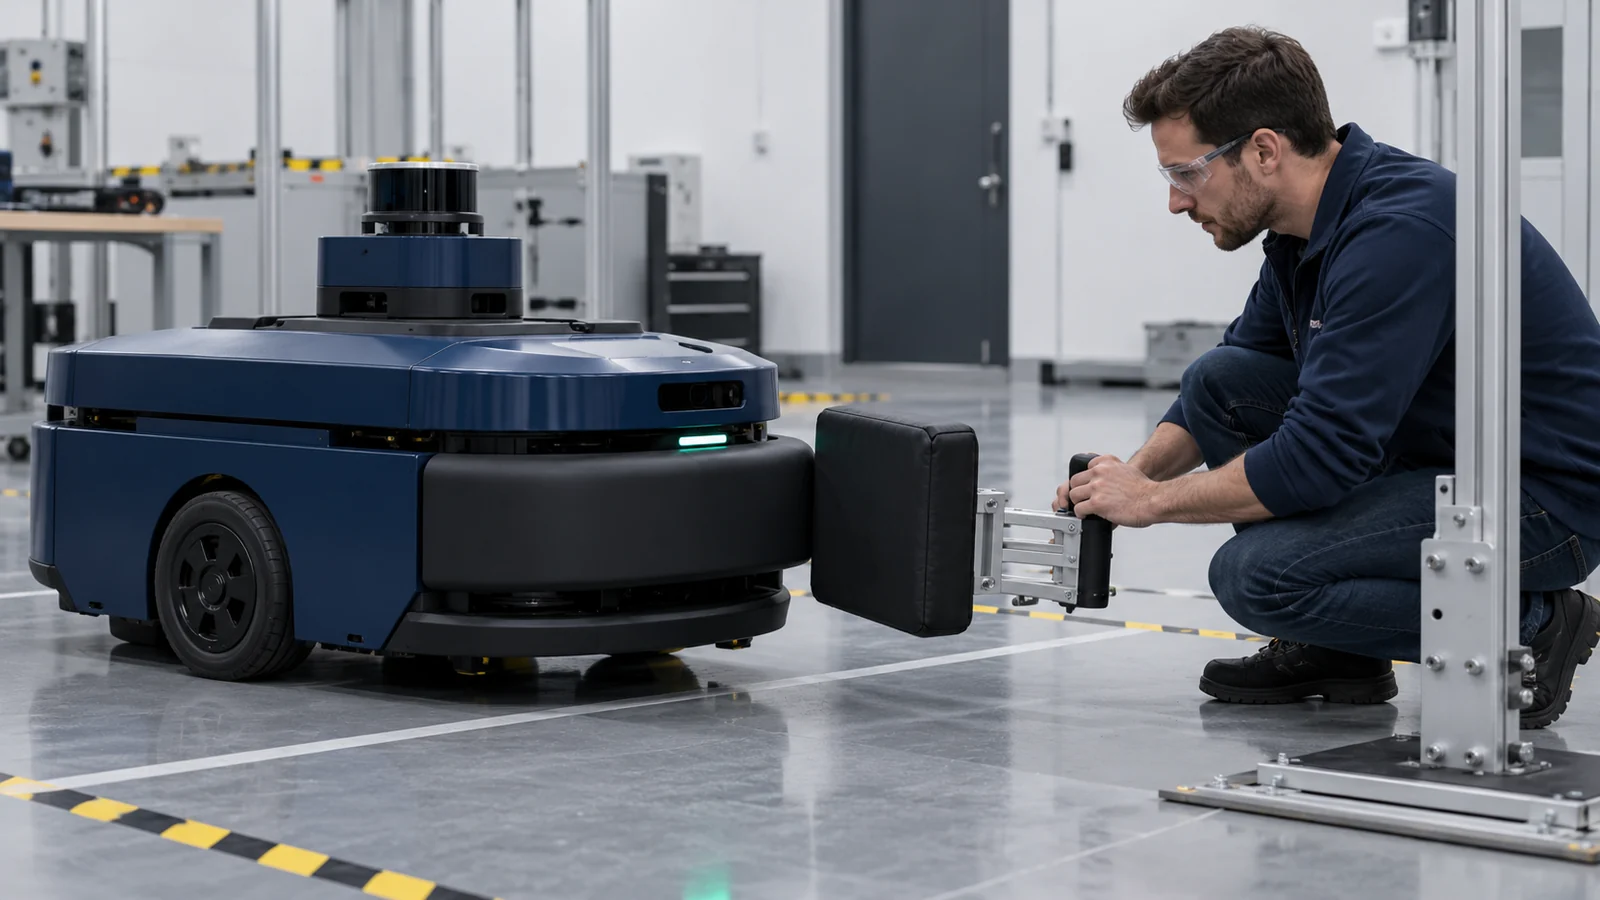
L'età e l'ambiente contano. Temperatura, prodotti chimici di pulizia, oli, esposizione ai raggi UV e compressione ripetuta possono modificare il comportamento di un polimero. Utilizzare le esposizioni che corrispondono all'ambiente di servizio del robot e ripetere i relativi controlli di contatto e del sensore successivamente. I criteri di ispezione dovrebbero identificare sollevamento dei bordi, crepe, deformazione permanente, elementi di fissaggio allentati e cambiamenti nel comportamento di commutazione.
| Voce di convalida | Cosa rivela | Controllo dopo il condizionamento? |
|---|---|---|
| Ritenzione dell'interfaccia | Distacco, rotazione o separazione locale | Sì, dopo invecchiamento e ciclaggio pertinenti |
| Deformazione da contatto | Esaurimento della corsa o esposizione a supporto rigido | Sì, a temperatura rappresentativa |
| Risposta del sensore | Percorso bloccato, precarico o attivazione modificata | Sì, prima e dopo il ciclaggio di servizio |
| Durabilità del montaggio | Allentamento degli elementi di fissaggio o movimento della staffa | Sì, dopo vibrazioni o contatto ripetuto |
Cosa dovrebbe specificare l'ingegneria prima dell'attrezzaggio
Condividere i CAD del supporto e del paraurti, i materiali candidati esatti se noti, i dettagli di montaggio, le zone di contatto previste, la velocità del robot e l'ambiente operativo, l'esposizione alla pulizia, il comportamento richiesto dei sensori, la quantità annua e la strategia di manutenzione o sostituzione. Identificare se il componente è una protezione estetica, un componente soggetto a usura, un'interfaccia conforme o un componente in una funzione legata alla sicurezza.
Questa distinzione guida la geometria, la selezione dei materiali, l'interfaccia dello stampo, il piano di ispezione e l'ambito di validazione. Se i criteri di accettazione sono ancora indecisi, iniziare definendo gli scenari di contatto a livello di sistema anziché chiedere a uno stampatore di selezionare un materiale basandosi solo sulla “morbidezza”.”
Domande che i clienti pongono
Un paraurti morbido sovrastampato rende un robot mobile più sicuro?
Non di per sé. Può proteggere le superfici o fornire conformità, ma la sicurezza del sistema dipende dal rilevamento, dai controlli, dalla risposta di arresto, dall'ambiente d'uso e dalle misure di riduzione del rischio validate del robot.
Il paraurti dovrebbe essere stampato permanentemente sul supporto?
La sovrastampatura permanente può ridurre le fasi di assemblaggio separate quando l'interfaccia dei materiali e la durata utile sono adeguate. Un cuscinetto sostituibile può essere preferibile quando si prevede usura, la riparazione sul campo è importante o l'abbinamento dei materiali non può essere validato per un legame durevole.
Il paraurti può includere un sensore di contatto?
Potenzialmente sì, ma il sensore, il cablaggio, la pelle stampata e la risposta di controllo devono essere progettati e collaudati come un unico assieme. La sovrastampatura non deve precaricare, ostruire o isolare l'elemento sensibile in modo da modificarne la risposta prevista.