
Un parachoques moldeado puede proteger la carcasa de un robot de arañazos y absorber parte de la energía de contacto, pero una superficie blanda por sí sola no hace que un robot móvil sea seguro. El sobremoldeo de parachoques de colisión para robots es una opción de diseño cuando un soporte rígido necesita una capa de contacto flexible; debe evaluarse junto con la detección, el comportamiento de parada, el montaje y los controles de riesgos del robot. La decisión clave es qué se espera que haga el parachoques, y con qué no debe confundirse nunca.
Definir la función del parachoques, y sus límites
“Parachoques” puede referirse a un protector de bordes estético, a una banda de desgaste reemplazable, a una superficie de contacto flexible o a parte de un sistema que detecta el contacto. Esas funciones no deben mezclarse en un único requisito vago. Un protector estético puede evaluarse por su apariencia y su resistencia a los arañazos. Una capa flexible puede necesitar evitar dañar el robot o el equipo cercano durante un contacto incidental. Un parachoques con detección tiene requisitos adicionales de tipo eléctrico, mecánico y de sistema.
Anotar las ubicaciones de contacto, las direcciones de impacto probables, los tipos de objetos, el rango de velocidad de funcionamiento, la exposición ambiental y cómo se espera que responda el vehículo. Si el parachoques forma parte de una función de seguridad, su rendimiento debe evaluarse en el sistema de robot completo conforme al análisis de riesgos y al proceso de validación aplicables. El sobremoldeo por sí solo no establece una clasificación de seguridad ni garantiza una distancia de parada segura.
Para el contexto de la aplicación, la página de la industria robótica del sitio cubre los componentes moldeados utilizados en torno a sistemas robóticos. Aquí el enfoque es más concreto: cómo se comportan juntos una piel flexible y su soporte rígido.
Elegir una arquitectura de soporte y piel que pueda inspeccionarse
Un portador rígido puede ubicar el parachoques en el chasis y proporcionar características de montaje, mientras que una capa moldeada más blanda crea la superficie de contacto. Los dos materiales pueden unirse mediante adhesión química, bloqueos mecánicos o ambos. Seleccione la estrategia de interfaz según los sustratos y grados de elastómero exactos, las cargas previstas y cómo se manifestaría el fallo durante la inspección.
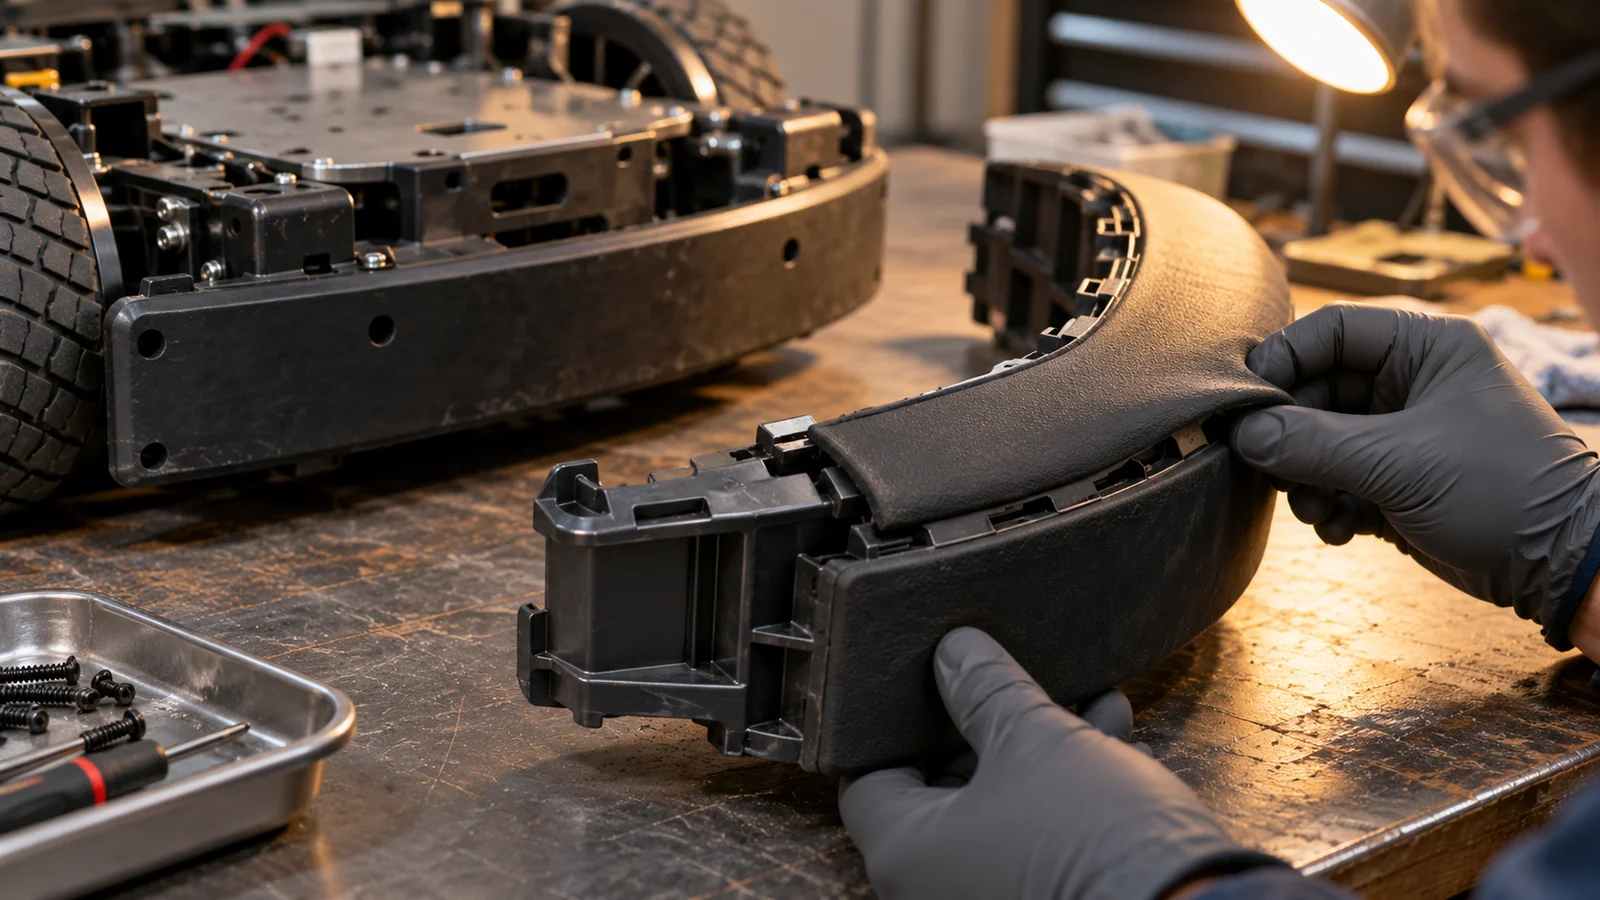
No confíe en la suposición de que un material blando permanecerá adherido porque envuelve el portador. El despegue en el borde, la rotación alrededor del sustrato o la separación después del envejecimiento pueden exponer un borde duro que el diseño pretendía cubrir. Los orificios pasantes y los socavados pueden mejorar la retención mecánica, pero afectan el llenado del molde, el venteo, el flujo del material, la eyección y la resistencia del portador. La geometría adecuada debe validarse en la pieza moldeada.
Cuando se considere una ruta de dos materiales, revísela como un diseño completo de sobremoldeo, incluida la ubicación del sustrato, los cortes de flujo, la preparación de la interfaz y la repetibilidad del proceso. Una almohadilla reemplazable ensamblada mecánicamente puede ser preferible cuando la sustitución en campo es una prioridad o cuando el par de materiales no admite una interfaz moldeada robusta.
Dé forma a la zona de contacto en torno al impacto previsto
El espesor y el perfil de un parachoques influyen en cómo se deforma, pero “hacerlo más grueso” no es una regla de diseño completa. Una cara plana y amplia puede distribuir el contacto sobre un área mayor; un labio saliente puede proteger una junta pero concentrar la deformación en su raíz. Las esquinas, las aberturas para sujetadores y las transiciones bruscas de espesor pueden convertirse en puntos de iniciación de desgarro, especialmente cuando el parachoques se comprime o se raspa repetidamente.
Revise el movimiento del parachoques así como su forma estática. Compruebe si la capa blanda puede hacer tope contra el portador, si el portador puede contactar primero con el objeto y si un parachoques comprimido puede bloquear un sensor o una puerta. Incluya la rigidez del montaje: una piel flexible sobre un soporte flexible puede moverse más de lo esperado y crear interferencias en otros lugares.
- Marque las zonas y direcciones probables de primer contacto en el modelo CAD.
- Mantenga el límite blando-rígido alejado del borde de contacto más sensible al despegue cuando sea factible.
- Proporcione holgura para la deformación sin obstruir sensores, ruedas ni el acceso de servicio.
- Diseñe características de retención e inspección para que se pueda detectar una separación parcial.
Evitar que la detección y la flexibilidad se contrarresten entre sí
Algunos parachoques de robots funcionan junto con sensores de proximidad, interruptores de contacto o elementos sensibles a la presión. La piel moldeada no debe blindar involuntariamente la trayectoria de detección, precargar un interruptor, pinzar un cable ni cambiar el punto de disparo a medida que el material envejece. Si se integran componentes electrónicos en el conjunto, defina el enrutamiento de los conectores y el alivio de tensión antes de finalizar el diseño del molde.
Separe la protección física de la lógica de detección en los requisitos. Un parachoques flexible puede reducir el daño superficial durante un contacto ligero, pero no puede sustituir las medidas de detección, control, frenado o reducción de riesgos requeridas por el diseño del sistema del robot. Verifique el conjunto completo en la posición de montaje real, incluido el campo de visión del sensor y la respuesta del robot al contacto.
Pruebe el parachoques instalado, no solo una muestra de material
Las probetas de material pueden ayudar a comparar candidatos, pero no reproducen la interfaz del portador, la geometría del borde moldeado, los sujetadores ni la deformación instalada. Valide conjuntos moldeados representativos con el método de montaje real. Defina las condiciones de energía o fuerza de contacto mediante el proceso de ingeniería y seguridad del sistema, y luego observe la deformación, el rebote, la fijación, la respuesta del sensor y cualquier contacto entre el portador y el objeto externo.
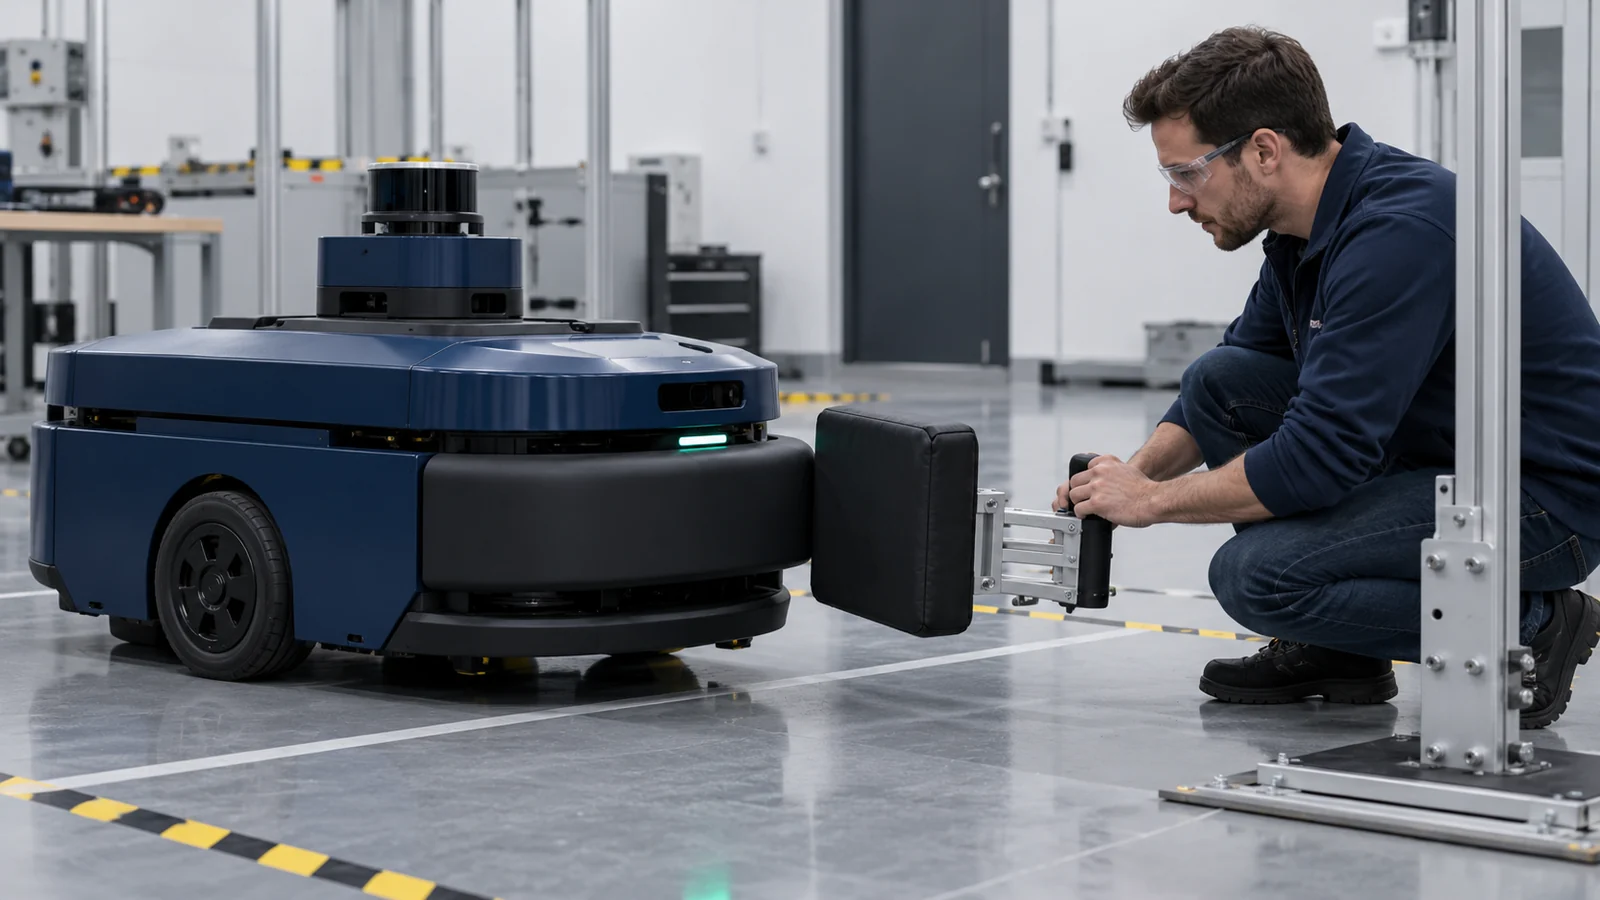
La edad y el entorno importan. La temperatura, los productos químicos de limpieza, los aceites, la exposición a los rayos UV y la compresión repetida pueden cambiar el comportamiento de un polímero. Utilice las exposiciones que coincidan con el entorno de servicio del robot y repita las verificaciones de contacto y de sensores pertinentes después. Los criterios de inspección deben identificar el levantamiento de bordes, las grietas, la deformación permanente, los sujetadores aflojados y los cambios en el comportamiento de conmutación.
| Elemento de validación | Qué revela | ¿Verificar después del acondicionamiento? |
|---|---|---|
| Retención de la interfaz | Despegue, rotación o separación local | Sí, después del envejecimiento y los ciclos pertinentes |
| Deformación por contacto | Contacto hasta el fondo o exposición del portador rígido | Sí, a temperatura representativa |
| Respuesta del sensor | Trayectoria bloqueada, precarga o activación modificada | Sí, antes y después de los ciclos de servicio |
| Durabilidad del montaje | Aflojamiento del sujetador o movimiento del soporte | Sí, tras vibración o contacto repetido |
Qué debe especificar ingeniería antes de la fabricación del utillaje
Comparta los CAD del portador y del parachoques, los materiales candidatos exactos si se conocen, los detalles de montaje, las zonas de contacto previstas, la velocidad del robot y el entorno operativo, la exposición a la limpieza, el comportamiento requerido del sensor, la cantidad anual y la estrategia de servicio o sustitución. Identifique si la pieza es una protección estética, un componente de desgaste, una interfaz flexible o un componente en una función relacionada con la seguridad.
Esa distinción determina la geometría, la selección de materiales, la interfaz del molde, el plan de inspección y el alcance de la validación. Si los criterios de aceptación aún no están decididos, comience definiendo los escenarios de contacto a nivel de sistema en lugar de pedir a un moldeador que seleccione un material basándose únicamente en la “suavidad”.”
Preguntas que hacen los compradores
¿Hace más seguro un parachoques blando sobremoldeado a un robot móvil?
No por sí solo. Puede proteger superficies o proporcionar flexibilidad, pero la seguridad del sistema depende de la detección, los controles, la respuesta de parada, el entorno de uso y las medidas de reducción de riesgos validadas del robot.
¿Debería el parachoques moldearse permanentemente sobre el portador?
El sobremoldeo permanente puede reducir los pasos de ensamblaje separados cuando la interfaz de materiales y la vida útil son adecuadas. Una almohadilla reemplazable puede ser mejor cuando se espera desgaste, importa la reparación en campo o la combinación de materiales no puede validarse para una unión duradera.
¿Puede el parachoques incluir un sensor de contacto?
Potencialmente, pero el sensor, el cableado, la piel moldeada y la respuesta de control deben diseñarse y probarse como un solo conjunto. El sobremoldeo no debe precomprimir, obstruir ni aislar el elemento sensor de una manera que altere su respuesta prevista.