
El moldeo por inyección de clips para la gestión de cables de robots es un problema de diseño de piezas, no simplemente una forma de hacer más ligero un soporte de cables. El clip debe retener el arnés durante el movimiento evitando el pinzamiento, la abrasión y un radio de curvatura más cerrado de lo que permite el cable. Un diseño que sujeta firmemente el cable en un banco estático puede aflojarse, deformarse por fluencia o desgastar la funda tras repetidos desplazamientos del robot. Comience por la ruta y la envolvente de movimiento del cable, y luego dimensione el elemento de retención en función de esas restricciones.
Trace la ruta antes de dibujar el clip
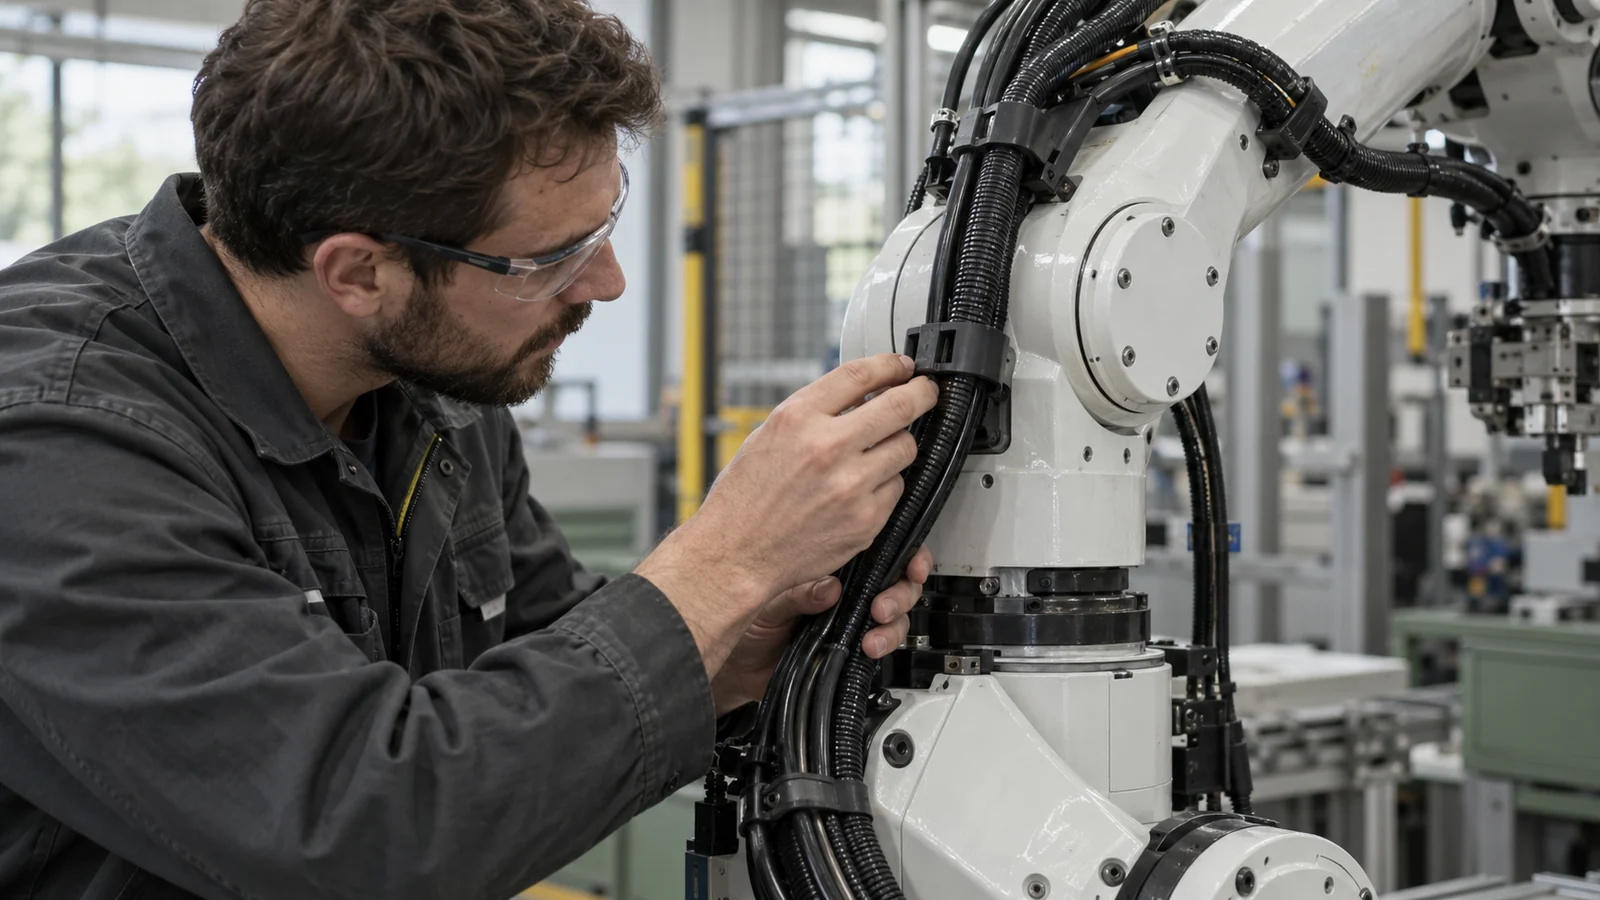
Un clip para cables controla un punto local; la ruta del robot controla el sistema. Trace el movimiento del cable a través de cada posición relevante del brazo, incluida la rotación de la muñeca, los cambios de herramienta y el acceso para mantenimiento. Marque los puntos fijos, los tramos móviles, las superficies de abrasión y las zonas donde el arnés se aproxima a una articulación o a un borde afilado del recinto.
Utilice los límites dinámicos de curvatura y torsión del proveedor del cable como datos de entrada. Un clip no debe forzar el arnés a un radio menor solo porque la pieza encaja en el espacio disponible. Si la ruta exige un giro cerrado, añadir clips puede bloquear el cable en su sitio y trasladar la tensión de flexión al siguiente tramo sin soporte.
A nivel de ensamblaje, una revisión de la aplicación robótica debe incluir el movimiento del cable junto con el componente moldeado. Esto es diferente de un manguito moldeado en la salida del cable: un clip guía o retiene un segmento de la ruta, mientras que una transición sobremoldeada protege una terminación local.
Elija la retención sin aplastar la funda
La retención debe impedir la migración no deseada sin convertir el clip en una abrazadera. El agarre necesario depende de la variación del diámetro del cable, el material de la funda, la vibración, el movimiento y el método de instalación. Proporcione suficiente abertura y guía de entrada para el montaje, pero evite bordes que raspen la funda al insertar o manipular el cable.
La geometría del clip puede ajustarse mediante la abertura, el labio de retorno, la longitud de contacto y el soporte bajo el cable. Un encaje muy ajustado puede ser difícil de montar y puede cortar una funda blanda; un clip flojo puede permitir impactos o roces repetidos. Revise la acumulación de tolerancias entre el clip moldeado, el diámetro del cable, la superficie de montaje y la ubicación del sujetador en lugar de especificar el clip de forma aislada.
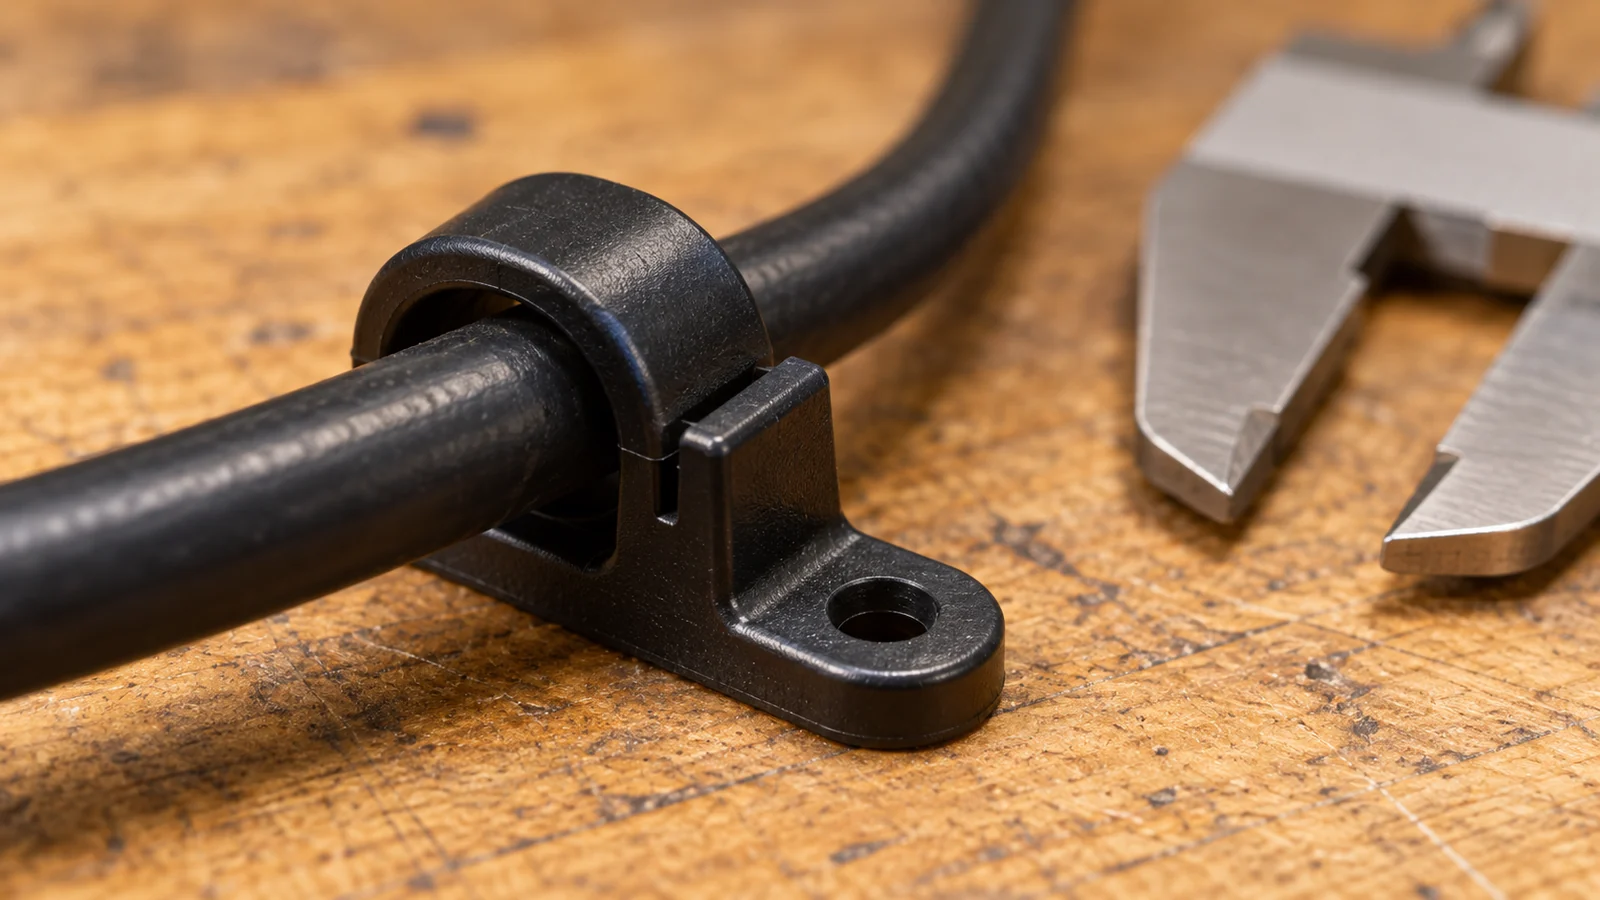
Cuando el cable deba moverse dentro del soporte, el clip debe guiarlo sin bloquear ese movimiento. Cuando deba permanecer fijo, utilice un concepto de retención destinado a esa función y valide la respuesta de compresión de la funda. Estas son condiciones de diseño diferentes y no deben compartir una misma geometría sin examinarla.
Diseñe para el mantenimiento y el movimiento repetidos
Un arnés de robot experimenta ciclos que pueden combinar flexión, torsión, vibración y contacto con hardware cercano. El clip puede permanecer intacto mientras la funda del cable se desgasta debajo de él. A la inversa, el brazo de enganche del clip puede fatigarse o deformarse por fluencia y perder retención gradualmente. Inspeccione tanto el componente moldeado como el cable después de un ciclado representativo.
La facilidad de mantenimiento también importa. Si los técnicos deben retirar el cable durante el mantenimiento, un pestillo demasiado agresivo puede dañar la funda o romperse durante la extracción. Si el clip es desechable o no está pensado para reabrirse, deje claro el procedimiento de servicio y asegure el acceso al sujetador o al elemento de montaje.
La elección del material depende de la deformación del clip, la temperatura, la exposición química y el intervalo de sustitución previsto. Una resina flexible puede facilitar el ensamblaje por enganche, pero puede no mantener la misma fuerza de sujeción bajo deflexión sostenida. Una resina más rígida puede conservar la forma, pero aumentar la fuerza de inserción o crear un contacto más agudo. Evalúe conjuntamente el grado real y la geometría moldeada; la gama de plásticos de ingeniería es un punto de partida, no un sustituto de las pruebas de la pieza.
Verifique el clip como pieza moldeada
Los elementos de enganche son sensibles al espesor de pared, al radio de raíz, a la dirección del flujo y a la eyección. Un pestillo delgado puede presentar llenado incompleto o alabearse; una base gruesa puede enfriarse de forma distinta a sus brazos. Mantenga la abertura funcional y la cara de montaje del clip vinculadas a datums prácticos para que la inspección pueda confirmar las dimensiones que controlan la retención.
Coloque la entrada y la línea de partición lejos de la raíz del pestillo más solicitada cuando sea posible. Una línea de soldadura o una rebaba en un elemento de enganche puede alterar la fuerza de ensamblaje o convertirse en un iniciador de grietas. Compruebe también el ángulo de desmoldeo y la dirección de eyección: es más probable que un clip que se libera limpiamente del molde conserve su geometría prevista que uno que debe forzarse para salir de un núcleo.
Para una moldeo por inyección de plástico revisión, proporcione el cable y el conjunto de acoplamiento, la secuencia de instalación, el comportamiento de retención requerido, el entorno de servicio y cualquier límite del proveedor del cable. Si el clip forma parte de un diseño de arnés mayor, aclare qué componentes se moldean y cuáles se suministran por separado.
Compruebe el arnés en su trayectoria instalada
No apruebe un clip a partir de una sola prueba de inserción. Compruebe el esfuerzo de ensamblaje, la retención, el movimiento del cable y el desgaste en la ruta instalada del robot. La prueba más útil incluye el cable, el clip, la superficie de montaje, el sujetador, los eslabones adyacentes y el movimiento representativo.
- Comprobación de ajuste: confirme que el cable se asienta sin dañar la funda ni requerir una fuerza excesiva.
- Comprobación de retención: verifique que el cable permanece donde se pretende bajo el movimiento y la vibración previstos.
- Comprobación de holgura: haga funcionar el robot en todo el recorrido requerido e inspeccione los puntos de contacto cercanos.
- Comprobación de desgaste: inspeccione la funda y el clip tras una operación representativa para detectar pulido, cortes, grietas o asentamiento del pestillo.
- Comprobación de mantenimiento: retire y vuelva a instalar el cable siguiendo el procedimiento de mantenimiento real.
| Elección de diseño | Beneficio potencial | Riesgo a validar |
|---|---|---|
| Apertura de encaje ajustado | Fuerte retención inicial | Fuerza de inserción elevada o daño en la funda |
| Superficie de contacto más larga | Soporte más distribuido | Movimiento del cable o acceso de mantenimiento restringidos |
| Brazo de pestillo flexible | Instalación o extracción más sencillas | Fluencia, fatiga y pérdida de retención |
Preguntas frecuentes
¿Debe un clip para cable de robot detener todo movimiento del cable?
No. Algunas ubicaciones necesitan retención fija; otras necesitan movimiento controlado. Defina qué tramo es fijo y cuál debe flexionarse, luego coloque los clips de modo que el cable no transfiera tensión de flexión a un punto no previsto.
¿Puede un clip moldeado definir el radio de curvatura mínimo del cable?
Por sí solo, no. La ruta completa, la construcción del cable, el movimiento del robot y los límites del proveedor determinan la condición de curvatura. El clip debe preservar la trayectoria requerida en lugar de forzar un radio arbitrario.
¿Qué se debe enviar para el DFM del clip?
Proporcione el CAD del clip, el diámetro del cable y la especificación de la cubierta, la ruta instalada, la superficie de montaje, el método de servicio, la envolvente de movimiento, el entorno y los criterios de retención o desgaste que sean relevantes.