
ロボット用ケーブル管理クリップの射出成形は、単にケーブルホルダーを軽量化する手段ではなく、部品設計上の課題です。クリップは、動作中にハーネスを保持しつつ、挟み込み、摩耗、およびケーブルが許容する以上の急な曲げを避ける必要があります。静的なベンチ上でケーブルをしっかり固定する設計でも、ロボットの繰り返し移動の後には緩み、クリープ、またはジャケットの摩耗貫通が生じる可能性があります。まず経路とケーブルの動作エンベロープから始め、次にそれらの制約に合わせて保持機能のサイズを決定します。.
クリップを描く前に経路をマッピングする
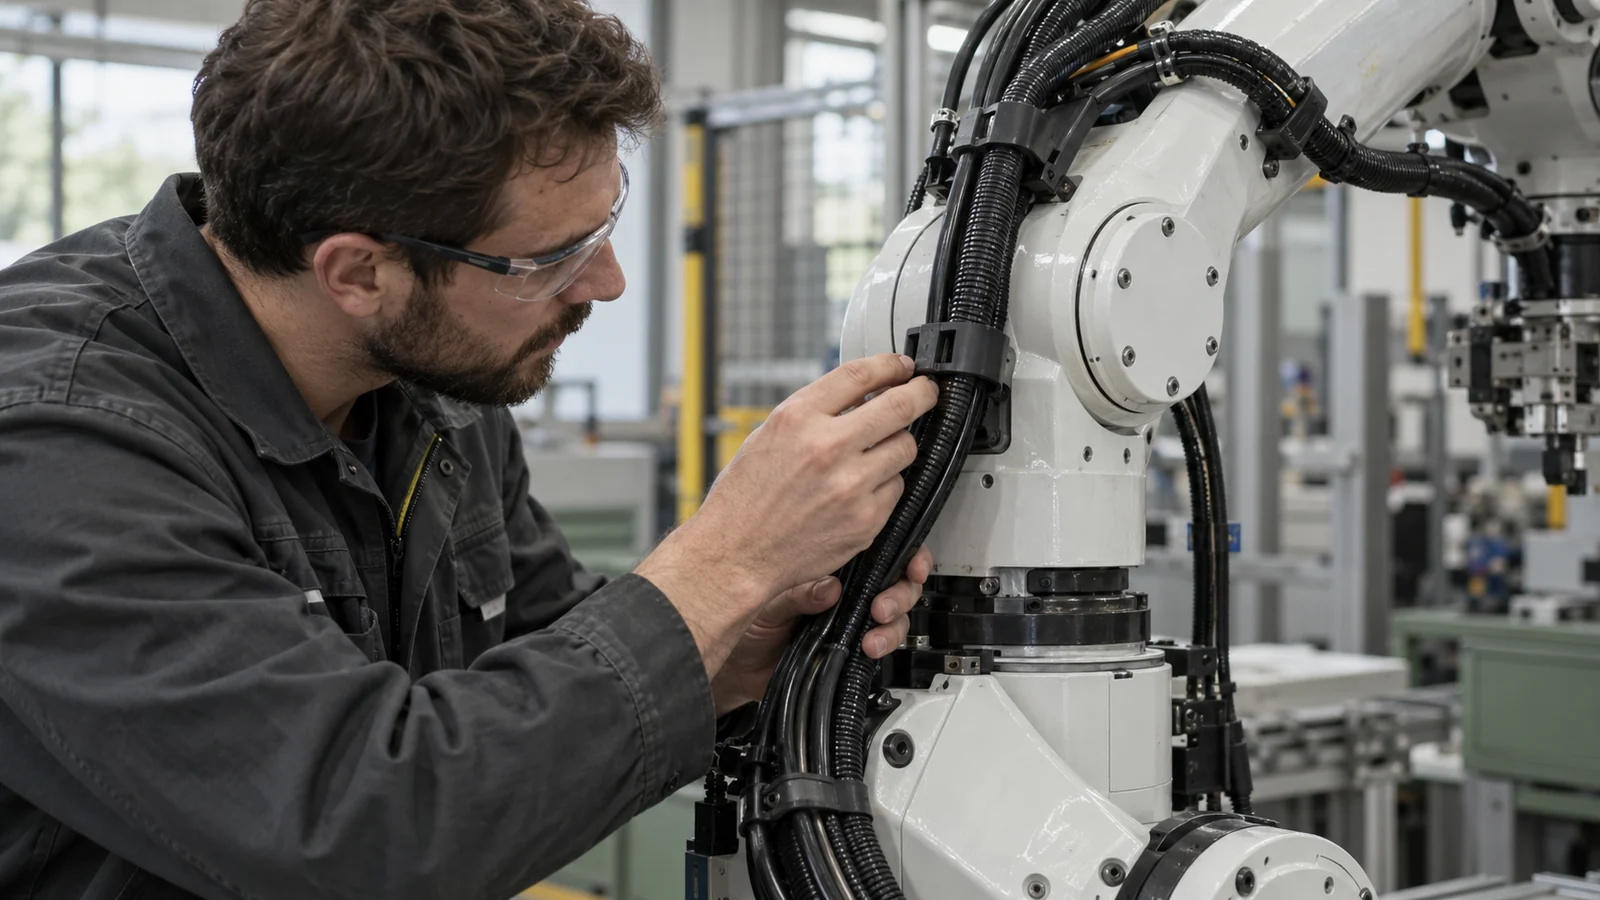
ケーブルクリップは局所的な点を制御し、ロボットの経路はシステム全体を制御します。手首の回転、ツール交換、整備アクセスを含む、関連するすべてのアーム位置を通じたケーブルの動きをマッピングします。固定点、可動スパン、摩耗面、およびハーネスがジョイントや鋭い筐体エッジに近づく領域をマークします。.
ケーブルサプライヤーの動的曲げおよびねじり限界を入力条件として使用します。部品が利用可能なスペースに収まるという理由だけで、クリップがハーネスをより小さな半径に押し込むべきではありません。経路が急な曲がりを必要とする場合、クリップを追加するとケーブルがその場に固定され、曲げ応力が次に支持されていないスパンへ移る可能性があります。.
アセンブリレベルでは、 ロボティクスアプリケーションレビュー に成形部品と併せてケーブルの動きを含めるべきです。これはケーブル出口の成形ブーツとは異なります。クリップは経路セグメントを案内または保持するのに対し、オーバーモールドされたトランジションは局所的な終端を保護します。.
ジャケットを潰さずに保持を選択する
保持は、クリップをクランプにしてしまうことなく、望ましくない移動を防ぐべきです。必要なグリップは、ケーブル径のばらつき、ジャケット材質、振動、動き、および取り付け方法によって異なります。組立に十分な開口部と導入部を設けつつ、ケーブルの挿入時や整備時にジャケットを擦るエッジは避けます。.
クリップの形状は、開口部、戻りリップ、接触長さ、およびケーブル下の支持によって調整できます。非常にきついスナップは組立が困難で、軟らかいジャケットに食い込む可能性があります。緩いクリップは繰り返しの衝撃や擦れを許す可能性があります。クリップを単独で指定するのではなく、成形クリップ、ケーブル径、取付面、およびファスナー位置の間の公差スタックアップを確認します。.
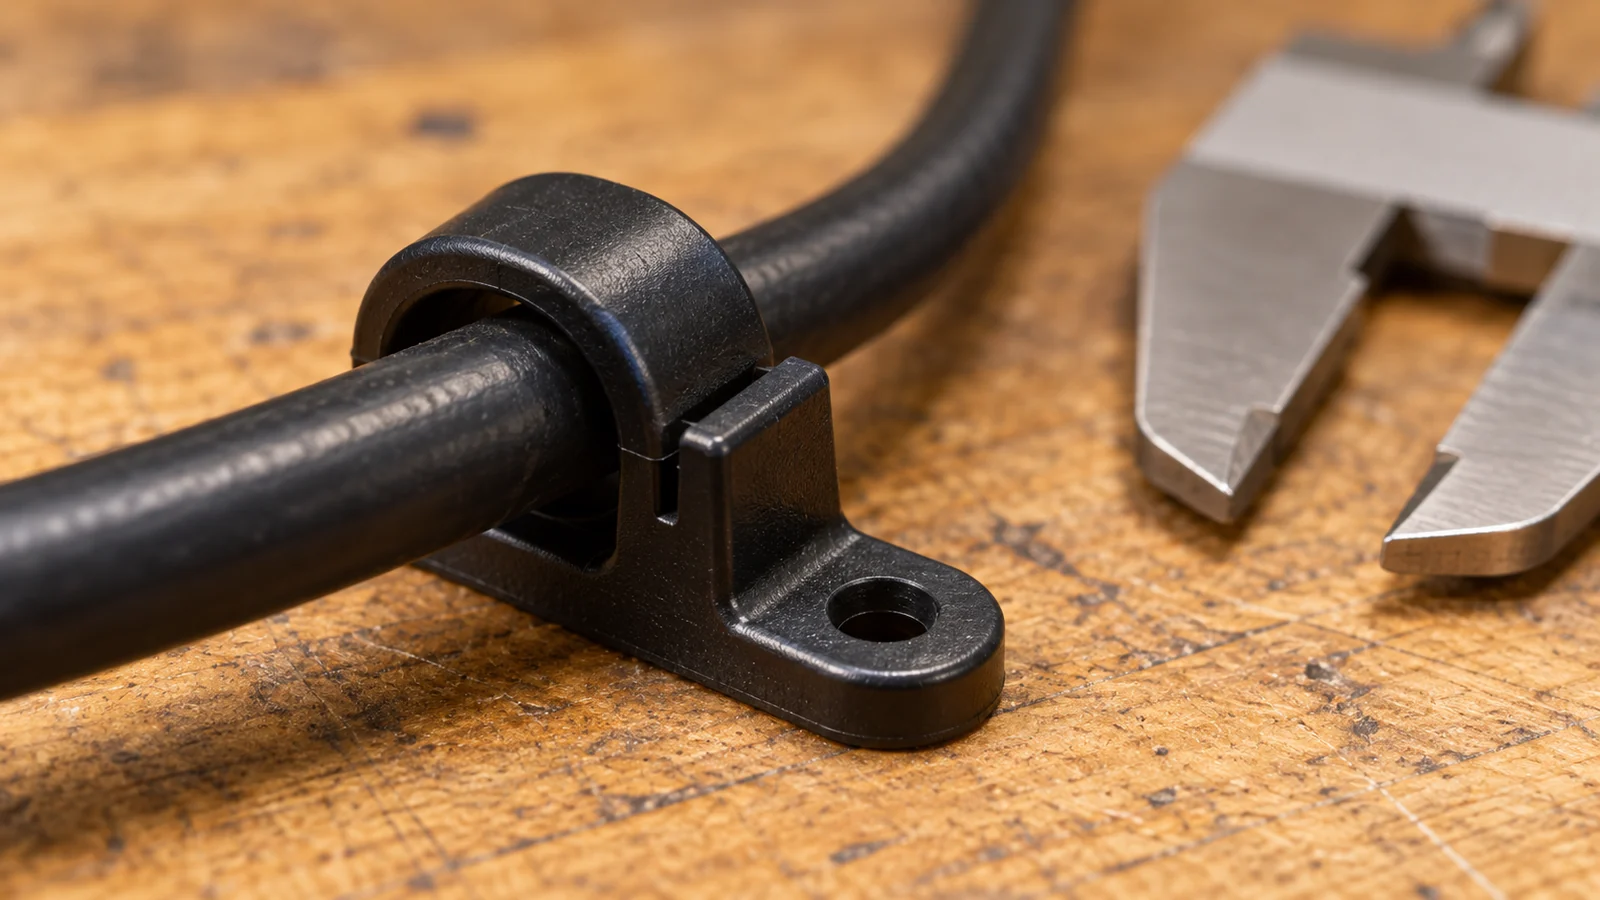
ケーブルがホルダー内で動く必要がある場合、クリップはその動きを妨げずに案内するべきです。固定されている必要がある場合は、その機能を意図した保持コンセプトを使用し、ジャケットの圧縮応答を検証します。これらは異なる設計条件であり、未検討の同一形状を共有すべきではありません。.
繰り返しの整備と動作を考慮して設計する
ロボット用ハーネスは、曲げ、ねじり、振動、および近接するハードウェアとの接触が組み合わさったサイクルにさらされます。クリップは無傷のままでも、その下のケーブルジャケットが摩耗していることがあります。逆に、クリップのスナップアームが疲労やクリープを起こし、保持力が徐々に低下することもあります。代表的なサイクル試験の後には、成形部品とケーブルの両方を検査してください。.
保守性も重要です。保守時に技術者がケーブルを取り外さなければならない場合、締め付けが強すぎるラッチはジャケットを損傷したり、取り外し中に破損したりする可能性があります。クリップが使い捨て、または再開放を想定していない場合は、サービス手順を明確にし、ファスナーや取り付け部へのアクセスを確保してください。.
材料の選択は、クリップのひずみ、温度、化学的曝露、および想定される交換間隔によって決まります。柔軟な樹脂はスナップ嵌合の組み立てに役立つ場合がありますが、持続的なたわみ下で同じ保持力を維持できないことがあります。剛性の高い樹脂は形状を保持できますが、挿入力が増加したり、接触部がより鋭くなったりする可能性があります。実際のグレードと成形形状を併せて評価してください。 エンジニアリングプラスチックの範囲 は出発点であり、部品試験の代替ではありません。.
クリップを成形部品として確認する
スナップ機能は、肉厚、ルート半径、流動方向、および離型に敏感です。薄いラッチはショートショットや反りが生じる可能性があり、厚いベースはアームとは異なる冷却挙動を示すことがあります。クリップの機能的な開口部と取り付け面を実用的なデータムに結び付け、保持力を制御する寸法を検査で確認できるようにしてください。.
可能な限り、ゲートとパーティングラインは最もひずみの大きいラッチルートから離して配置してください。スナップ機能部のウェルドラインやバリは、組み立て力に影響を与えたり、亀裂の起点になったりする可能性があります。また、抜け勾配と離型方向も確認してください。金型からきれいに離型するクリップは、コアから無理に外さなければならないものよりも、意図した形状を維持しやすいです。.
レビュー プラスチック射出成形 では、ケーブルと嵌合アセンブリ、取り付け手順、必要な保持挙動、サービス環境、およびケーブルベンダーの制限事項を提供してください。クリップがより大きなハーネス設計の一部である場合は、どの部品が成形品で、どれが別途供給されるのかを明確にしてください。.
ハーネスを実際の設置経路で検証する
1回の挿入試験だけでクリップを承認しないでください。実際に設置されたロボット経路において、組み立て工数、保持力、ケーブルの動き、および摩耗を確認してください。最も有用な試験には、ケーブル、クリップ、取り付け面、ファスナー、隣接リンク、および代表的な動作が含まれます。.
- 嵌合確認: ジャケットの損傷や過度な力を伴わずにケーブルが装着されることを確認します。.
- 保持確認: 想定される動きや振動の下で、ケーブルが意図した位置にとどまることを確認します。.
- クリアランス確認: ロボットを必要なエンベロープ全体にわたって動作させ、近接する接触点を検査します。.
- 摩耗確認: 代表的な動作後にジャケットとクリップを検査し、研磨、切れ、ひび割れ、またはラッチのセットがないか確認します。.
- 保守確認: 実際の保守手順を使用してケーブルを取り外し、再取り付けします。.
| 設計上の選択 | 潜在的な利点 | 検証すべきリスク |
|---|---|---|
| スナップ開口部がきつい | 初期保持力が強い | 挿入力が高い、またはジャケットの損傷 |
| 接触面が長い | 支持がより分散される | ケーブルの動きや保守アクセスが制限される |
| フレキシブルなラッチアーム | 取り付けや取り外しが容易 | クリープ、疲労、保持力の低下 |
FAQ
ロボットケーブルクリップはすべてのケーブルの動きを止めるべきですか?
いいえ。固定保持が必要な箇所もあれば、制御された動きが必要な箇所もあります。どの区間を固定し、どの区間を屈曲させる必要があるかを定義し、ケーブルが意図しない箇所に曲げ応力を伝えないようにクリップを配置してください。.
成形クリップはケーブルの最小曲げ半径を規定できますか?
それ自体ではできません。曲げ条件は、経路全体、ケーブル構造、ロボットの動き、およびサプライヤーの制限によって決まります。クリップは任意の半径を強制するのではなく、必要な経路を維持するべきです。.
クリップのDFMには何を送るべきですか?
クリップのCAD、ケーブル径とジャケット仕様、設置経路、取付面、保守方法、動作エンベロープ、環境、および重要となる保持または摩耗の基準を提供してください。.