
Lo stampaggio a iniezione di clip per la gestione dei cavi robotici è un problema di progettazione del componente, non semplicemente un modo per rendere più leggero un supporto per cavi. La clip deve trattenere il cablaggio durante il movimento evitando schiacciamenti, abrasioni e una curvatura più stretta di quanto il cavo consenta. Un progetto che tiene saldamente il cavo su un banco statico può comunque allentarsi, deformarsi per scorrimento o consumare la guaina dopo ripetuti spostamenti del robot. Partire dal percorso e dall'inviluppo di movimento del cavo, quindi dimensionare la funzione di ritenzione in base a tali vincoli.
Mappare il percorso prima di disegnare la clip
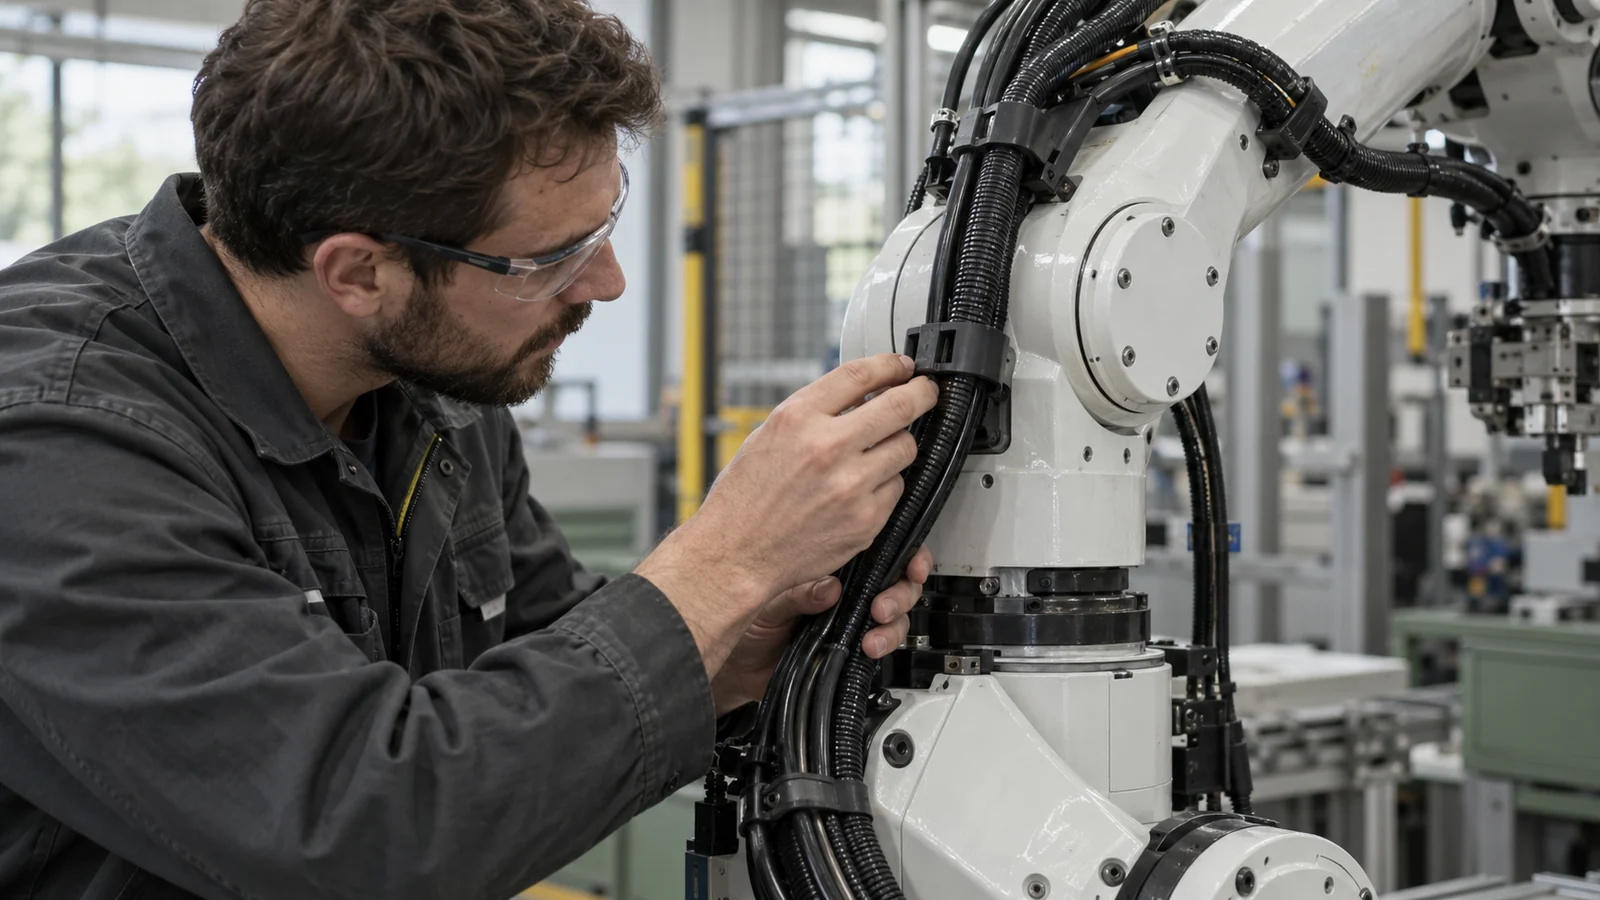
Una clip per cavi controlla un punto locale; il percorso del robot controlla il sistema. Mappare il movimento del cavo attraverso ogni posizione rilevante del braccio, inclusa la rotazione del polso, i cambi utensile e l'accesso per la manutenzione. Contrassegnare i punti fissi, i tratti in movimento, le superfici di abrasione e le zone in cui il cablaggio si avvicina a un giunto o a un bordo tagliente dell'involucro.
Utilizzare i limiti dinamici di curvatura e torsione del fornitore del cavo come dati di input. Una clip non dovrebbe forzare il cablaggio su un raggio più piccolo solo perché il componente si adatta allo spazio disponibile. Se il percorso richiede una curva stretta, l'aggiunta di clip può bloccare il cavo in posizione e spostare lo stress di flessione sul successivo tratto non supportato.
A livello di assemblaggio, una revisione dell'applicazione robotica dovrebbe includere il movimento del cavo insieme al componente stampato. Questo è diverso da un guscio stampato all'uscita del cavo: una clip guida o trattiene un segmento di percorso, mentre una transizione sovrastampata protegge una terminazione locale.
Scegliere una ritenzione senza schiacciare la guaina
La ritenzione dovrebbe impedire la migrazione indesiderata senza trasformare la clip in un morsetto. La presa necessaria dipende dalla variazione del diametro del cavo, dal materiale della guaina, dalle vibrazioni, dal movimento e dal metodo di installazione. Prevedere un'apertura e un imbocco sufficienti per l'assemblaggio, ma evitare bordi che raschiano la guaina quando il cavo viene inserito o sottoposto a manutenzione.
La geometria della clip può essere ottimizzata tramite l'apertura, il labbro di ritorno, la lunghezza di contatto e il supporto sotto il cavo. Uno scatto molto stretto può essere difficile da assemblare e può intaccare una guaina morbida; una clip allentata può consentire urti o sfregamenti ripetuti. Verificare l'accumulo di tolleranze tra la clip stampata, il diametro del cavo, la superficie di montaggio e la posizione del fissaggio, invece di specificare la clip isolatamente.
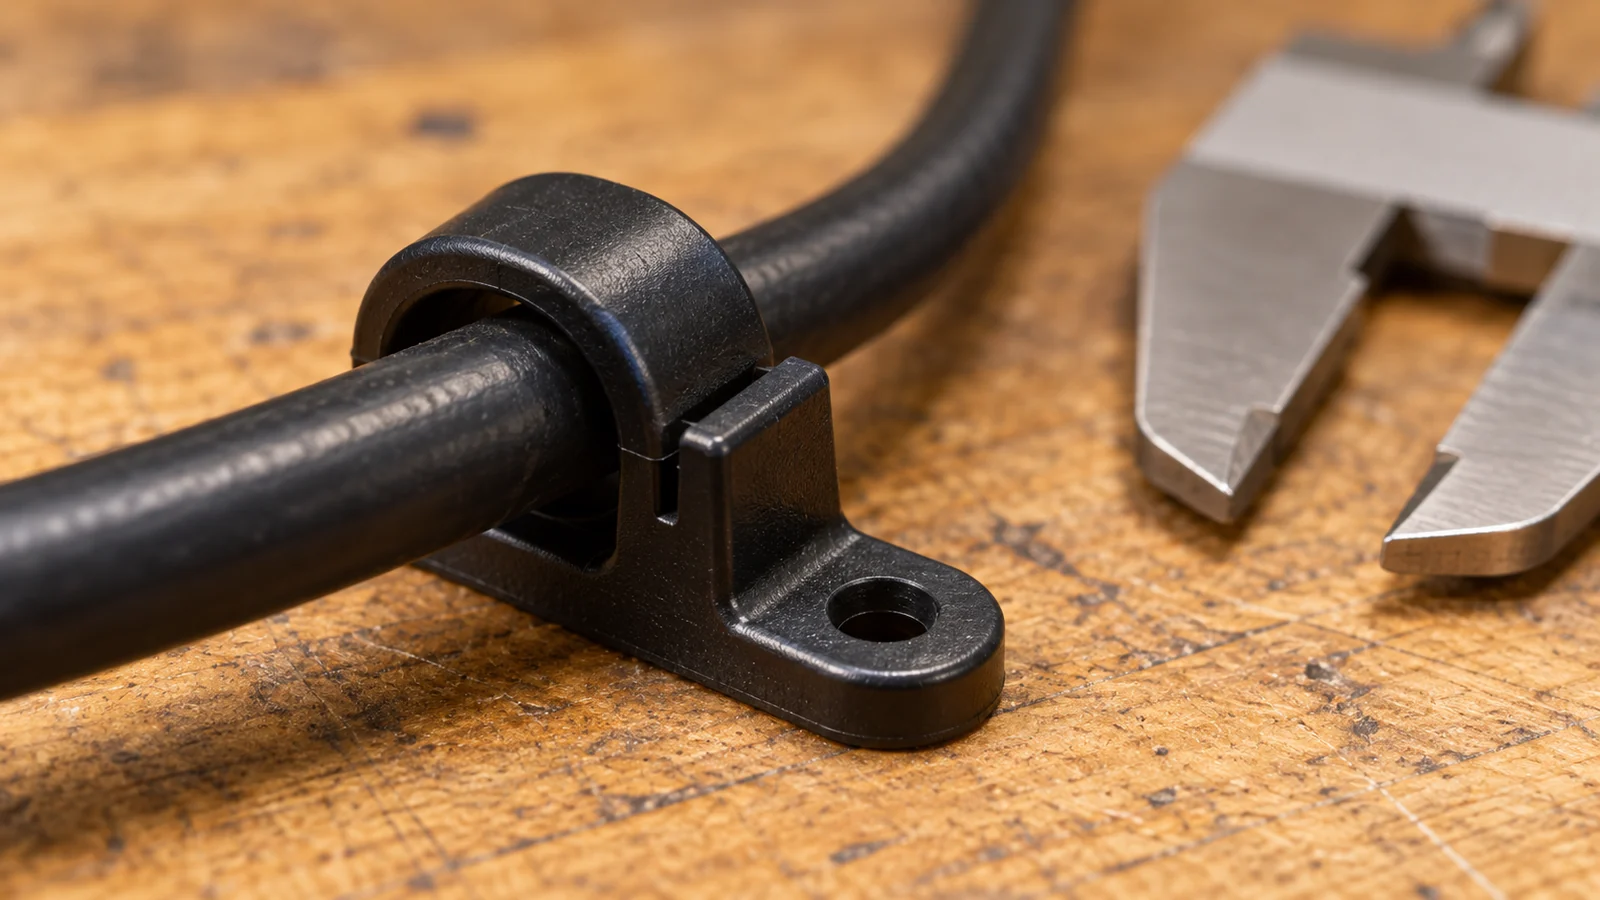
Dove il cavo deve muoversi all'interno del supporto, la clip dovrebbe guidare senza bloccare tale movimento. Dove deve rimanere fisso, utilizzare un concetto di ritenzione destinato a tale funzione e convalidare la risposta alla compressione della guaina. Queste sono condizioni di progettazione diverse e non dovrebbero condividere un'unica geometria non verificata.
Progettare per la manutenzione ripetuta e il movimento
Un cablaggio per robot è soggetto a cicli che possono combinare flessione, torsione, vibrazione e contatto con componenti vicini. La clip può rimanere intatta mentre la guaina del cavo si usura sotto di essa. Al contrario, il braccio a scatto della clip può affaticarsi o deformarsi per scorrimento e perdere gradualmente la ritenzione. Ispezionare sia il componente stampato sia il cavo dopo cicli rappresentativi.
Anche la manutenibilità è importante. Se i tecnici devono rimuovere il cavo durante la manutenzione, un fermo troppo aggressivo può danneggiare la guaina o rompersi durante la rimozione. Se la clip è monouso o non è destinata a essere riaperta, rendere chiara la procedura di manutenzione e garantire l'accesso per il fissaggio o l'elemento di montaggio.
La scelta del materiale dipende dalla sollecitazione della clip, dalla temperatura, dall'esposizione chimica e dall'intervallo di sostituzione previsto. Una resina flessibile può facilitare l'assemblaggio a scatto ma potrebbe non mantenere la stessa forza di tenuta sotto flessione prolungata. Una resina più rigida può mantenere la forma ma aumentare la forza di inserimento o creare un contatto più tagliente. Valutare insieme la classe effettiva e la geometria stampata; la gamma di materie plastiche tecniche è un punto di partenza, non un sostituto delle prove sul componente.
Verificare la clip come componente stampato
Le caratteristiche a scatto sono sensibili allo spessore di parete, al raggio di raccordo alla base, alla direzione del flusso e all'espulsione. Un fermo sottile può presentare riempimenti incompleti o deformarsi; una base spessa può raffreddarsi diversamente dai suoi bracci. Mantenere l'apertura funzionale e la faccia di montaggio della clip legate a datum pratici, in modo che l'ispezione possa confermare le dimensioni che controllano la ritenzione.
Posizionare il punto di iniezione e la linea di divisione lontano dalla base del fermo più sollecitata, quando possibile. Una linea di saldatura o una bava su una caratteristica a scatto può modificare la forza di assemblaggio o diventare un innesco di cricca. Verificare anche lo sformo e la direzione di espulsione: una clip che si distacca pulitamente dallo stampo ha maggiori probabilità di mantenere la geometria prevista rispetto a una che deve essere forzata fuori da un nucleo.
Per una stampaggio a iniezione di materie plastiche revisione, fornire il cavo e l'assemblaggio di accoppiamento, la sequenza di installazione, il comportamento di ritenzione richiesto, l'ambiente di servizio e qualsiasi limite del fornitore del cavo. Se la clip fa parte di un progetto di cablaggio più ampio, chiarire quali componenti vengono stampati e quali vengono forniti separatamente.
Verificare il cablaggio nel suo percorso installato
Non approvare una clip sulla base di un singolo test di inserimento. Verificare lo sforzo di assemblaggio, la ritenzione, il movimento del cavo e l'usura nel percorso installato sul robot. Il test più utile include il cavo, la clip, la superficie di montaggio, il fissaggio, i collegamenti adiacenti e il movimento rappresentativo.
- Verifica di accoppiamento: confermare che il cavo si alloggi senza danneggiare la guaina o richiedere forza eccessiva.
- Verifica di ritenzione: verificare che il cavo rimanga dove previsto in condizioni di movimento e vibrazione attese.
- Verifica di ingombro: far compiere al robot il ciclo attraverso l'inviluppo richiesto e ispezionare i punti di contatto vicini.
- Controllo dell'usura: ispezionare la guaina e il fermo dopo un funzionamento rappresentativo per verificare lucidatura, tagli, crepe o posizionamento del fermo.
- Controllo della manutenzione: rimuovere e reinstallare il cavo utilizzando la procedura di manutenzione reale.
| Scelta progettuale | Potenziale beneficio | Rischio da validare |
|---|---|---|
| Apertura a scatto stretto | Forte ritenzione iniziale | Forza di inserimento elevata o danneggiamento della guaina |
| Superficie di contatto più lunga | Supporto più distribuito | Movimento del cavo o accesso alla manutenzione limitati |
| Braccio del fermo flessibile | Installazione o rimozione più semplice | Scorrimento viscoso, fatica e perdita di ritenzione |
FAQ
Un fermacavo per cavo robotico deve impedire ogni movimento del cavo?
No. Alcune posizioni richiedono un fissaggio fisso; altre richiedono un movimento controllato. Definire quale tratto è fisso e quale deve flettersi, quindi posizionare i fermacavi in modo che il cavo non trasferisca sollecitazioni di flessione a un punto non previsto.
Un fermacavo stampato può definire il raggio minimo di curvatura del cavo?
Non da solo. Il percorso completo, la costruzione del cavo, il movimento del robot e i limiti del fornitore determinano la condizione di curvatura. Il fermacavo deve preservare il percorso richiesto anziché imporre un raggio arbitrario.
Cosa occorre inviare per il DFM del fermacavo?
Fornire il CAD del fermacavo, il diametro del cavo e la specifica della guaina, il percorso installato, la superficie di montaggio, il metodo di manutenzione, l'inviluppo di movimento, l'ambiente e i criteri di ritenzione o usura rilevanti.