
Spritzgegossene Robot-Endeffektor-Teile können funktionieren, wenn die Geometrie der Komponente, der Lastpfad und die Einsatzbedingungen zum gewählten Harz und zur Werkzeugroute passen. Die Entscheidung lautet nicht “Kunststoff oder Metall” im Abstrakten. Eine Kamerahaube, eine Kabel Führung, ein Sensorhalter, ein Greiferfinger und eine Werkzeugwechselabdeckung tragen unterschiedliche Lasten und haben unterschiedliche Folgen, wenn sie sich biegen oder verschleißen. Klassifizieren Sie das Teil zuerst nach Funktion und identifizieren Sie dann, welche Abmessungen und Schnittstellen während der tatsächlichen Bewegung des Roboters stabil bleiben müssen.
Den Endeffektor in funktionale Teile unterteilen
Ein Endeffektor ist eine Baugruppe, keine einzelne Materialwahl. Seine Teile können eine Strukturplatte, einen Finger, eine Schutzabdeckung, eine Sensorhalterung, eine Kabelführung oder ein Kontaktpad umfassen. Manche sind überwiegend kosmetisch; andere positionieren ein Werkzeug oder reagieren auf Beschleunigung und Greifkraft. Wenn die gesamte Baugruppe als eine undifferenzierte “Roboterhand” bewertet wird, kann eine Abdeckung mit geringem Risiko die Prüfung dominieren, während ein kleines Positionierungsmerkmal zu wenig Beachtung findet.
Erstellen Sie eine einfache Funktionskarte: Was berührt die Komponente, was positioniert sie, was schützt sie und welche Last überträgt sie. Markieren Sie jedes Merkmal, das den Tool Center Point, das Sichtfeld des Sensors, die wiederholbare Aufnahme oder den Freiraum zu nahegelegener Ausrüstung beeinflusst. Diese Merkmale sind im Form- und Prüfplan zu schützen.
Das Robotik-Spritzguss Seite ist der Einstiegspunkt auf Anwendungsebene. Eine Prüfung auf Komponentenebene sollte die Diskussion auf die tatsächliche Endeffektorfunktion, die Baugruppe und die Ausfallfolge eingrenzen, anstatt einen allgemeinen Überblick über die Robotik zu wiederholen.
Den Lastpfad abbilden, bevor das Material geändert wird
Verfolgen Sie die Kraft vom Werkstück durch den Finger oder das Werkzeug, durch Befestigungselemente und Halterungen und zurück in den Roboterflansch. Beziehen Sie dann Beschleunigung und Stoppen ein: Ein Teil kann beim Greifen leicht belastet sein, aber eine andere Kraft erfahren, wenn der Arm die Richtung ändert. Wenn der Lastpfad dünne Wände, lange Ausleger oder einen Boss mit begrenzter Abstützung kreuzt, kann der bloße Wechsel zu einem stärker klingenden Harz das Konstruktionsproblem möglicherweise nicht lösen.
Bei gegossenen Teilen bestimmen Wandübergänge, Rippen, Bosse und Öffnungen, wie das Material verteilt wird und wie das Teil abkühlt. Ungleichmäßige Querschnitte können die differentielle Schwindung oder Verzerrung erhöhen, wodurch sich Montageflächen oder Sensordatums verschieben können. Halten Sie Rippen mit lasttragenden Wänden verbunden, vermeiden Sie nach Möglichkeit abrupte Dicken Sprünge und prüfen Sie die Trennebene und den Angussort im Hinblick auf die Oberflächen, die genau bleiben müssen.
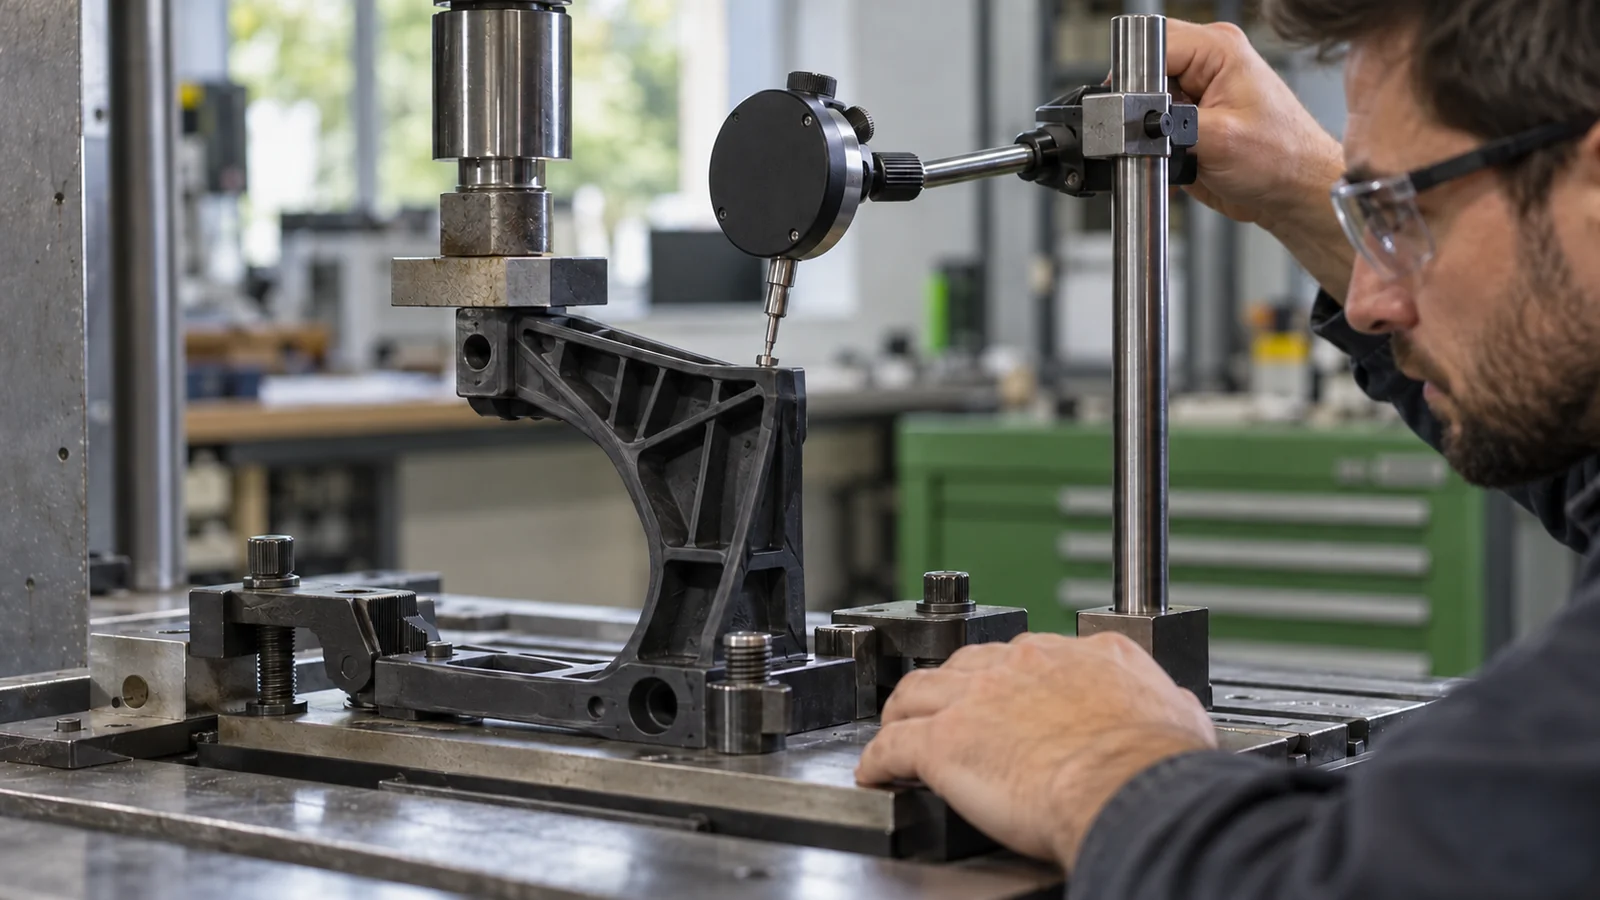
Die Materialauswahl sollte Temperatur, chemische Exposition, Schlag, Steifigkeit, Kriechen unter Dauerlast und Verschleiß widerspiegeln. Die Auswahl technischer Kunststoffe ist kein Ersatz für eine Prüfung auf Sortenebene: Verstärkung, Konditionierung, Orientierung und Geometrie können alle das Verhalten des Fertigteils verändern.
Datums, Befestigungselemente und Sensorausrichtung schützen
Robotergestelle hängen oft stärker von einigen wenigen kleinen Schnittstellen ab als von der Außenform. Ein umspritzter Halter kann zwar auf den Flansch passen, verschiebt aber dennoch einen Sensor, wenn das Positionierungskonzept allein auf Schraubenspiel beruht. Definieren Sie Primärbezüge, Befestigungsreihenfolge und die Richtung, in der sich die Baugruppe voraussichtlich setzen soll. Wird ein Metalleinsatz verwendet, legen Sie dessen Position und Drehlage relativ zu diesen Bezügen fest; gehen Sie nicht davon aus, dass der Einsatz ohne kontrollierte Werkzeugauslegung und Prüfmethode exakt positioniert bleibt.
Schraubendome benötigen ausreichend umgebendes Material, um die Montagelast zu widerstehen, ohne Einfallstellen oder eine dünne Sichtwand zu erzeugen. Bei wiederholter Wartung ist zu überlegen, ob Gewinde, Einsätze oder ein austauschbares Verschleißteil sinnvoller sind. Jede Wahl verändert Werkzeug-, Montage- und Reparaturanforderungen, daher sollte die Entscheidung fallen, bevor die Prototypengeometrie eingefroren wird.
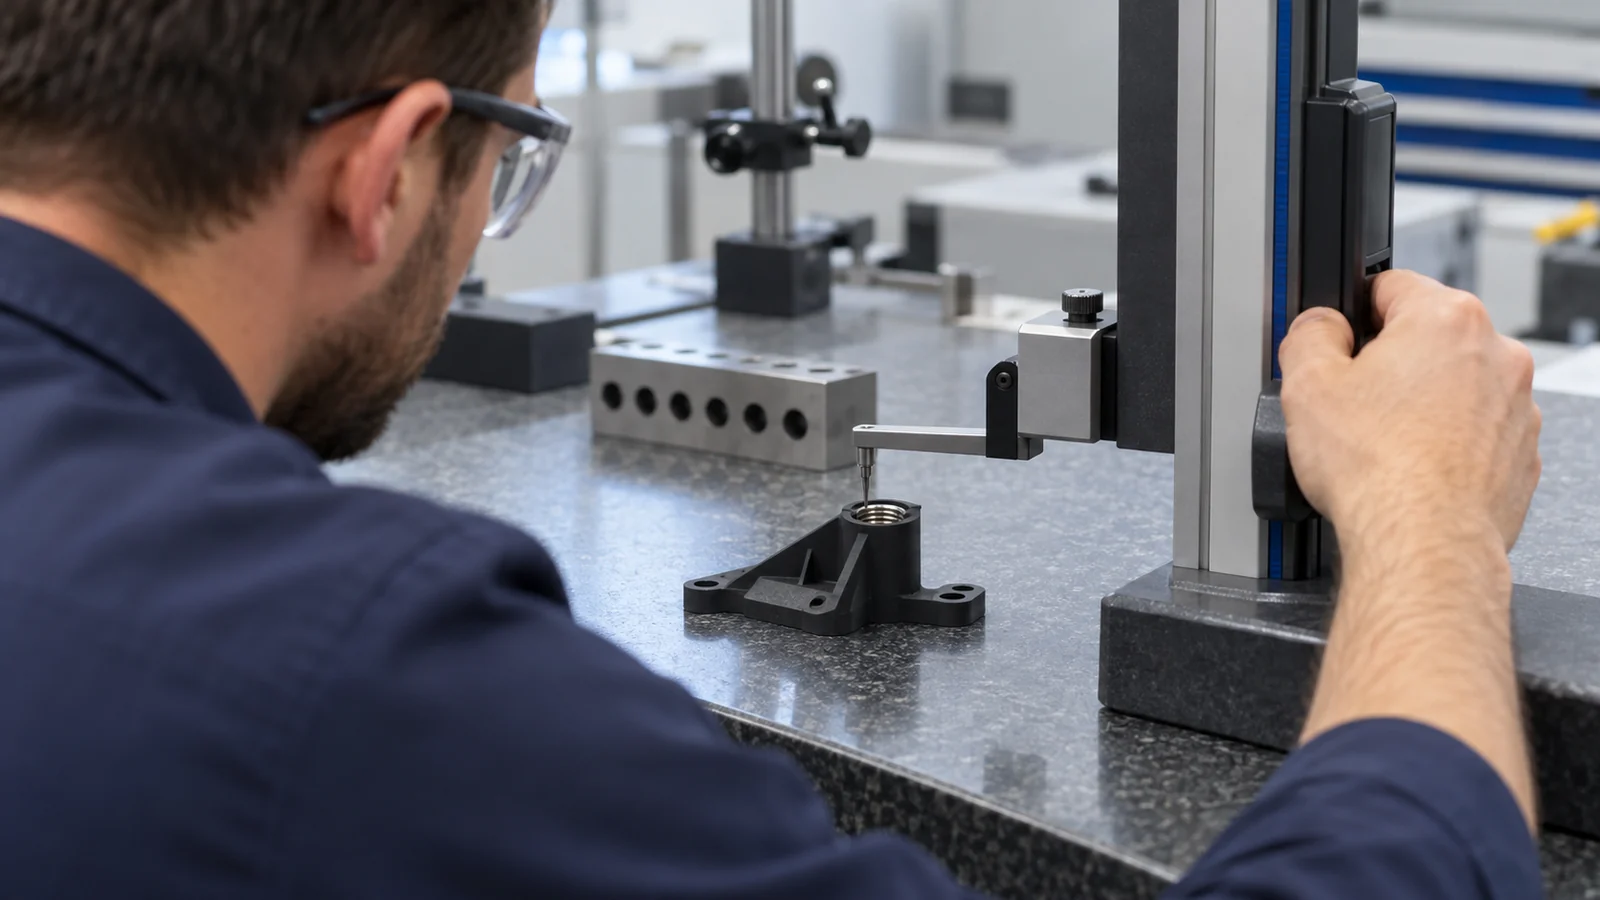
Enthält das Design elektrische oder sensorische Komponenten, sind Steckerzugang und Kabelaustrittspfade als Teil der Hüllgeometrie des Formteils zu schützen. Der Kunststoff sollte Komponenten positionieren und schützen, ohne Drähte einzuklemmen oder die Wartung unnötig zu erschweren.
Gegossene Geometrie bewusst einsetzen
Der Spritzguss begünstigt Geometrien, die vorhersehbar füllen, nachdrücken, kühlen und entformen. Entformungsschrägen, Rippen, Verstärkungsrippen und lokale Wandstärken sollten den funktionalen Lastpfad stützen und zugleich eine schadensfreie Entformung ermöglichen. Eine scharfe Innenkante an einem hoch belasteten Rippenfuß kann Spannungen konzentrieren; ein übermäßig dicker Dome kann Kühl- und Oberflächenprobleme verursachen. Keines der beiden Probleme wird durch zusätzliches Material an allen Stellen gelöst.
Ist eine Metall-Kunststoff-Integration erforderlich, ist zwischen einem strukturellen Einsatz und einem dekorativen oder positionierenden Einsatz zu unterscheiden. Der Einsatz kann ein Gewinde oder eine Lagerfläche bereitstellen, doch das umgebende Polymer benötigt weiterhin ausreichende Länge und Geometrie, um Auszug, Verdrehung und lokale Rissbildung zu widerstehen. Ist der Einsatz elektrisch aktiv oder mit einem Sensor verbunden, sind Isolations- und Trennungsanforderungen getrennt von der mechanischen Halterung zu definieren.
Für eine kundenspezifische Kunststoffspritzguss Prüfung senden Sie nach Möglichkeit das Baugruppenmodell, nicht nur das isolierte Einzelteil. Benachbarte Komponenten zeigen Kabelwege, Kollisionsräume und die tatsächliche Bezugskette auf.
Die Aufgabe validieren, nicht nur die Zeichnung
Die Maßprüfung bestätigt gemessene Merkmale zu einem Zeitpunkt und unter einer Bedingung. Sie belegt nicht, dass der Endeffektor seine Position über einen Arbeitszyklus hinweg hält. Die Validierung sollte die kritischen Merkmale der Zeichnung mit der Roboteraufgabe und den Folgen von Abweichungen verknüpfen.
- Definieren Sie die Aufgabenhülle: Nutzlast, Beschleunigung, Orientierung, Zyklusfrequenz, Umgebung und Wartungsintervall.
- Identifizieren Sie kritische Schnittstellen: Flanschbezüge, Tool Center Point, Sensorposition, Kabelaustritte und Freiflächen.
- Prüfen Sie repräsentative Formteile: einschließlich der Merkmale, deren Bewegung den Griff oder die Sensorik verändern könnte.
- Führen Sie Funktionstests durch: Wiederholgenauigkeit, Schlupf, Kollision und Veränderung nach Temperatur- oder Chemikalienexposition messen, wo relevant.
- Nachweise für Fehler prüfen: Verformung des Formteils von Lockerung der Befestigung, Verschleiß und Änderungen am Roboterprogramm unterscheiden.
Keine Lastangabe allein aus einem CAD-Modell ableiten. Das Ergebnis hängt von Harztyp, Faserorientierung bei Verstärkung, Geometrie, Montage, Temperatur und Zyklushistorie ab. Sind diese Eingangsgrößen nicht festgelegt, ist das Ergebnis als zu verifizierende Designhypothese zu behandeln.
| Bauteilfunktion | Priorität der Kontrolle | Nützlicher Validierungsnachweis |
|---|---|---|
| Struktureller Finger oder Halter | Durchbiegung, Spannung an der Wurzel, Halt der Befestigung | Funktionslast- und Zyklustest |
| Sensor- oder Kamerahalterung | Bezugsposition, Vibration, Sichtfeld | Ausrichtungsprüfung vor und nach Bewegung |
| Schutzabdeckung oder Kabelkanal | Freiraum, Stoß, Kabelverschleiß, Zugänglichkeit für Wartung | Kollisions- und Wegeprüfung in der Gesamtbaugruppe |
FAQ
Kann jedes Bauteil des Roboter-Endeffektors aus Kunststoff gespritzt werden?
Nein. Das Bauteil muss seine strukturellen, thermischen, Verschleiß- und Präzisionsanforderungen in der gewählten Werkstoffsorte und Geometrie erfüllen. Hochbelastete Schnittstellen können Einsätze oder eine andere Konstruktion erfordern.
Soll ich nur die CAD-Daten des Bauteils senden?
Senden Sie das Bauteil und, sofern verfügbar, die angrenzende Baugruppe. Der vollständige Kontext hilft, Bezüge, Kabel, Werkzeugzugang, Kollisionsfreiraum und die Lastübertragung des Bauteils zu beurteilen.
Was ist beim Ersetzen eines Metallbauteils des Endeffektors am wichtigsten?
Beginnen Sie mit dem tatsächlichen Lastpfad, der Steifigkeitsanforderung, den Montagebezügen, der Temperatur und dem Bewegungszyklus. Vergleichen Sie das Verhalten des fertigen Bauteils – nicht nur Materialdatenblätter – und validieren Sie das gespritzte Design in der Roboteraufgabe.