
Các bộ phận bộ phận tác động cuối robot đúc phun có thể hoạt động khi hình học của linh kiện, đường truyền tải và điều kiện vận hành phù hợp với loại nhựa và phương án khuôn đã chọn. Quyết định không phải là “nhựa hay kim loại” một cách trừu tượng. Vỏ che camera, dẫn hướng cáp, giá đỡ cảm biến, ngón kẹp và nắp thay dụng cụ chịu các tải trọng khác nhau và có hậu quả khác nhau khi chúng bị uốn cong hoặc mài mòn. Trước tiên hãy phân loại chi tiết theo chức năng, sau đó xác định kích thước và giao diện nào phải giữ ổn định trong chuyển động thực tế của robot.
Tách bộ phận tác động cuối thành các bộ phận chức năng
Bộ phận tác động cuối là một cụm lắp ráp, không phải một lựa chọn vật liệu đơn lẻ. Các bộ phận của nó có thể bao gồm tấm kết cấu, ngón kẹp, vỏ bảo vệ, giá đỡ cảm biến, dẫn hướng cáp hoặc đệm tiếp xúc. Một số chủ yếu mang tính thẩm mỹ; số khác định vị dụng cụ hoặc phản ứng với gia tốc và lực kẹp. Nếu toàn bộ cụm được đánh giá như một “bàn tay robot” không phân biệt, một vỏ che rủi ro thấp có thể chi phối việc đánh giá trong khi một đặc điểm định vị nhỏ lại nhận được quá ít sự chú ý.
Hãy lập một sơ đồ chức năng đơn giản: chi tiết tiếp xúc với gì, định vị gì, bảo vệ gì và truyền tải trọng nào. Đánh dấu mọi đặc điểm ảnh hưởng đến điểm tâm dụng cụ, trường nhìn của cảm biến, khả năng gắp lặp lại hoặc khoảng hở với thiết bị lân cận. Đó là những đặc điểm cần bảo vệ trong khuôn và kế hoạch kiểm tra.
Quy trình đúc phun cho robot trang là điểm vào ở cấp ứng dụng. Đánh giá ở cấp linh kiện nên thu hẹp thảo luận vào chức năng, cụm lắp ráp và hậu quả hư hỏng thực tế của bộ phận tác động cuối thay vì lặp lại tổng quan chung về robot.
Lập bản đồ đường truyền tải trước khi thay đổi vật liệu
Truy vết lực từ phôi qua ngón kẹp hoặc dụng cụ, qua ốc vít và giá đỡ, rồi trở về mặt bích robot. Sau đó bao gồm gia tốc và dừng: một chi tiết có thể chịu tải nhẹ khi kẹp nhưng chịu lực khác khi tay máy đổi hướng. Nếu đường truyền tải đi qua thành mỏng, công xôn dài hoặc gờ có hỗ trợ hạn chế, chỉ chuyển sang loại nhựa nghe có vẻ bền hơn có thể không giải quyết được vấn đề thiết kế.
Đối với chi tiết đúc, chuyển tiếp thành, gân, gờ và lỗ mở quyết định cách phân bố vật liệu và cách chi tiết nguội. Các tiết diện không đều có thể làm tăng co ngót vi sai hoặc biến dạng, có thể làm dịch chuyển mặt lắp hoặc datum cảm biến. Giữ gân kết nối với thành chịu tải, tránh nhảy độ dày đột ngột khi có thể, và xem xét đường phân khuôn và vị trí cổng so với các bề mặt cần giữ chính xác.
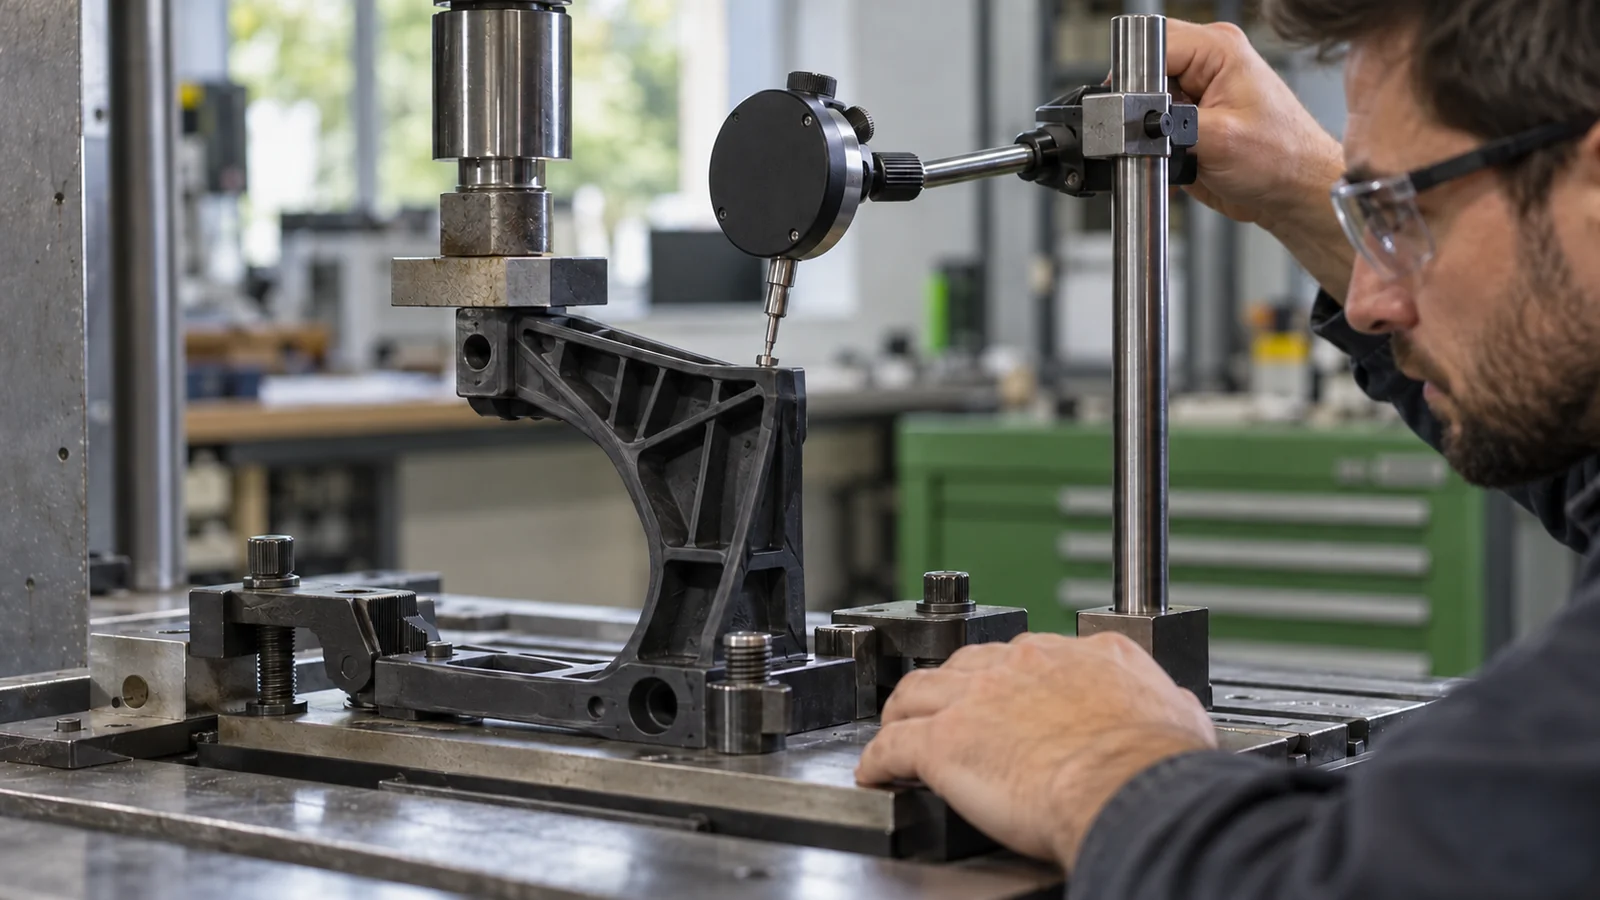
Lựa chọn vật liệu phải phản ánh nhiệt độ, tiếp xúc hóa chất, va đập, độ cứng, từ biến dưới tải duy trì và mài mòn. Việc lựa chọn nhựa kỹ thuật không thay thế cho đánh giá ở cấp mác vật liệu: gia cường, điều kiện hóa, định hướng và hình học đều có thể thay đổi hành vi của chi tiết thành phẩm.
Bảo vệ datum, ốc vít và căn chỉnh cảm biến
Dụng cụ cho robot thường phụ thuộc vào một vài giao diện nhỏ hơn là vào hình dạng bên ngoài. Một giá đỡ đúc có thể vừa với mặt bích nhưng vẫn làm lệch cảm biến nếu sơ đồ định vị chỉ dựa vào khe hở của vít. Hãy xác định các datum chính, trình tự xiết chặt và hướng mà cụm lắp ráp được kỳ vọng sẽ ăn khớp. Nếu sử dụng miếng chèn kim loại, hãy chỉ rõ vị trí và góc xoay của nó so với các datum đó; không giả định rằng miếng chèn sẽ luôn được định vị hoàn hảo mà không có thiết kế khuôn được kiểm soát và phương pháp kiểm tra.
Các trụ lắp vít cần đủ vật liệu xung quanh để chịu tải trọng lắp ráp mà không tạo ra vết lõm co ngót hoặc thành mỏng làm mất thẩm mỹ. Đối với việc bảo trì lặp lại, hãy cân nhắc xem ren, miếng chèn hay một chi tiết mài mòn có thể thay thế là hợp lý hơn. Mỗi lựa chọn thay đổi yêu cầu về dụng cụ, lắp ráp và sửa chữa, vì vậy hãy quyết định trước khi hình học nguyên mẫu bị cố định.
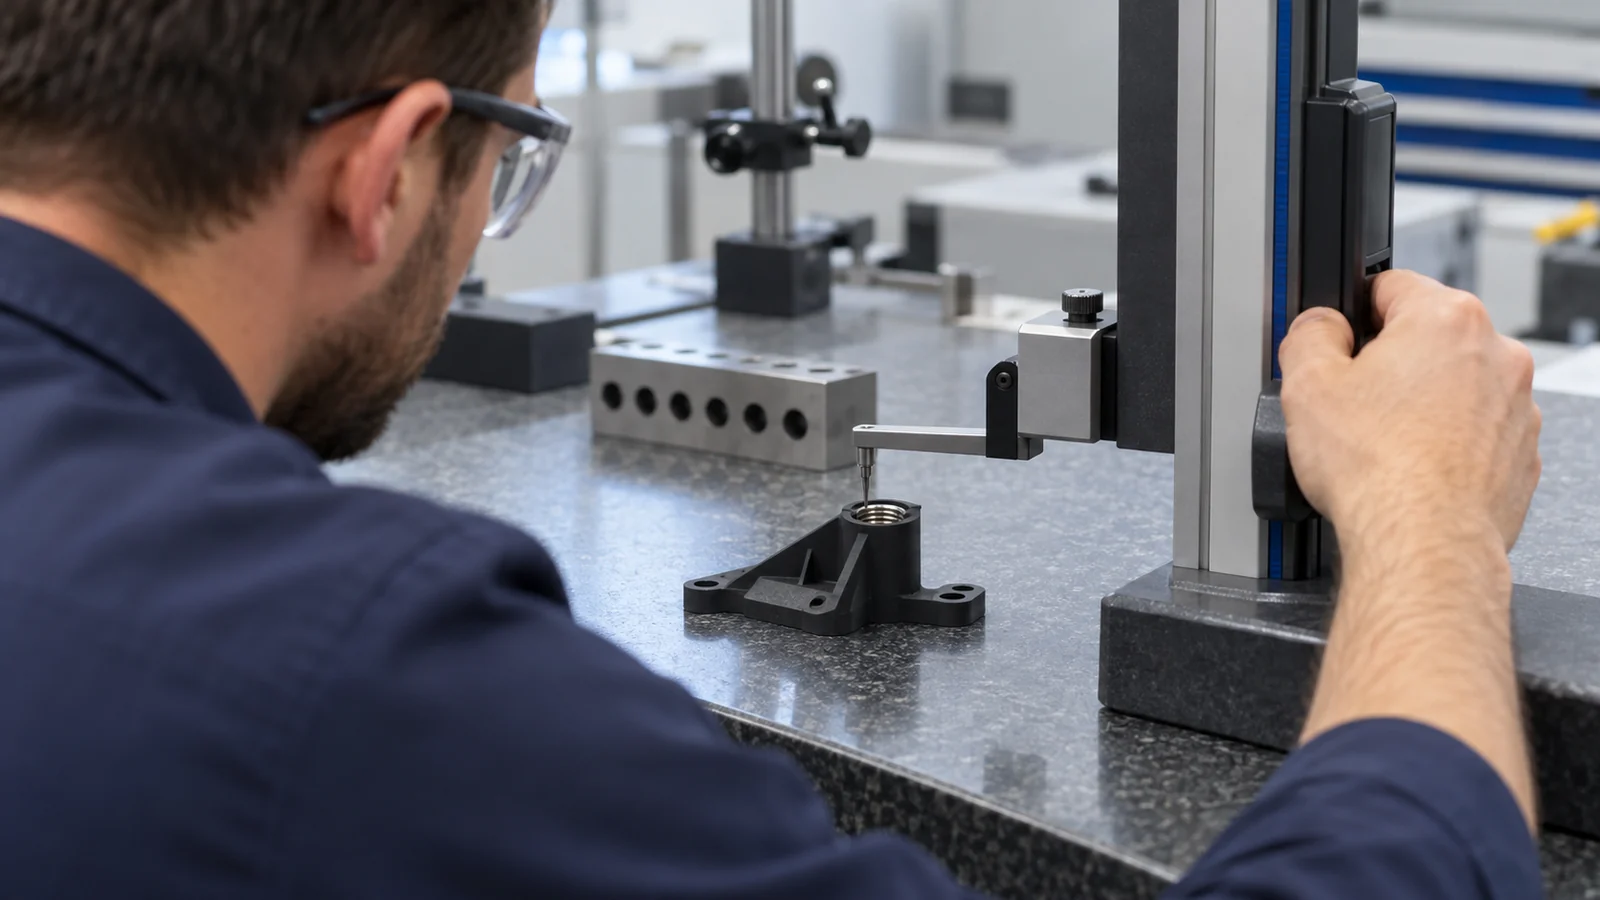
Khi thiết kế bao gồm phần cứng điện hoặc cảm biến, hãy bảo vệ lối tiếp cận đầu nối và đường thoát cáp như một phần của đường bao chi tiết đúc. Nhựa cần định vị và bảo vệ các linh kiện mà không kẹp dây hoặc khiến việc bảo trì trở nên khó khăn không cần thiết.
Sử dụng hình học đúc một cách có chủ đích
Ép phun tưởng thưởng cho hình học có thể điền đầy, nén chặt, làm nguội và tháo khuôn một cách dự đoán được. Độ dốc, gân, gân gia cường và độ dày cục bộ cần hỗ trợ đường truyền tải chức năng đồng thời cho phép chi tiết được đẩy ra mà không bị hư hại. Một góc trong nhọn tại chân chịu tải cao có thể tập trung ứng suất; một trụ quá dày có thể tạo ra vấn đề về làm nguội và ngoại quan. Cả hai vấn đề đều không được giải quyết bằng cách thêm vật liệu ở mọi nơi.
Khi cần tích hợp kim loại với nhựa, hãy phân biệt miếng chèn kết cấu với miếng chèn trang trí hoặc định vị. Miếng chèn có thể mang ren hoặc bề mặt ổ trục, nhưng polyme xung quanh vẫn cần đủ chiều dài và hình học để chống tuột, xoay và nứt cục bộ. Nếu miếng chèn có hoạt động điện hoặc được kết nối với cảm biến, hãy xác định yêu cầu cách điện và cách ly riêng biệt với yêu cầu giữ cơ học.
Đối với một đúc phun nhựa đánh giá tùy chỉnh, hãy gửi mô hình cụm lắp ráp nếu có thể, không chỉ chi tiết riêng lẻ. Các linh kiện lân cận cho thấy đường đi của cáp, đường bao va chạm và chuỗi datum thực tế.
Kiểm chứng nhiệm vụ, không chỉ bản vẽ
Kiểm tra kích thước xác nhận các đặc điểm đo được tại một thời điểm và điều kiện. Nó không chứng minh rằng bộ phận tác động cuối sẽ duy trì vị trí qua một chu kỳ làm việc. Việc xác nhận giá trị cần liên kết các đặc điểm quan trọng trên bản vẽ với nhiệm vụ của robot và hậu quả của sự biến thiên.
- Xác định đường bao nhiệm vụ: tải trọng, gia tốc, hướng, tần suất chu kỳ, môi trường và khoảng thời gian bảo trì.
- Xác định các giao diện quan trọng: datum mặt bích, điểm tâm dụng cụ, vị trí cảm biến, lối thoát cáp và bề mặt khe hở.
- Kiểm tra các chi tiết đúc đại diện: bao gồm các đặc điểm mà sự dịch chuyển của chúng có thể thay đổi khả năng kẹp hoặc cảm biến.
- Chạy thử nghiệm chức năng: đo độ lặp lại, độ trượt, va chạm và sự thay đổi sau khi tiếp xúc với nhiệt độ hoặc hóa chất khi có liên quan.
- Xem xét bằng chứng hư hỏng: phân biệt biến dạng của chi tiết đúc với sự lỏng của ốc vít, mài mòn và thay đổi chương trình robot.
Không tuyên bố định mức tải chỉ từ một mô hình CAD. Kết luận phụ thuộc vào cấp nhựa, hướng sợi nếu có gia cường, hình học, lắp ráp, nhiệt độ và lịch sử chu kỳ. Khi các đầu vào đó chưa được cố định, hãy coi kết quả là một giả thuyết thiết kế cần kiểm chứng.
| Chức năng của chi tiết | Ưu tiên kiểm soát | Bằng chứng kiểm chứng hữu ích |
|---|---|---|
| Ngón tay hoặc giá đỡ kết cấu | Độ võng, ứng suất tại chân, khả năng giữ ốc vít | Kiểm tra tải trọng chức năng và chu kỳ |
| Giá đỡ cảm biến hoặc camera | Vị trí chuẩn, độ rung, trường nhìn | Kiểm tra căn chỉnh trước và sau khi chuyển động |
| Nắp bảo vệ hoặc dẫn hướng cáp | Khe hở, va đập, mài mòn cáp, khả năng tiếp cận bảo trì | Đánh giá va chạm và định tuyến trong toàn bộ cụm lắp ráp |
Câu hỏi thường gặp
Mọi bộ phận của bộ phận tác động cuối robot đều có thể được đúc bằng nhựa không?
Không. Bộ phận phải đáp ứng các yêu cầu về kết cấu, nhiệt, mài mòn và độ chính xác trong cấp vật liệu và hình học đã chọn. Các giao diện chịu tải cao có thể cần chèn hoặc kết cấu khác.
Tôi có nên chỉ gửi CAD của linh kiện không?
Hãy gửi linh kiện và, khi có sẵn, cả cụm lắp ráp lân cận. Ngữ cảnh đầy đủ giúp đánh giá các datum, cáp, khả năng tiếp cận dụng cụ, khe hở va chạm và cách bộ phận truyền tải.
Điều gì quan trọng nhất khi thay thế một bộ phận tác động cuối bằng kim loại?
Bắt đầu với đường truyền tải thực tế, yêu cầu độ cứng, datum lắp đặt, nhiệt độ và chu kỳ chuyển động. So sánh hành vi của thành phẩm—không chỉ dựa trên bảng dữ liệu vật liệu—và xác thực thiết kế đúc trong tác vụ robot.