
Enjeksiyonla kalıplanmış robot uç efektör parçaları, bileşenin geometrisi, yük yolu ve servis koşulları seçilen reçine ve takım yolu ile uyumlu olduğunda çalışabilir. Karar, soyut anlamda “plastik mi metal mi” değildir. Bir kamera muhafazası, kablo kılavuzu, sensör braketi, tutucu parmak ve takım değiştirme kapağı farklı yükler taşır ve esnediklerinde veya aşındıklarında farklı sonuçlar doğurur. Parçayı önce işlevine göre sınıflandırın, ardından robotun gerçek hareketi sırasında hangi boyutların ve arayüzlerin sabit kalması gerektiğini belirleyin.
Uç efektörü işlevsel parçalara ayırın
Bir uç efektör tek bir malzeme seçimi değil, bir montajdır. Parçaları arasında yapısal bir plaka, parmak, koruyucu kapak, sensör yuvası, kablo kılavuzu veya temas yastığı bulunabilir. Bazıları çoğunlukla kozmetiktir; diğerleri bir takımı konumlandırır veya ivmeye ve tutma kuvvetine tepki verir. Tüm montaj tek bir ayrıştırılmamış “robot eli” olarak değerlendirilirse, düşük riskli bir kapak incelemeye hâkim olabilirken küçük bir konumlandırma özelliği çok az dikkat çekebilir.
Basit bir işlev haritası yapın: bileşen neye temas ediyor, neyi konumlandırıyor, neyi koruyor ve hangi yükü aktarıyor. Takım merkez noktasını, sensör görüş alanını, tekrarlanabilir alımı veya yakındaki ekipmanla açıklığı etkileyen her özelliği işaretleyin. Kalıpta ve muayene planında korunması gereken özellikler bunlardır.
Sitenin robotik enjeksiyon kalıplama sayfa uygulama düzeyindeki giriş noktasıdır. Bileşen düzeyindeki bir inceleme, robotik hakkında genel bir genel bakışı tekrarlamak yerine tartışmayı gerçek uç efektör işlevine, montaja ve arıza sonucuna daraltmalıdır.
Malzemeyi değiştirmeden önce yük yolunu haritalandırın
Kuvveti iş parçasından parmak veya takım üzerinden, bağlantı elemanları ve braketler üzerinden ve tekrar robot flanşına doğru izleyin. Ardından ivme ve durmayı dahil edin: bir parça tutma sırasında hafif yüklü olabilir ancak kol yön değiştirdiğinde farklı bir kuvvet görebilir. Yük yolu ince duvarlardan, uzun konsollardan veya sınırlı desteğe sahip bir çıkıntıdan geçiyorsa, yalnızca daha güçlü görünen bir reçineye geçmek tasarım sorununu çözmeyebilir.
Kalıplanmış parçalar için duvar geçişleri, kaburgalar, çıkıntılar ve açıklıklar malzemenin nasıl dağıldığını ve parçanın nasıl soğuduğunu belirler. Düzensiz kesitler farklı büzülmeyi veya distorsiyonu artırabilir; bu da montaj yüzeylerini veya sensör datums'larını kaydırabilir. Kaburgaları yük taşıyan duvarlara bağlı tutun, mümkün olduğunca ani kalınlık sıçramalarından kaçının ve ayırma çizgisi ile yolluk konumunu doğru kalması gereken yüzeylere göre inceleyin.
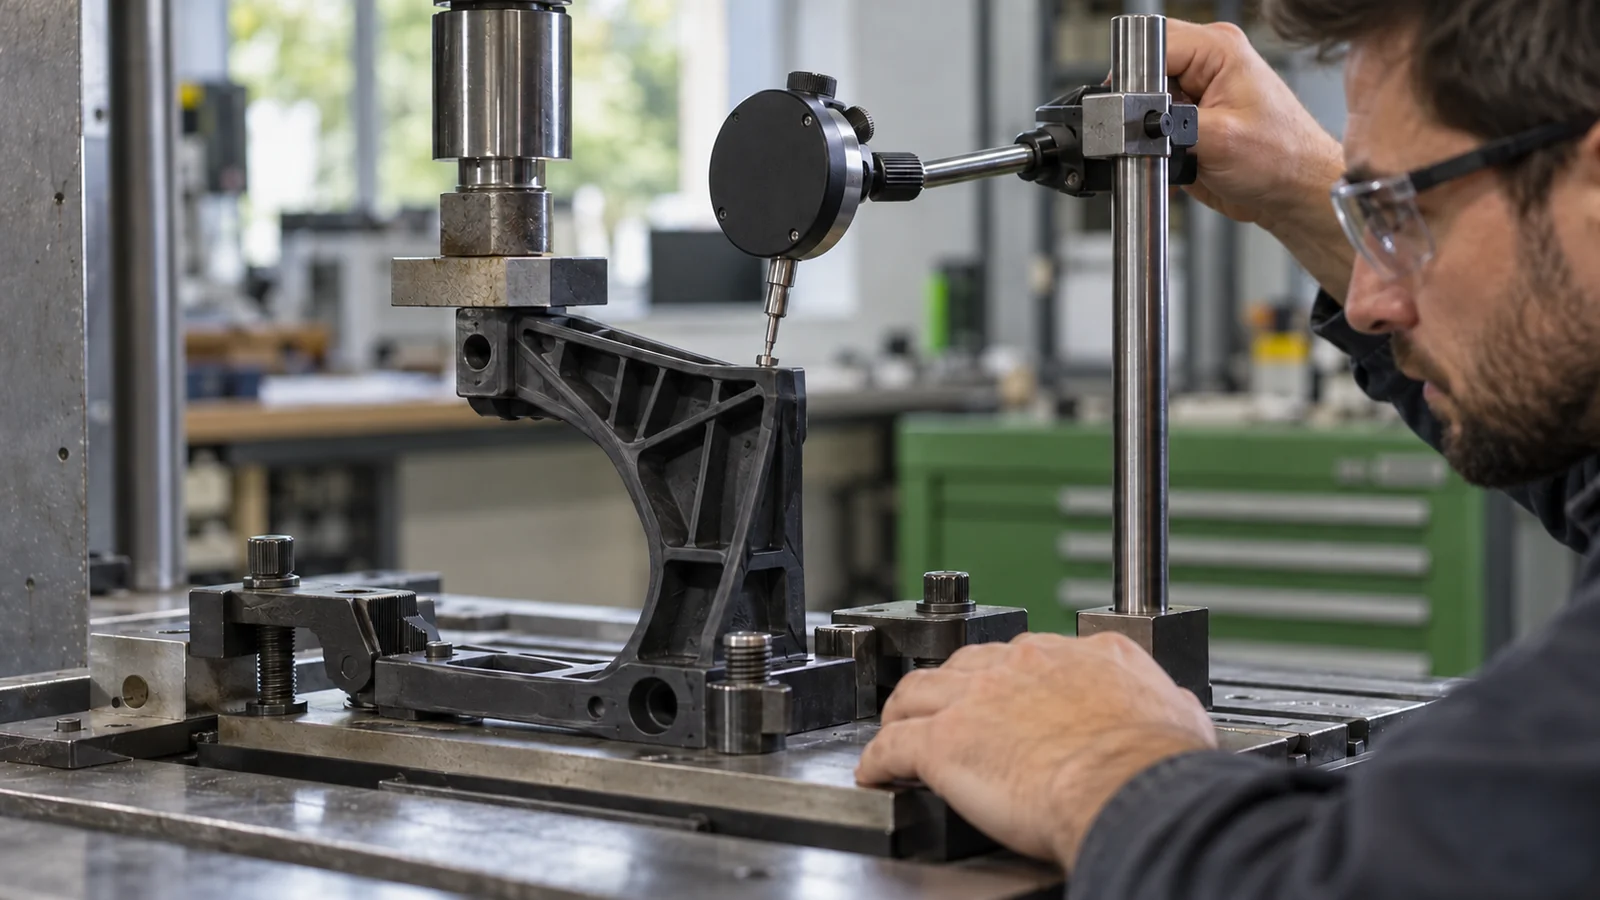
Malzeme seçimi sıcaklığı, kimyasal maruziyeti, darbeyi, sertliği, sürekli yük altında sünmeyi ve aşınmayı yansıtmalıdır. mühendislik plastikleri seçimi sınıf düzeyinde bir incelemenin yerini tutmaz: takviye, koşullandırma, yönlenme ve geometri, bitmiş parça davranışının tümünü değiştirebilir.
Datums, bağlantı elemanları ve sensör hizalamasını koruyun
Robot takımları çoğu zaman dış şekilden ziyade birkaç küçük arayüze bağlıdır. Kalıplanmış bir braket flanşa oturabilir ancak konumlandırma şeması yalnızca vida boşluğuna dayanıyorsa sensörü yine de kaydırabilir. Birincil dataları, sabitleme sırasını ve montajın oturması beklenen yönü tanımlayın. Metal bir insert kullanılıyorsa, bu datalara göre konumunu ve dönüşünü belirtin; kontrollü bir kalıp tasarımı ve muayene yöntemi olmadan insertin kusursuz konumda kalacağını varsaymayın.
Bağlantı elemanı yuvaları, çökme izi veya ince kozmetik duvar oluşturmadan montaj yüküne dayanacak yeterli çevre malzemesine ihtiyaç duyar. Tekrarlanan servis için dişlerin, insertlerin veya değiştirilebilir bir aşınma bileşeninin daha mantıklı olup olmadığını değerlendirin. Her seçim takım, montaj ve onarım gereksinimlerini değiştirir; bu nedenle prototip geometrisi sabitlenmeden önce karar verin.
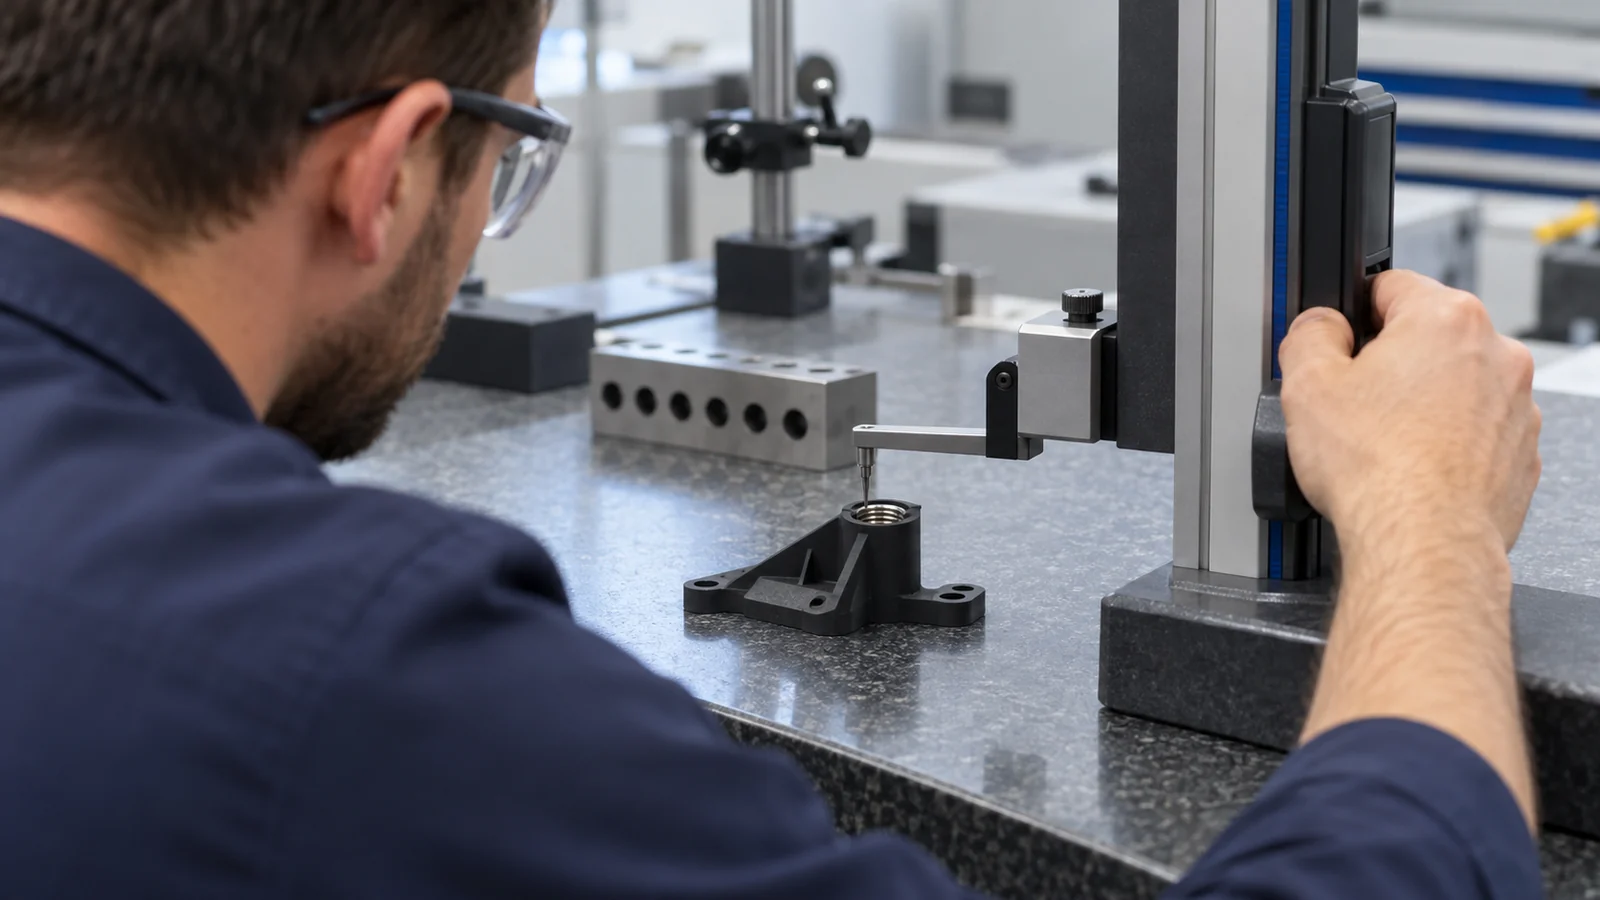
Tasarım elektriksel veya algılama donanımı içeriyorsa, konnektör erişimini ve kablo çıkış yollarını kalıplanmış parça zarfının bir parçası olarak koruyun. Plastik, kabloları sıkıştırmadan veya bakımı gereksiz yere zorlaştırmadan bileşenleri konumlandırmalı ve korumalıdır.
Kalıplanmış geometriyi bilinçli kullanın
Enjeksiyonla kalıplama, öngörülebilir şekilde dolan, paketlenen, soğuyan ve çıkan geometriyi ödüllendirir. Çekme açısı, kaburgalar, köşe takviyeleri ve yerel kalınlık, parçanın hasar görmeden çıkmasına izin verirken fonksiyonel yük yolunu desteklemelidir. Yüksek yüklü bir kökteki keskin iç köşe gerilmeyi yoğunlaştırabilir; aşırı kalın bir yuva soğuma ve görünüm sorunu yaratabilir. Her iki sorun da her yere malzeme ekleyerek çözülmez.
Metal-plastik entegrasyonu gerektiğinde, yapısal bir inserti dekoratif veya konumlandırma insertinden ayırt edin. Insert bir diş veya yatak yüzeyi taşıyabilir, ancak çevreleyen polimerin yine de çekilmeye, dönmeye ve yerel çatlamaya direnmek için yeterli uzunluğa ve geometriye ihtiyacı vardır. Insert elektriksel olarak aktifse veya bir sensöre bağlıysa, yalıtım ve izolasyon gereksinimlerini mekanik tutmadan ayrı olarak tanımlayın.
Özel bir plastik enjeksiyon kalıplama inceleme için mümkünse yalnızca izole parçayı değil, montaj modelini gönderin. Komşu bileşenler kablo yollarını, çarpışma zarflarını ve gerçek datalar zincirini ortaya koyar.
Çizimi değil, görevi doğrulayın
Boyutsal muayene, ölçülen özellikleri tek bir zamanda ve koşulda doğrular. Uç efektörün bir çalışma çevrimi boyunca konumunu koruyacağını kanıtlamaz. Doğrulama, çizimin kritik özelliklerini robot görevine ve varyasyonun sonuçlarına bağlamalıdır.
- Görev zarfını tanımlayın: yük, ivme, yönelim, çevrim sıklığı, ortam ve bakım aralığı.
- Kritik arayüzleri belirleyin: flanş dataları, takım merkez noktası, sensör konumu, kablo çıkışları ve boşluk yüzeyleri.
- Temsili kalıplanmış parçaları inceleyin: hareketi kavramayı veya algılamayı değiştirebilecek özellikleri dahil edin.
- Fonksiyonel denemeler yapın: tekrarlanabilirlik, kayma, çarpışma ve ilgili durumlarda sıcaklık veya kimyasal maruziyet sonrası değişimi ölçün.
- Arıza kanıtlarını inceleyin: kalıplanmış parça deformasyonunu bağlantı elemanı gevşemesinden, aşınmadan ve robot programı değişikliklerinden ayırt edin.
Yalnızca bir CAD modeline dayanarak yük sınıfı iddia etmeyin. Sonuç; reçine sınıfına, takviyeli ise elyaf yönüne, geometriye, montaja, sıcaklığa ve çevrim geçmişine bağlıdır. Bu girdiler sabit değilse sonucu doğrulanması gereken bir tasarım hipotezi olarak ele alın.
| Parça işlevi | Kontrol önceliği | Faydalı doğrulama kanıtı |
|---|---|---|
| Yapısal parmak veya braket | Sehim, kök gerilmesi, bağlantı elemanı tutma | Fonksiyonel yük ve çevrim testi |
| Sensör veya kamera montajı | Referans konumu, titreşim, görüş alanı | Hareket öncesi ve sonrası hizalama kontrolü |
| Koruyucu kapak veya kablo kılavuzu | Açıklık, darbe, kablo aşınması, servis erişimi | Tam montajda çarpışma ve güzergâh incelemesi |
SSS
Her robot uç efektör parçası plastikten kalıplanabilir mi?
Hayır. Parça, seçilen malzeme sınıfında ve geometride yapısal, termal, aşınma ve hassasiyet gereksinimlerini karşılamalıdır. Yüksek yüklü arayüzlerde insert veya farklı bir yapı gerekebilir.
Sadece bileşen CAD'ini mi göndermeliyim?
Bileşeni ve mevcut olduğunda komşu montajı gönderin. Tam bağlam; dataları, kabloları, takım erişimini, çarpışma açıklığını ve parçanın yükü nasıl aktardığını değerlendirmeye yardımcı olur.
Metal bir uç efektör parçasını değiştirirken en çok ne önemlidir?
Gerçek yük yolu, sertlik gereksinimi, montaj dataları, sıcaklık ve hareket çevrimiyle başlayın. Yalnızca malzeme veri sayfalarını değil, bitmiş parça davranışını karşılaştırın ve kalıplanmış tasarımı robot görevinde doğrulayın.