
Le surmoulage de câbles pour robots est surtout utile au niveau d'une terminaison ou d'une transition définie, et non sur la section qui doit fléchir et se tordre pendant le mouvement du robot. Une gaine moulée plus volumineuse ne réduit pas automatiquement les défaillances de câbles. Si elle déplace le point de courbure vers une limite courte et rigide, le conducteur ou la gaine peut encore se fatiguer là où le câble souple sort du surmoulage. Commencez par localiser la véritable zone de défaillance et cartographier le mouvement avant de modifier la géométrie moulée.
Identifiez d'abord l'emplacement de la défaillance
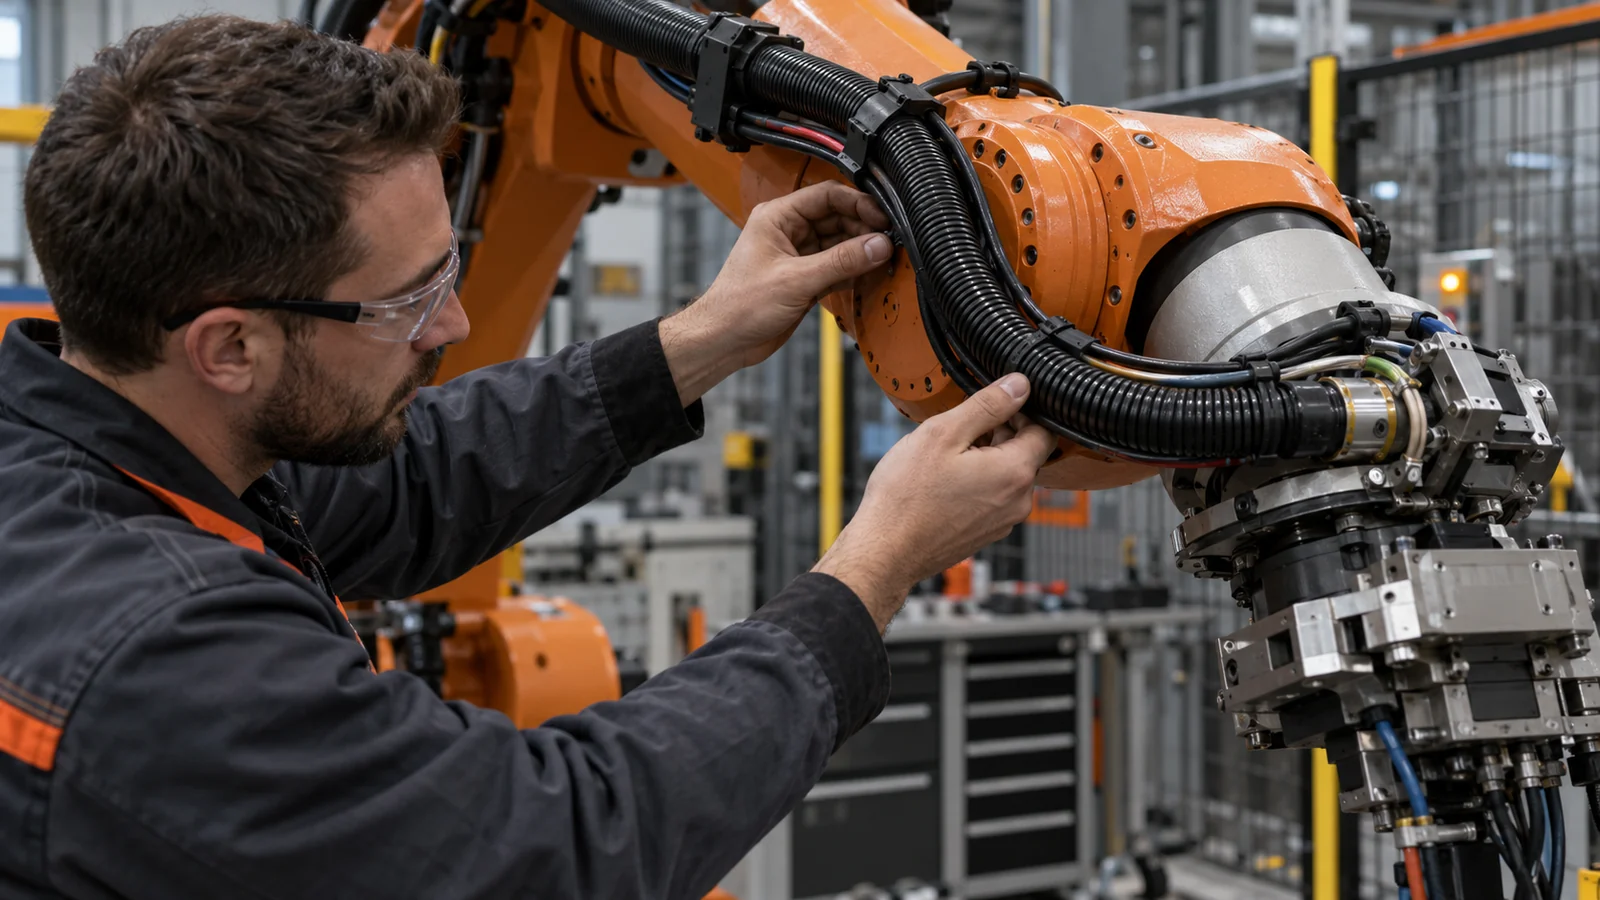
Avant de reconcevoir une gaine, inspectez où le câble défaillit et comment il a été installé. Une rupture de conducteur près de la terminaison, une fissure de la gaine extérieure, un connecteur arraché et une abrasion plus loin le long du bras indiquent des causes différentes. Notez l'axe du robot, le cheminement du câble, la direction de courbure, la torsion, les positions des colliers et si la défaillance suit un mouvement ou une orientation d'outil particuliers.
La transition moulée doit répondre à la charge qu'elle subit réellement. Elle peut aider à protéger une terminaison lors de la manipulation ou à réduire un changement brusque de support, mais elle ne peut pas corriger un câble inadapté, une course excessive, une collision ou un cheminement qui tord de façon répétée le même segment. Conservez les limites du fabricant de câbles pour la courbure et la torsion comme données de conception ; ne déduisez pas un rayon de courbure universel à partir de la pièce moulée seule.
Dans le cadre d'un moulage par injection pour la robotique projet, définissez le surmoulage de câbles comme un composant moulé autour d'une interface de câble ou de connecteur identifiée. Cela n'implique pas que le fournisseur de surmoulage fournisse le faisceau de câbles complet, la terminaison des conducteurs, les tests électriques ou le système de dress-pack du robot, sauf si ces services sont confirmés séparément.
Maintenez le câble en mouvement hors de la limite rigide
La région la plus sensible est souvent le point où un câble souple sort d'une gaine moulée rigide. Si cette limite se situe directement à un endroit de courbure ou de torsion répétée, la transition peut concentrer la contrainte au lieu de la répartir. Tracez l'enveloppe de mouvement complète du câble et marquez où il est fixé, où il peut bouger et où il doit rester protégé.
Utilisez le surmoulage pour soutenir la terminaison sans serrer le câble si fortement qu'il crée une nouvelle concentration de contraintes. Une transition progressive peut réduire les changements brusques de rigidité, mais la longueur et la forme appropriées dépendent de la construction du câble, du matériau de la gaine, du mouvement et du dégagement environnant. Vérifiez que le câble peut parcourir le chemin requis sans frotter contre le lien du robot, le capot ou les câbles voisins.
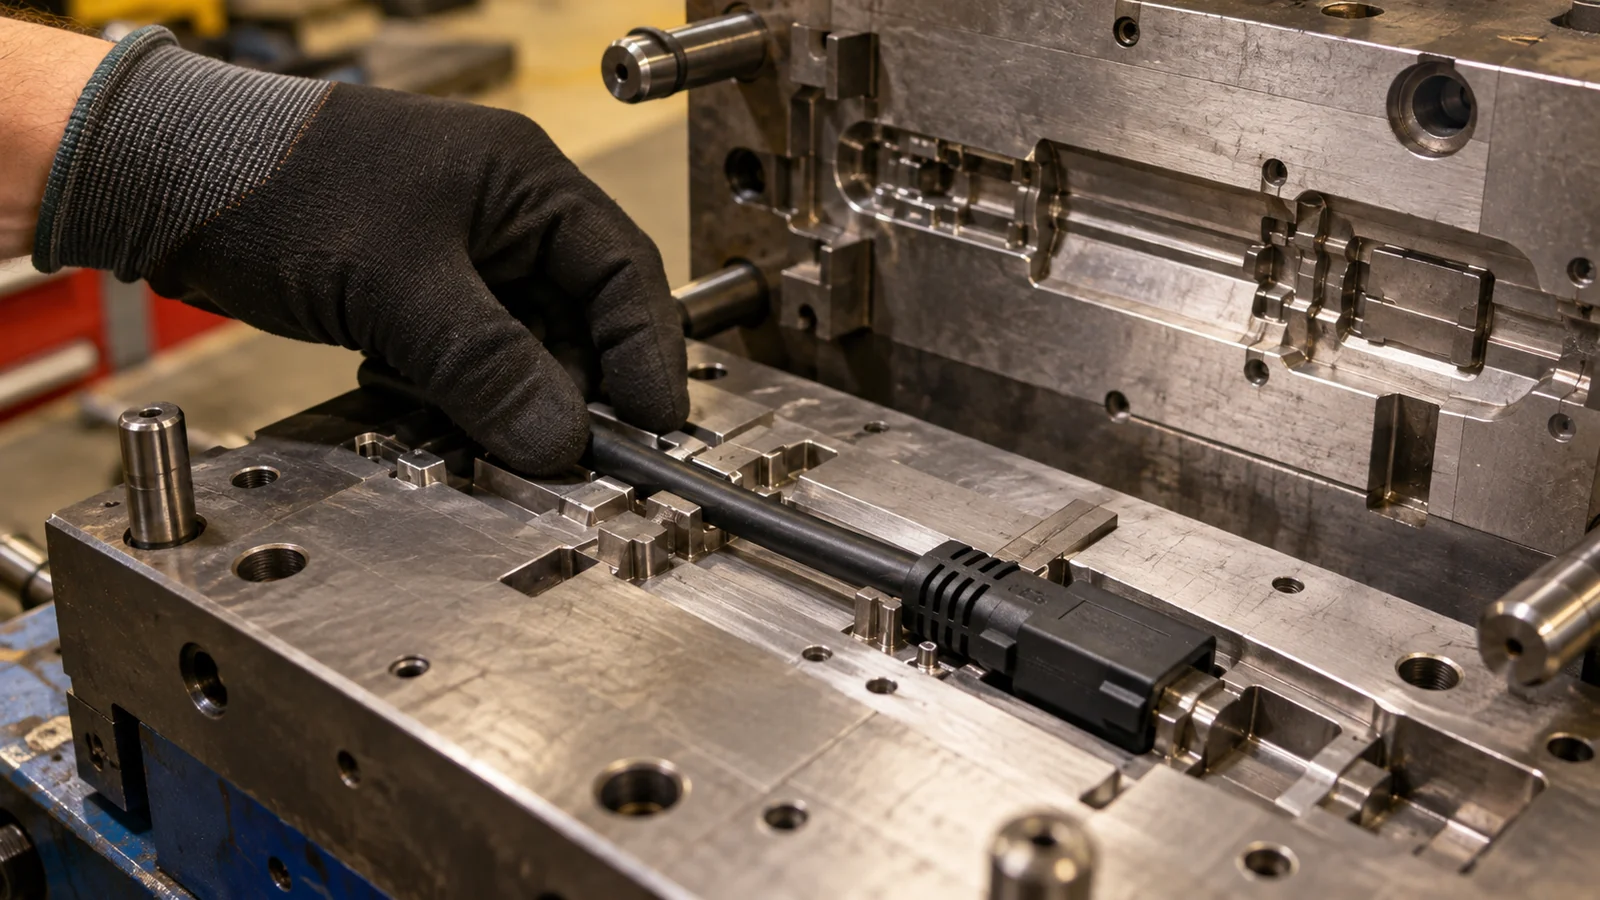
Pour l'étape de surmoulage par insertion, vérifiez si la gaine du câble tolère la température, la pression et le contact avec la résine de moulage. Le blindage, la géométrie du connecteur, la position du câble et toute isolation électrique requise doivent être compris avant la finalisation de l'outillage. Si la conception comprend une borne métallique ou un autre insert, examinez les moulage par injection sur insert considérations applicables en parallèle du surmoulage.
Concevez la transition moulée autour du câble
La rétention peut provenir de l'adhérence, d'une géométrie moulée ou d'une combinaison des deux, mais elle doit correspondre à la gaine du câble et à la terminaison. Ne présumez pas que le surmoulage se liera chimiquement à toutes les gaines. Une butée mécanique, un épaulement de connecteur ou un élément captif peut être nécessaire pour résister à l'arrachement, tandis qu'un bord tranchant mal placé peut endommager la gaine lors de la flexion.
Définissez la position du câble dans le moule à l'aide de repères de positionnement stables qui ne l'écrasent ni ne le déforment. La fermeture doit maîtriser la bavure sans entailler la gaine. Tenez compte de la façon dont l'air emprisonné s'échappe autour de l'insert et de la façon dont le câble peut être chargé et retiré sans perturber la position critique. Un processus reproductible dépend de la présentation constante du câble, et pas seulement d'une cavité qui semble correcte en CAO.
Spécifiez la résine et la construction du câble ensemble. La compatibilité, l'exposition à la température, la flexibilité, le contact chimique et la couleur ou l'identification requises influencent tous le choix. Le matériau et la géométrie doivent être examinés comme une seule interface ; l'appellation “ réduction de contrainte ” n'est pas une spécification de performance.
Testez l'assemblage complet avec son cheminement
Un essai de traction peut révéler une faiblesse de rétention, mais il ne représente pas le mouvement du robot. La validation doit utiliser le câble, le connecteur, la transition moulée, le matériel de routage et la séquence de mouvement prévus. Une gaine qui réussit un essai de traction axiale peut encore échouer sous une flexion répétée à la transition.
- Documentez la référence : photographiez le routage et marquez l'emplacement de défaillance observé.
- Vérifiez l'installation : confirmez l'emboîtement du connecteur, les colliers de câble et le mou disponible.
- Exécutez un mouvement représentatif : incluez les axes du robot et les orientations d'outil qui créent une flexion ou une torsion.
- Inspectez après les cycles : recherchez le blanchiment de la gaine, les fissures, l'arrachement, l'abrasion ou les changements de continuité des conducteurs.
- Répétez après exposition en service : ajoutez la température, le nettoyant, l'huile ou la condition de manipulation réels s'ils font partie de l'utilisation.
Définissez les critères d'acceptation avant l'essai : ce qui compte comme dommage de gaine, le mouvement admissible à la terminaison et si la continuité ou la performance du signal est mesurée. Un simple contrôle visuel réussi ne peut pas confirmer l'intégrité électrique.
| Problème observé | Première zone à inspecter | Éléments à recueillir |
|---|---|---|
| Rupture près de la sortie moulée | Transition de rigidité et point de flexion répété | Trajectoire de mouvement et emplacement de flexion |
| La gaine se déplace sur le câble | Compatibilité de la gaine et géométrie de rétention | Essai de traction et mouvement après cycles |
| Frottements de la gaine plus loin sur le parcours | Dégagement, position du collier et surface de frottement | Parcours complet de l'assemblage et marques d'usure |
Sachez quand un guide séparé est préférable
Le surmoulage est approprié lorsque la terminaison nécessite une transition de protection intégrée. Il ne s'agit pas de la même chose que d'acheminer un câble mobile le long du bras. Un clip ou un support séparé peut contrôler la trajectoire et maintenir le dégagement, tandis qu'une gaine moulée ne protège que la sortie locale. Certaines conceptions nécessitent les deux ; d'autres nécessitent un câble ou une stratégie d'acheminement différente avant d'envisager une fonction moulée.
Pour une revue de moulage, fournir les spécifications du câble et de la gaine, les plans du connecteur, le mouvement requis, la séquence d'installation, l'environnement et les preuves de défaillance observées. Cela est plus utile que de demander une “ décharge de traction plus robuste ” générique.”
FAQ
Le surmoulage peut-il empêcher un câble de robot de se rompre ?
Il peut améliorer le support au niveau d'une terminaison, mais il ne peut pas résoudre toutes les causes de fatigue. Identifier si la rupture provient de la flexion, de la torsion, de l'abrasion, de l'arrachement ou d'un câble inadapté, et valider le parcours complet.
La résine moulée adhérera-t-elle à la gaine du câble ?
Pas nécessairement. L'adhésion dépend de la gaine et du matériau de moulage exacts. Confirmez la compatibilité et utilisez une rétention mécanique lorsque l'interface l'exige.
La gaine doit-elle couvrir la section mobile du câble ?
Habituellement, la conception doit préserver la flexibilité requise du câble plutôt que d'immobiliser la zone de courbure active. Cartographiez le mouvement et respectez les limites du fournisseur de câble avant de définir la limite moulée.