
Robot cable overmolding is most useful at a defined termination or transition—not across the section that must flex and twist through the robot’s motion. A larger molded boot does not automatically reduce cable failures. If it moves the bend point to a short, stiff boundary, the conductor or jacket may still fatigue where the flexible cable exits the overmold. Start by locating the real failure zone and mapping the motion before changing the molded geometry.
Read the failure location first
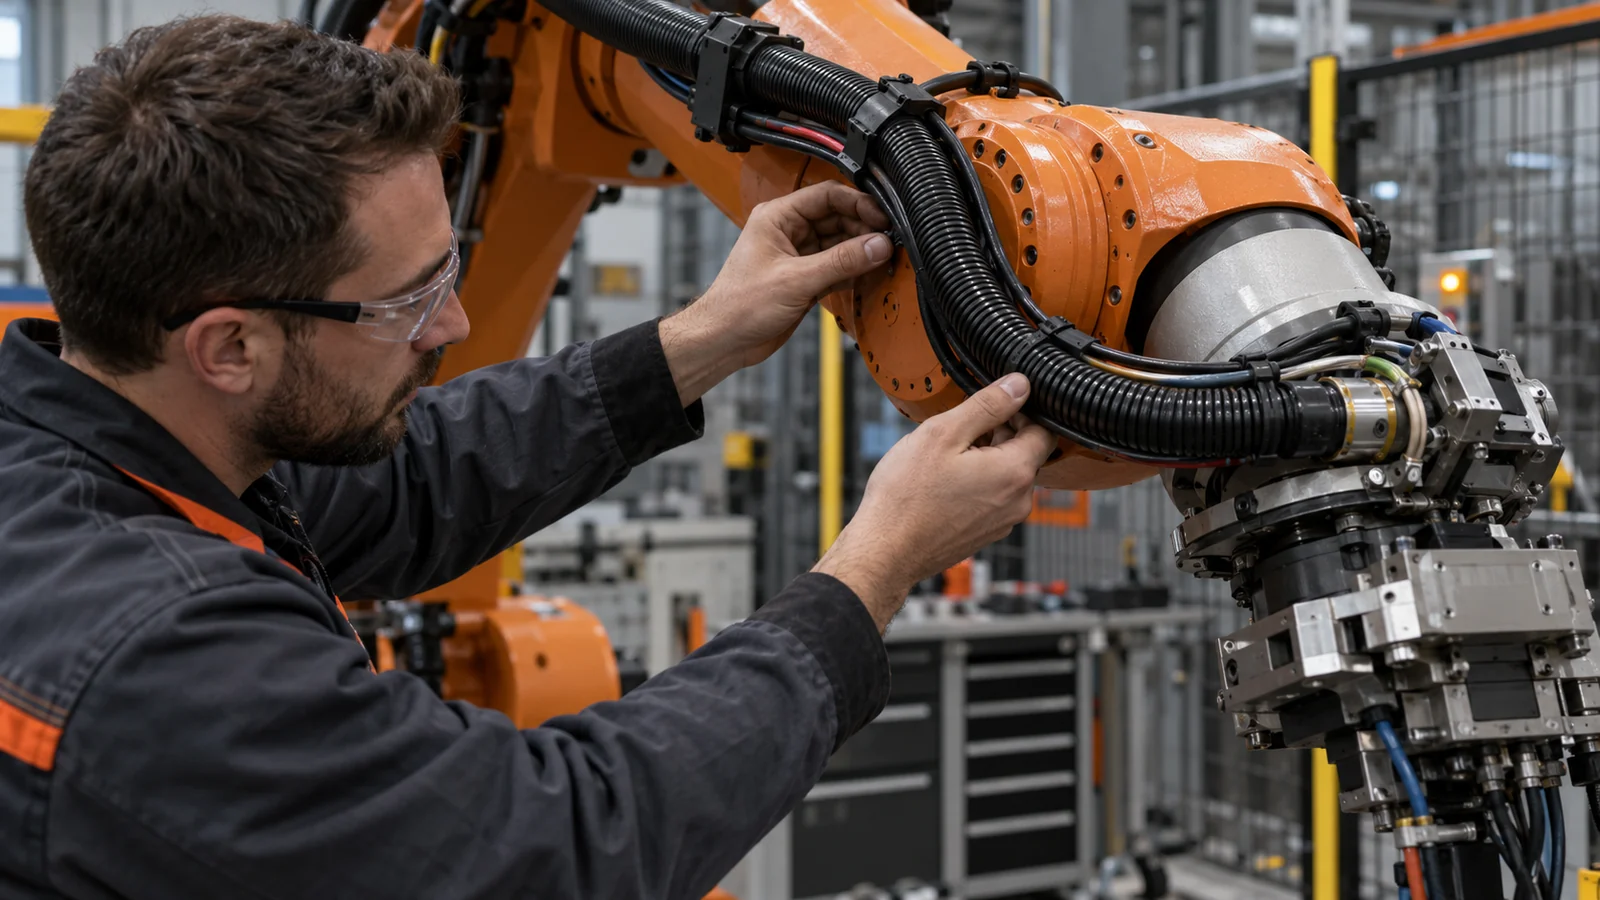
Before redesigning a boot, inspect where the cable fails and how it was installed. A conductor break near the termination, a split in the outer jacket, a pulled connector, and abrasion farther along the arm point to different causes. Record the robot axis, cable path, bend direction, torsion, clamp positions, and whether the failure follows a particular motion or tool orientation.
The molded transition should address the load it actually sees. It may help protect a termination from handling or reduce an abrupt change in support, but it cannot correct an unsuitable cable, excessive travel, collision, or a routing path that repeatedly twists the same segment. Keep cable manufacturer limits for bend and torsion as design inputs; do not infer a universal bend radius from the molded part alone.
Within a robotik enjeksiyon kalıplama project, scope cable overmolding as a molded component around an identified cable or connector interface. It does not imply that the molding supplier provides the complete cable harness, conductor termination, electrical test, or robot dress-pack system unless those services are separately confirmed.
Keep the moving cable out of the rigid boundary
The most sensitive region is often the point where a flexible cable leaves a stiff molded boot. If that boundary sits directly at a repeated bend or twist, the transition can concentrate strain instead of distributing it. Draw the cable’s full motion envelope and mark where it is clamped, where it can move, and where it must remain protected.
Use the overmold to support the termination without gripping the cable so aggressively that it creates a new stress concentration. A gradual transition may reduce abrupt stiffness changes, but the right length and shape depend on cable construction, jacket material, motion, and surrounding clearance. Confirm the cable can move through the required path without rubbing against the robot link, cover, or neighboring cables.
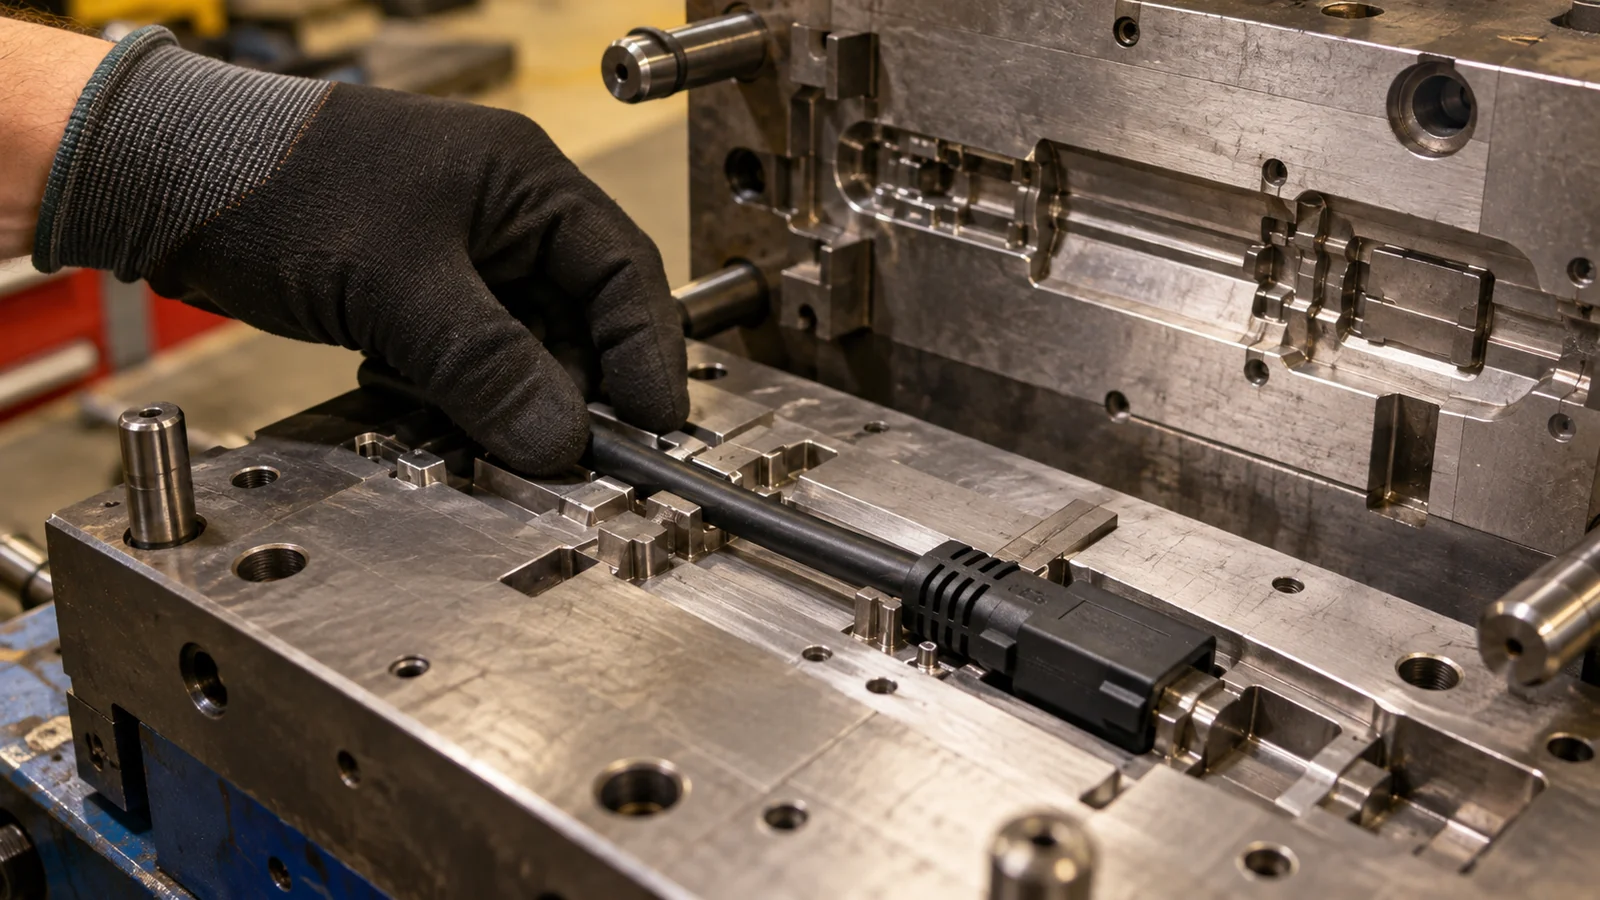
For the insert-molding step, check whether the cable jacket tolerates the molding temperature, pressure, and resin contact. Shielding, connector geometry, cable position, and any required electrical isolation need to be understood before the tool is finalized. If the design includes a metal terminal or other insert, review the applicable insert enjeksiyon kalıplama considerations alongside the overmold.
Design the molded transition around the cable
Tutunma, yapışmadan, kalıplanmış geometriden veya bunların bir kombinasyonundan gelebilir, ancak kablo kılıfı ve sonlandırma ile uyumlu olmalıdır. Overmold'un her kılıfa kimyasal olarak bağlanacağını varsaymayın. Çekilmeye karşı koymak için mekanik bir durdurucu, konektör omzu veya kavranmış bir özellik gerekebilir; kötü konumlandırılmış keskin bir kenar ise esneme sırasında kılıfa zarar verebilir.
Kablo konumunu kalıp içinde, onu ezmeyen veya deforme etmeyen kararlı konumlandırma özellikleriyle tanımlayın. Kapatma (shutoff), kılıfa kesmeden çapak kontrolü sağlamalıdır. Sıkışan havanın insert çevresinden nasıl kaçtığını ve kablonun kritik konumu bozmadan nasıl yüklenip çıkarılabileceğini göz önünde bulundurun. Tekrarlanabilir bir süreç, yalnızca CAD'de doğru görünen bir kaviteye değil, kablonun tutarlı biçimde sunulmasına bağlıdır.
Reçineyi ve kablo yapısını birlikte belirtin. Uyumluluk, sıcaklık maruziyeti, esneklik, kimyasal temas ve gerekli renk veya tanımlama, seçimi etkiler. Malzeme ve geometri tek bir arayüz olarak incelenmelidir; “strain relief” etiketi bir performans spesifikasyonu değildir.
Test the complete routed assembly
Bir çekme testi tutunma zayıflığını ortaya çıkarabilir, ancak robot hareketini temsil etmez. Doğrulama, amaçlanan kablo, konektör, kalıplanmış geçiş, kablolama donanımı ve hareket dizisi kullanılarak yapılmalıdır. Eksenel çekme testini geçen bir kılıf, geçiş noktasında tekrarlanan esneme altında yine de arızalanabilir.
- Başlangıç durumunu belgeleyin: kablolamayı fotoğraflayın ve gözlemlenen arıza konumunu işaretleyin.
- Kurulumu kontrol edin: konektör oturmasını, kablo kelepçelerini ve mevcut boşluğu doğrulayın.
- Temsili hareketi çalıştırın: bükülme veya burulma oluşturan robot eksenlerini ve takım yönelimlerini dahil edin.
- Döngü sonrası inceleyin: kılıfta beyazlama, çatlak, çekilme, aşınma veya iletken sürekliliği değişikliklerini arayın.
- Servis maruziyetinden sonra tekrarlayın: kullanımın bir parçasıysa gerçek sıcaklık, temizleyici, yağ veya taşıma koşulunu ekleyin.
Kabul kriterlerini testten önce belirleyin: neyin kılıf hasarı sayılacağı, sonlandırmada izin verilen hareket ve süreklilik veya sinyal performansının ölçülüp ölçülmeyeceği. Yalnızca görsel kontrolün geçmesi elektriksel bütünlüğü doğrulayamaz.
| Gözlenen sorun | İncelenecek ilk alan | Toplanacak kanıt |
|---|---|---|
| Kalıplanmış çıkışa yakın kopma | Sertlik geçişi ve tekrarlanan bükülme noktası | Hareket yolu ve esneme konumu |
| Kılıf kabloda hareket ediyor | Kılıf uyumluluğu ve tutma geometrisi | Çekme testi ve çevrim sonrası hareket |
| Kılıfta güzergâhın ilerisinde sürtünme izleri | Açıklık, kelepçe konumu ve sürtünme yüzeyi | Tam montaj güzergâhı ve aşınma izleri |
Know when a separate guide is better
Sonlandırmanın entegre bir koruyucu geçişe ihtiyaç duyduğu durumlarda overmolding uygundur. Bu, hareketli bir kabloyu kol boyunca yönlendirmekle aynı şey değildir. Ayrı bir klips veya taşıyıcı, yolu kontrol edebilir ve açıklığı koruyabilir; kalıplanmış bir kılıf ise yalnızca yerel çıkışı korur. Bazı tasarımlar her ikisini de gerektirir; bazıları ise kalıplanmış bir özellik düşünülmeden önce farklı bir kablo veya güzergâh stratejisi gerektirir.
Kalıplama incelemesi için kablo ve kılıf özelliklerini, konektör çizimlerini, gerekli hareketi, kurulum sırasını, ortamı ve gözlemlenen arıza kanıtlarını sağlayın. Bu, genel bir “daha güçlü gerilim giderme” talebinde bulunmaktan daha faydalıdır.”
SSS
Overmolding bir robot kablosunun kopmasını durdurabilir mi?
Bir sonlandırmada desteği iyileştirebilir, ancak her yorulma nedenini çözemez. Kopmanın bükülme, burulma, aşınma, çekilip çıkma veya uygun olmayan bir kablodan kaynaklanıp kaynaklanmadığını belirleyin ve tüm güzergâhı doğrulayın.
Kalıplanmış reçine kablo kılıfına yapışır mı?
Mutlaka değil. Yapışma, tam olarak kılıf ve kalıplama malzemesine bağlıdır. Uyumluluğu doğrulayın ve arayüz gerektirdiğinde mekanik tutma kullanın.
Kılıf kablonun hareketli bölümünü kaplamalı mı?
Genellikle tasarım, aktif bükülme bölgesini hareketsiz hale getirmek yerine kablonun gerekli esnekliğini korumalıdır. Kalıplanmış sınırı tanımlamadan önce hareketi haritalayın ve kablo tedarikçisinin sınırlarına uyun.