
Um para-choques moldado pode proteger o invólucro de um robô contra arranhões e absorver parte da energia de contato, mas uma superfície macia por si só não torna um robô móvel seguro. A sobreinjeção de para-choques de colisão para robôs é uma opção de design quando um suporte rígido precisa de uma camada de contato complacente; ela deve ser avaliada em conjunto com sensoriamento, comportamento de parada, montagem e os controles de risco do robô. A decisão fundamental é o que se espera que o para-choques faça — e com o que ele nunca deve ser confundido.
Defina a função do para-choques — e seus limites
“Para-choques” pode significar uma proteção de borda cosmética, uma faixa de desgaste substituível, uma superfície de contato complacente ou parte de um sistema que detecta contato. Essas funções não devem ser misturadas em um único requisito vago. Uma proteção cosmética pode ser avaliada por aparência e resistência a arranhões. Uma camada complacente pode precisar evitar danos ao robô ou a equipamentos próximos durante contato incidental. Um para-choques com sensoriamento tem requisitos adicionais elétricos, mecânicos e de nível de sistema.
Registre os locais de contato, as prováveis direções de impacto, os tipos de objetos, a faixa de velocidade operacional, a exposição ambiental e como se espera que o veículo responda. Se o para-choques fizer parte de uma função de segurança, seu desempenho deve ser avaliado no sistema completo do robô sob o processo aplicável de análise de risco e validação. A sobreinjeção por si só não estabelece uma classificação de segurança nem garante uma distância de parada segura.
Para o contexto da aplicação, a página do setor de robótica do site aborda componentes moldados usados em sistemas robóticos. Aqui o foco é mais restrito: como uma camada complacente e seu suporte rígido se comportam em conjunto.
Escolha uma arquitetura de suporte e revestimento que possa ser inspecionada
Um suporte rígido pode posicionar o para-choque no chassi e fornecer recursos de montagem, enquanto uma camada moldada mais macia cria a superfície de contato. Os dois materiais podem ser unidos por adesão química, travamentos mecânicos ou ambos. Selecione a estratégia de interface com base no substrato exato e nas classes de elastômero, nas cargas esperadas e em como a falha se manifestaria durante a inspeção.
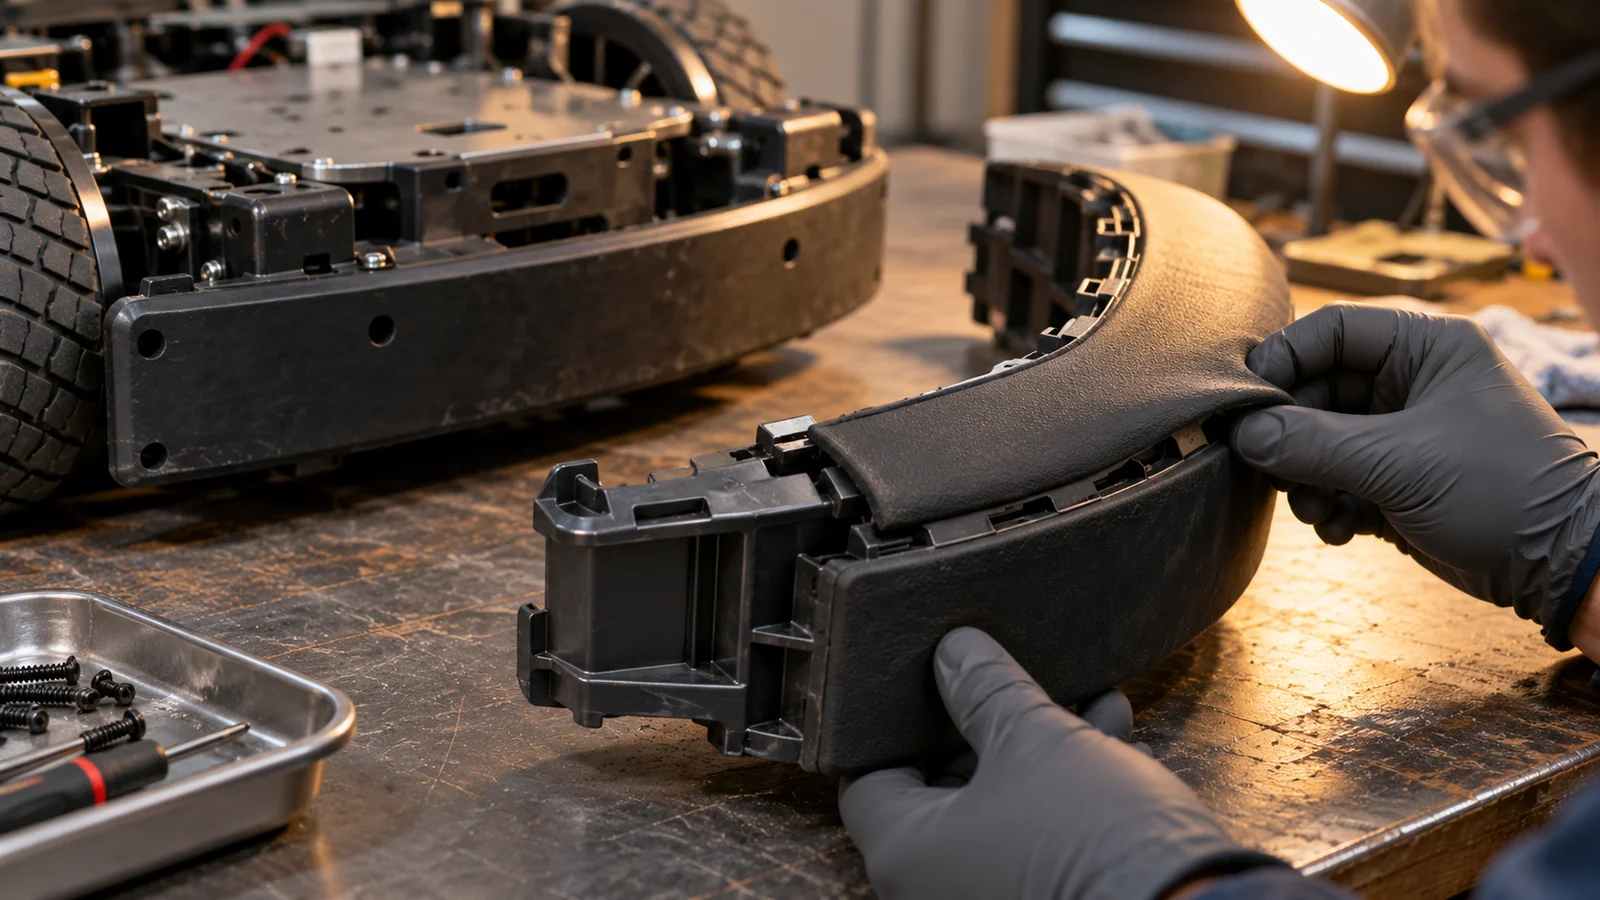
Não confie na suposição de que um material macio permanecerá fixado porque envolve o suporte. Descolamento na borda, rotação em torno do substrato ou separação após envelhecimento podem expor uma borda rígida que o projeto pretendia cobrir. Furos passantes e reentrâncias podem melhorar a retenção mecânica, mas afetam o preenchimento do molde, o alívio de gases, o fluxo de material, a extração e a resistência do suporte. A geometria apropriada deve ser validada na peça moldada.
Quando uma rota de dois materiais estiver sendo considerada, avalie-a como um projeto completo de sobremoldagem, incluindo localização do substrato, shutoffs, preparação da interface e repetibilidade do processo. Um pad substituível montado mecanicamente pode ser preferível quando a substituição em campo é uma prioridade ou quando o par de materiais não suporta uma interface moldada robusta.
Modele a zona de contato em torno do impacto esperado
A espessura e o perfil de um para-choque influenciam como ele se deforma, mas “faça-o mais espesso” não é uma regra de projeto completa. Uma face plana ampla pode distribuir o contato por uma área maior; uma aba saliente pode proteger uma junta, mas concentrar a deformação em sua raiz. Cantos, aberturas para fixadores e transições bruscas de espessura podem se tornar pontos de iniciação de rasgo, especialmente quando o para-choque é repetidamente comprimido ou raspado.
Analise o movimento do para-choque, bem como sua forma estática. Verifique se a camada macia pode encostar no suporte, se o suporte pode entrar em contato primeiro com o objeto e se um para-choque comprimido pode bloquear um sensor ou uma porta. Inclua a rigidez de montagem: uma pele complacente em um suporte flexível pode se mover mais do que o esperado e criar interferência em outro local.
- Marque no modelo CAD as prováveis zonas e direções de primeiro contato.
- Mantenha a fronteira entre macio e rígido afastada da borda de contato mais sensível ao descolamento, quando viável.
- Forneça folga para deformação sem obstruir sensores, rodas ou acesso para manutenção.
- Projete recursos de retenção e inspeção para que a separação parcial possa ser detectada.
Evite que sensoriamento e complacência entrem em conflito
Alguns para-choques de robôs funcionam em conjunto com sensores de proximidade, chaves de contato ou elementos sensíveis à pressão. A pele moldada não deve blindar involuntariamente o caminho de detecção, pré-carregar uma chave, prender um fio ou alterar o ponto de acionamento à medida que o material envelhece. Se a eletrônica estiver integrada ao conjunto, defina o roteamento dos conectores e o alívio de tensão antes de finalizar o layout do molde.
Separe a proteção física da lógica de detecção nos requisitos. Um para-choque complacente pode reduzir danos à superfície durante contato leve, mas não pode substituir as medidas de detecção, controle, frenagem ou redução de risco exigidas pelo projeto do sistema do robô. Verifique o conjunto completo na posição de montagem real, incluindo o campo de visão do sensor e a resposta do robô ao contato.
Teste o para-choque instalado, não apenas uma amostra de material
Cupons de material podem ajudar a comparar candidatos, mas não reproduzem a interface do suporte, a geometria da borda moldada, os fixadores ou a deformação instalada. Valide conjuntos moldados representativos com o método de montagem real. Defina as condições de energia ou força de contato por meio do processo de engenharia e segurança do sistema e, em seguida, observe a deformação, o retorno elástico, a fixação, a resposta do sensor e qualquer contato entre o suporte e o objeto externo.
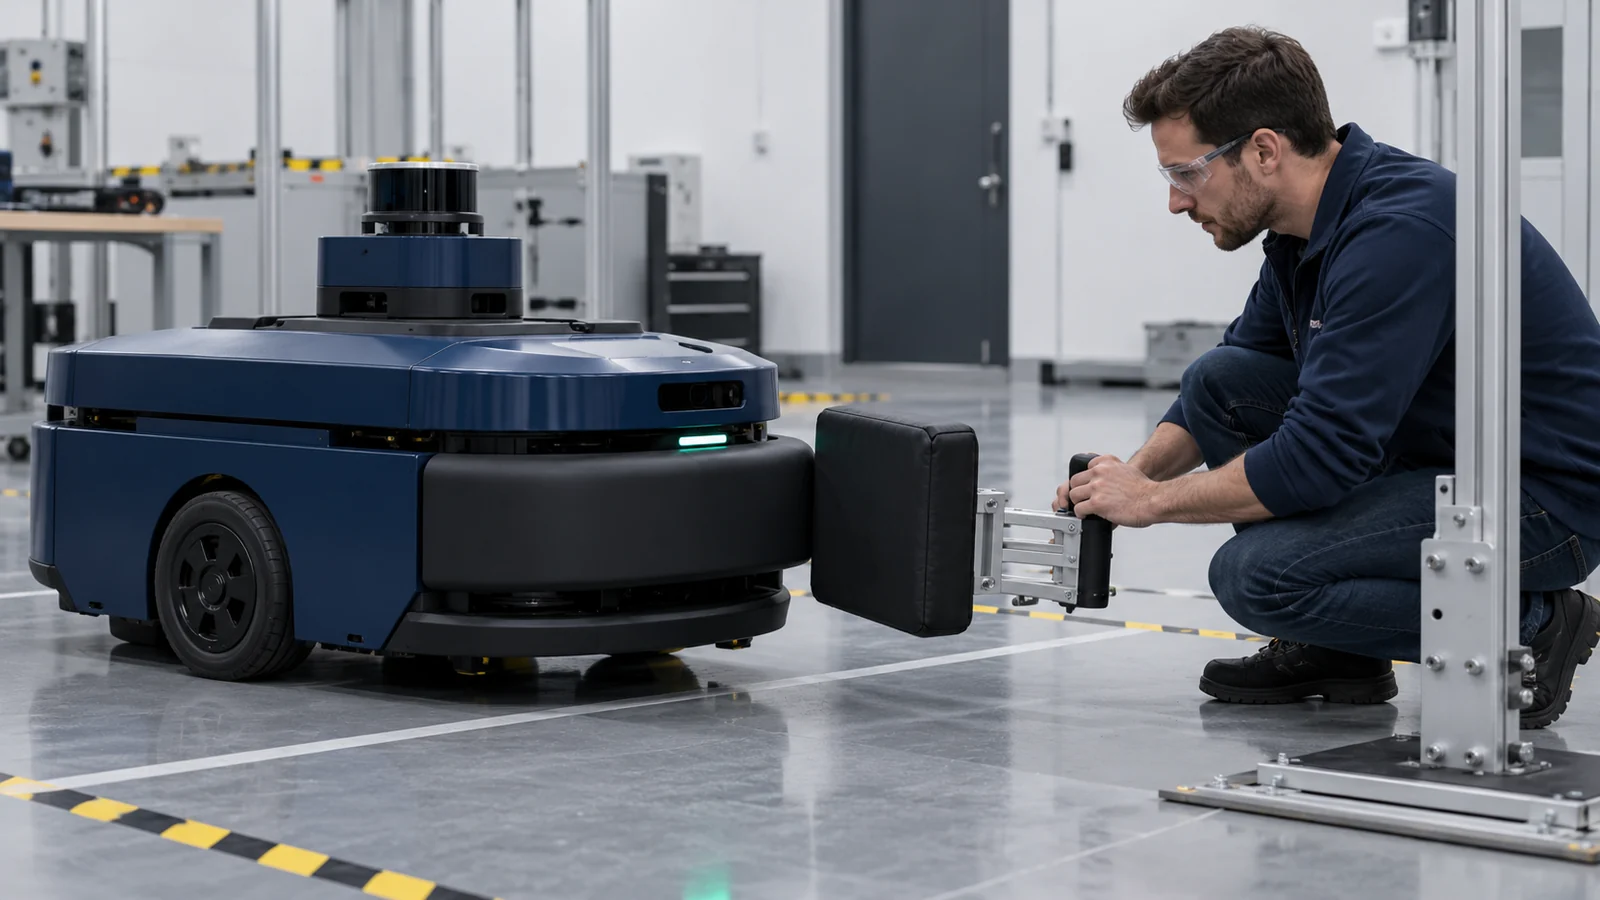
A idade e o ambiente importam. Temperatura, produtos químicos de limpeza, óleos, exposição a UV e compressão repetida podem alterar o comportamento de um polímero. Use as exposições que correspondem ao ambiente de serviço do robô e repita as verificações relevantes de contato e sensor depois. Os critérios de inspeção devem identificar levantamento de borda, trincas, deformação permanente, fixadores soltos e mudanças no comportamento de comutação.
| Item de validação | O que revela | Verificar após condicionamento? |
|---|---|---|
| Retenção da interface | Descolamento, rotação ou separação local | Sim, após envelhecimento e ciclagem relevantes |
| Deformação de contato | Exposição ao fundo do curso ou ao suporte rígido | Sim, na temperatura representativa |
| Resposta do sensor | Caminho bloqueado, pré-carga ou acionamento alterado | Sim, antes e depois da ciclagem de serviço |
| Durabilidade da montagem | Afrouxamento de fixadores ou movimento do suporte | Sim, após vibração ou contato repetido |
O que a engenharia deve especificar antes da ferramentaria
Compartilhe o CAD do suporte e do para-choque, os materiais candidatos exatos, se conhecidos, os detalhes de montagem, as zonas de contato previstas, a velocidade do robô e o ambiente operacional, a exposição à limpeza, o comportamento exigido do sensor, a quantidade anual e a estratégia de manutenção ou substituição. Identifique se a peça é uma proteção estética, um componente de desgaste, uma interface complacente ou um componente em uma função relacionada à segurança.
Essa distinção orienta a geometria, a triagem de materiais, a interface do molde, o plano de inspeção e o escopo de validação. Se os critérios de aceitação ainda não estiverem definidos, comece definindo os cenários de contato em nível de sistema, em vez de pedir a um moldador que selecione um material apenas com base na “maciez”.”
Perguntas que os compradores fazem
Um para-choque macio sobremoldado torna um robô móvel mais seguro?
Não por si só. Ele pode proteger superfícies ou proporcionar complacência, mas a segurança do sistema depende do sensoriamento, dos controles, da resposta de parada, do ambiente de uso e das medidas validadas de redução de risco do robô.
O para-choque deve ser moldado permanentemente sobre o suporte?
A sobremoldagem permanente pode reduzir etapas de montagem separadas quando a interface dos materiais e a vida útil são adequadas. Um pad substituível pode ser melhor quando se espera desgaste, quando o reparo em campo é importante ou quando o par de materiais não pode ser validado para uma ligação durável.
O para-choque pode incluir um sensor de contato?
Potencialmente, mas o sensor, a fiação, a pele moldada e a resposta de controle devem ser projetados e testados como um único conjunto. A sobremoldagem não deve pré-carregar, obstruir ou isolar o elemento sensorial de modo a alterar sua resposta pretendida.