
Peças de efetuador final de robô moldadas por injeção podem funcionar quando a geometria do componente, o caminho de carga e as condições de serviço se adequam à resina e à rota de ferramental selecionadas. A decisão não é “plástico ou metal” no abstrato. Uma cobertura de câmera, guia de cabo, suporte de sensor, dedo de garra e tampa de troca de ferramenta suportam cargas diferentes e têm consequências diferentes quando flexionam ou se desgastam. Classifique a peça por função primeiro, depois identifique quais dimensões e interfaces devem permanecer estáveis durante o movimento real do robô.
Separe o efetuador final em partes funcionais
Um efetuador final é um conjunto, não uma única escolha de material. Suas peças podem incluir uma placa estrutural, dedo, cobertura protetora, suporte de sensor, guia de cabo ou almofada de contato. Algumas são principalmente cosméticas; outras posicionam uma ferramenta ou reagem à aceleração e à força de preensão. Se o conjunto inteiro for avaliado como uma “mão de robô” indiferenciada, uma cobertura de baixo risco pode dominar a revisão enquanto um pequeno recurso de posicionamento recebe atenção insuficiente.
Faça um mapa funcional simples: o que o componente toca, o que ele posiciona, o que ele protege e qual carga ele transfere. Marque qualquer recurso que afete o ponto central da ferramenta, o campo de visão do sensor, a coleta repetível ou a folga com equipamentos próximos. Esses são os recursos a proteger no molde e no plano de inspeção.
O processo de moldagem por injeção para robótica a página é o ponto de entrada no nível da aplicação. Uma revisão no nível do componente deve restringir a discussão à função real do efetuador final, ao conjunto e à consequência da falha, em vez de repetir uma visão geral genérica de robótica.
Mapeie o caminho de carga antes de mudar o material
Rastreie a força desde a peça de trabalho através do dedo ou ferramenta, através dos fixadores e suportes, e de volta ao flange do robô. Em seguida, inclua aceleração e parada: uma peça pode estar levemente carregada durante a preensão, mas sofrer uma força diferente quando o braço muda de direção. Se o caminho de carga atravessa paredes finas, balanços longos ou um boss com suporte limitado, simplesmente trocar para uma resina de som mais forte pode não resolver o problema de projeto.
Para peças moldadas, transições de parede, nervuras, bosses e aberturas determinam como o material é distribuído e como a peça resfria. Seções irregulares podem aumentar a contração diferencial ou a distorção, o que pode deslocar faces de montagem ou datums de sensores. Mantenha as nervuras conectadas às paredes portantes, evite saltos bruscos de espessura quando possível e revise a linha de partição e a localização do gate em relação às superfícies que devem permanecer precisas.
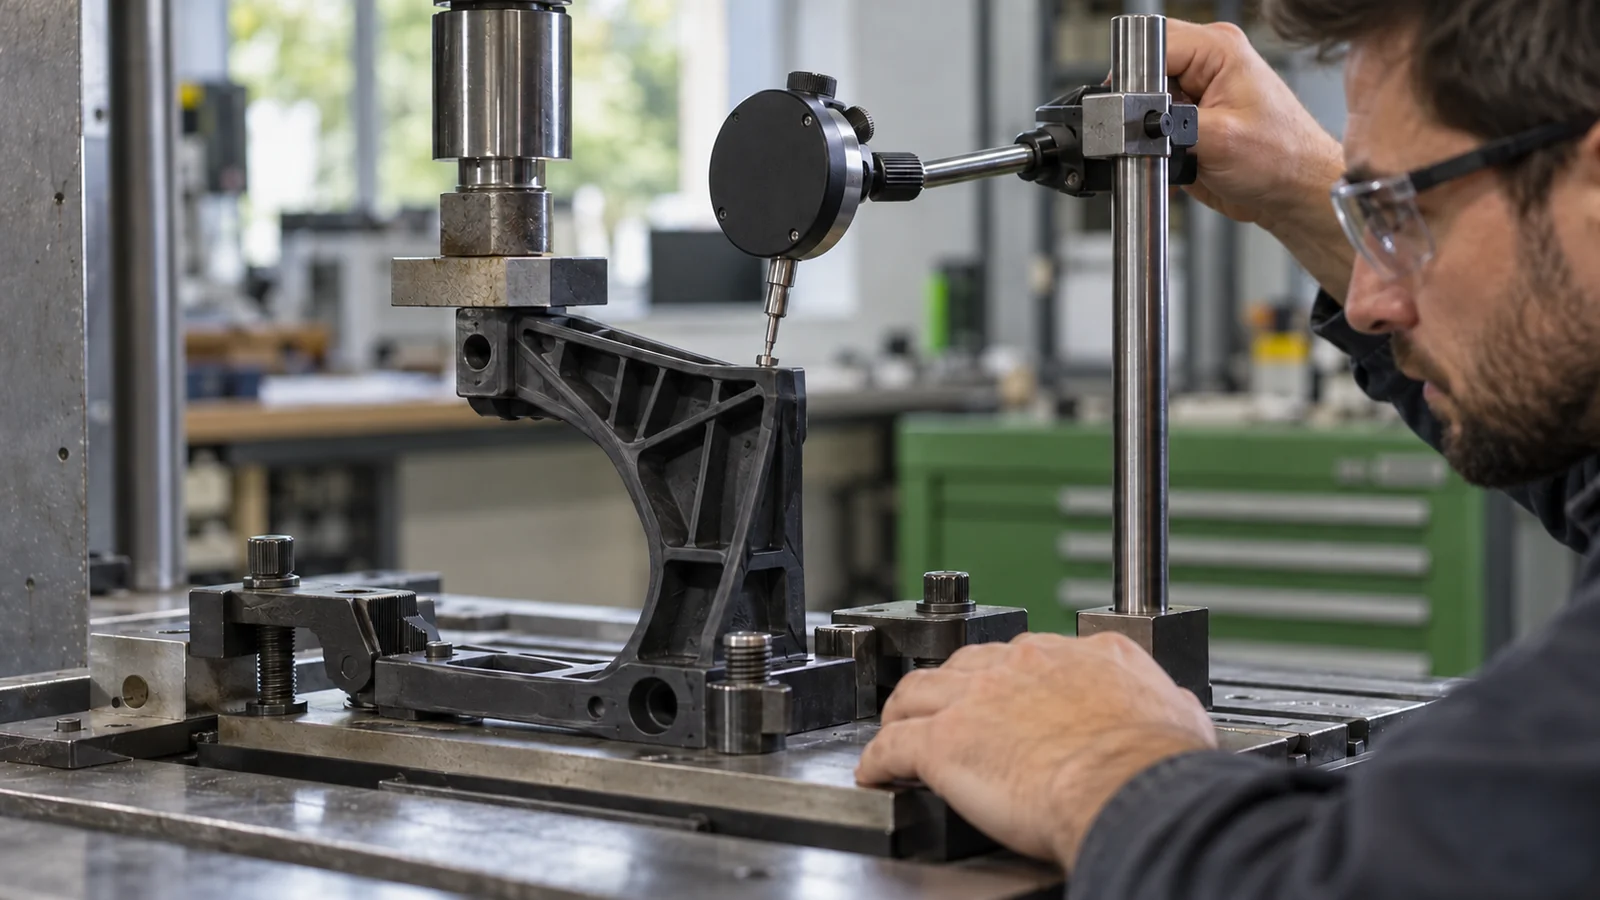
A seleção de material deve refletir temperatura, exposição química, impacto, rigidez, fluência sob carga sustentada e desgaste. A seleção de plásticos de engenharia não substitui uma revisão no nível da classe: reforço, condicionamento, orientação e geometria podem todos alterar o comportamento da peça acabada.
Proteja datums, fixadores e alinhamento de sensores
O ferramental de robôs muitas vezes depende de algumas pequenas interfaces mais do que da forma externa. Um suporte moldado pode se encaixar no flange, mas ainda assim deslocar um sensor se o esquema de localização depender apenas da folga dos parafusos. Defina os datums primários, a sequência de fixação e a direção na qual se espera que o conjunto se assente. Se for usado um inserto metálico, especifique sua posição e rotação em relação a esses datums; não presuma que o inserto permanecerá perfeitamente localizado sem um projeto de molde controlado e um método de inspeção.
Chefes para fixadores precisam de material suficiente ao redor para resistir à carga de montagem sem criar uma marca de afundamento ou uma parede cosmética fina. Para manutenção repetida, considere se roscas, insertos ou um componente de desgaste substituível fazem mais sentido. Cada escolha altera os requisitos de ferramental, montagem e reparo, portanto decida antes que a geometria do protótipo seja congelada.
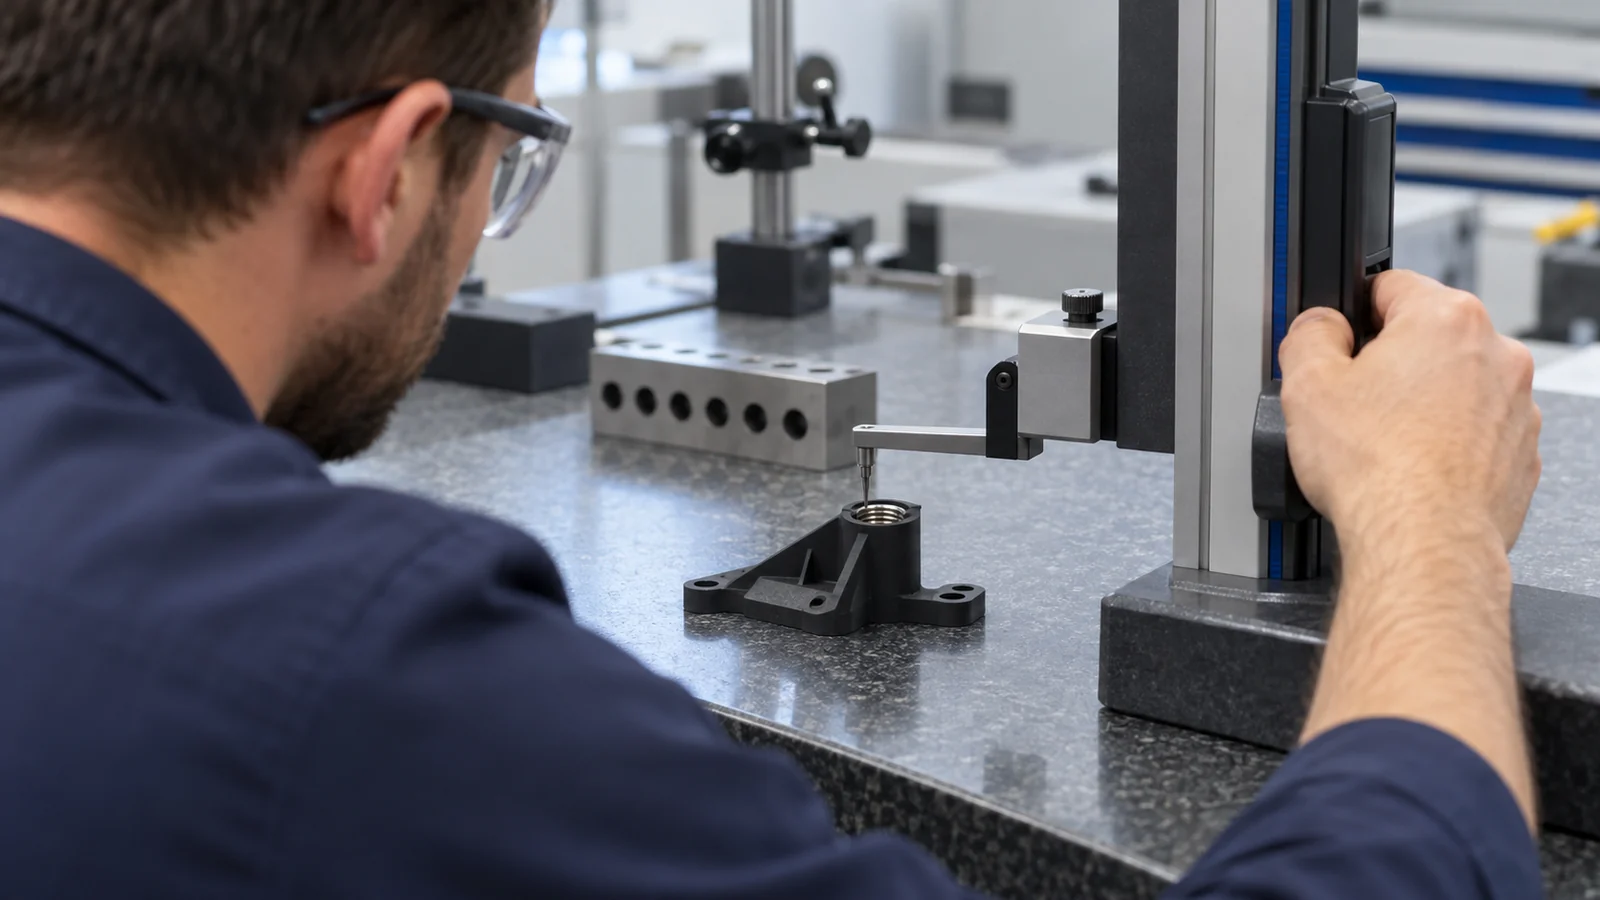
Quando o projeto inclui hardware elétrico ou de sensoriamento, proteja o acesso aos conectores e os caminhos de saída dos cabos como parte do envelope da peça moldada. O plástico deve localizar e proteger os componentes sem prender os fios ou tornar a manutenção desnecessariamente difícil.
Use a geometria moldada de forma deliberada
A moldagem por injeção favorece geometrias que preenchem, compactam, resfriam e desmoldam de forma previsível. Ângulos de saída, nervuras, reforços e espessura local devem suportar o caminho de carga funcional enquanto permitem que a peça seja ejetada sem danos. Um canto interno vivo em uma raiz altamente carregada pode concentrar tensões; um chefe excessivamente espesso pode criar um problema de resfriamento e de aparência. Nenhum dos dois problemas é resolvido adicionando material em toda parte.
Quando a integração metal-plástico é necessária, distinga um inserto estrutural de um inserto decorativo ou de localização. O inserto pode conter uma rosca ou superfície de apoio, mas o polímero ao redor ainda precisa de comprimento e geometria suficientes para resistir ao arrancamento, à rotação e à fissuração local. Se o inserto for eletricamente ativo ou conectado a um sensor, defina os requisitos de isolamento e isolação separadamente da retenção mecânica.
Para uma análise moldagem por injeção de plástico personalizada, envie o modelo do conjunto quando possível, não apenas a peça isolada. Os componentes vizinhos revelam caminhos de cabos, envelopes de colisão e a cadeia de datums real.
Valide a tarefa, não apenas o desenho
A inspeção dimensional confirma as características medidas em um momento e condição. Ela não prova que o efetuador final manterá a posição ao longo de um ciclo de trabalho. A validação deve vincular as características críticas do desenho à tarefa do robô e às consequências da variação.
- Defina o envelope da tarefa: carga útil, aceleração, orientação, frequência de ciclo, ambiente e intervalo de manutenção.
- Identifique as interfaces críticas: datums do flange, ponto central da ferramenta, posição do sensor, saídas de cabos e superfícies de folga.
- Inspecione peças moldadas representativas: inclua as características cujo movimento poderia alterar a pega ou o sensoriamento.
- Execute testes funcionais: medir a repetibilidade, o deslizamento, a colisão e a alteração após exposição a temperatura ou produtos químicos, quando relevante.
- Rever as evidências de falha: distinguir a deformação da peça moldada do afrouxamento dos fixadores, do desgaste e das alterações no programa do robô.
Não declare uma capacidade de carga apenas com base num modelo CAD. A conclusão depende do grau de resina, da orientação das fibras se reforçada, da geometria, da montagem, da temperatura e do histórico de ciclos. Quando esses dados não estão fixos, trate o resultado como uma hipótese de projeto a verificar.
| Função da peça | Prioridade de controlo | Evidência de validação útil |
|---|---|---|
| Dedo ou suporte estrutural | Deflexão, tensão na raiz, retenção dos fixadores | Teste de carga funcional e de ciclos |
| Suporte de sensor ou câmara | Posição do datum, vibração, campo de visão | Verificação de alinhamento antes e depois do movimento |
| Cobertura protetora ou guia de cabos | Folga, impacto, desgaste do cabo, acesso para manutenção | Revisão de colisão e roteamento na montagem completa |
FAQ
Todas as peças do efetuador final do robô podem ser moldadas em plástico?
Não. A peça deve atender aos seus requisitos estruturais, térmicos, de desgaste e de precisão na classe e geometria escolhidas. Interfaces altamente carregadas podem exigir insertos ou outra construção.
Devo enviar apenas o CAD do componente?
Envie o componente e, quando disponível, a montagem adjacente. O contexto completo ajuda a avaliar datums, cabos, acesso da ferramenta, folga de colisão e como a peça transfere carga.
O que é mais importante ao substituir uma peça metálica do efetuador final?
Comece pelo caminho de carga real, requisito de rigidez, datums de montagem, temperatura e ciclo de movimento. Compare o comportamento da peça acabada — não apenas as folhas de dados do material — e valide o projeto moldado na tarefa do robô.